3. Halcon开发环境搭建
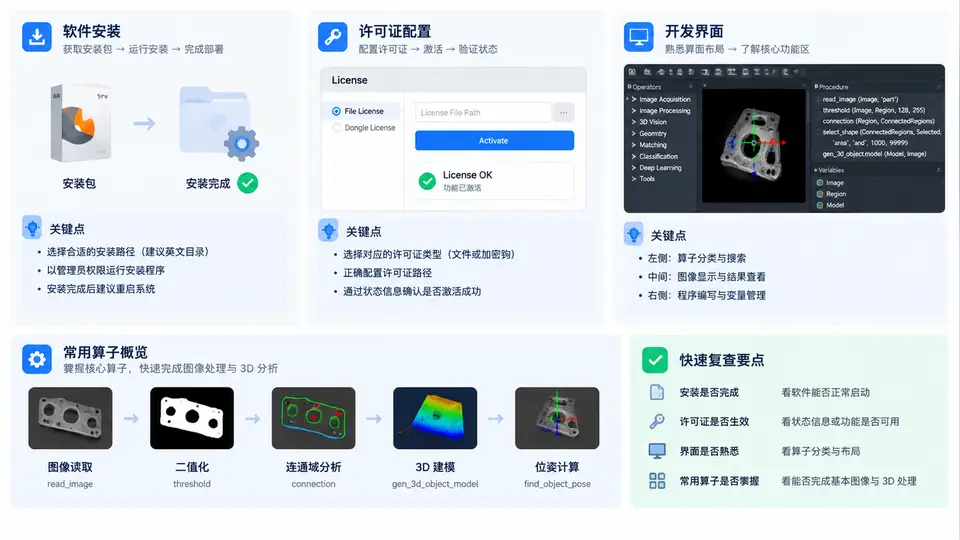
在3D视觉抓取项目中,Halcon开发环境的正确搭建是后续所有算法验证与系统集成的基石。很多初学者在完成代码编写后,才发现许可证未激活导致运行时崩溃,或是因未正确配置环境变量而无法调用GPU加速。本章将围绕软件安装、许可证配置、开发界面导航以及常用算子概览四个核心模块展开,帮助你建立一个稳定、可复现的3D视觉开发环境。
3.1 核心原理:Halcon的架构与许可证机制
Halcon采用客户端-服务器(Client-Server)架构,其核心运行时库(HALCON/Runtime)与开发环境(HALCON/Develop)分离。开发时,你在HDevelop中编写脚本并调试;部署时,只需将运行时库与你的应用程序一同发布。理解这一架构对许可证配置至关重要——开发许可证绑定开发机,而运行时许可证则需部署到目标工控机。
许可证机制分为两类:
- 节点锁定许可证(Node-Locked):绑定特定网卡MAC地址,适用于固定工位。
- 浮动许可证(Floating):通过许可证服务器动态分配,适用于多台开发机共享。
对于3D视觉抓取项目,建议在开发阶段使用节点锁定许可证,避免因网络波动导致许可证释放失败。Halcon 20.11及以上版本支持在线激活,但离线激活码仍需通过邮件获取。
3.2 方法流程:从安装到验证的完整步骤
3.2.1 软件安装(以Windows 10/11 x64为例)
- 获取安装包:从MVTec官网下载Halcon 20.11 Progress或更新版本,选择
halcon-20.11.0.0-windows-x64.exe。 - 运行安装程序:以管理员身份运行,选择完整安装(包含HDevelop、运行时库、示例数据)。
- 安装路径:建议使用默认路径
C:\Program Files\MVTec\HALCON-20.11,避免中文或空格路径导致的环境变量解析异常。 - 环境变量:安装程序会自动添加
HALCONROOT和PATH变量。若未自动配置,需手动添加:
HALCONROOT = C:\Program Files\MVTec\HALCON-20.11
PATH 追加: %HALCONROOT%\bin\x64-win64; %HALCONROOT%\bin\dotnet35hdevelop 并回车。若弹出HDevelop界面,则安装成功。若提示“找不到命令”,请检查PATH变量是否生效(需重启终端)。
3.2.2 许可证配置(离线激活流程)
离线激活适用于无法连接外网的工业现场。步骤如下:
- 获取机器指纹:打开HDevelop,点击菜单
帮助 → 许可证管理,复制显示的机器码(如ABC123-DEF456)。 - 生成激活请求:在许可证管理窗口选择“离线激活”,生成
license_request.dat文件。 - 发送至MVTec:将请求文件发送至
license@mvtec.com,邮件标题注明“Offline Activation - 3D Vision Course”。 - 导入许可证:收到
license.dat后,在许可证管理窗口选择“导入”,指向该文件。 - 重启HDevelop:导入成功后,重启软件。在
帮助 → 关于中确认许可证类型为HALCON Progress,且有效期未过期。
lmutil 工具指定网卡顺序。
3.2.3 开发界面导航
HDevelop界面分为五个核心区域,理解其布局可显著提升开发效率:
| 区域 | 功能 | 3D视觉抓取中的典型用途 |
|---|---|---|
| 算子窗口 | 左侧列表,按功能分类显示所有算子 | 快速查找 read_object_model_3d、find_surface_model 等3D算子 |
| 程序窗口 | 中央区域,编写和编辑HDevelop脚本 | 编写抓取位姿计算流程,设置断点调试 |
| 变量窗口 | 显示所有图像、区域、3D对象模型等变量 | 查看 ObjectModel3D 的三角面片数量、点云坐标范围 |
| 图像窗口 | 可视化显示图像、点云、结果叠加 | 显示抓取点、姿态坐标系(X/Y/Z轴箭头) |
| 消息窗口 | 输出错误日志、算子执行时间、警告信息 | 定位 find_surface_model 匹配失败的原因 |
3.3 案例/场景:3D视觉抓取项目的环境验证
假设你需要在工控机上部署一个“料箱抓取”系统,使用双目结构光相机获取点云。以下是一个典型的环境验证流程:
- 连接相机:通过GigE接口连接相机,使用
open_framegrabber算子初始化采集设备。 - 采集点云:调用
grab_image获取2D图像,同时通过grab_point_cloud获取3D点云(需相机SDK支持)。 - 验证3D算子:在HDevelop中执行以下代码,确认环境支持3D处理:
* 读取示例3D模型(内置数据)
read_object_model_3d ('surface_model', 'ply', ['point_coords'], ['true'], ObjectModel3D, Status)
* 显示三角面片数量
get_object_model_3d_params (ObjectModel3D, 'num_triangles', NumTriangles)
* 计算点云包围盒
smallest_bounding_box_object_model_3d (ObjectModel3D, X1, Y1, Z1, X2, Y2, Z2)
若上述代码能正常输出 NumTriangles 和包围盒坐标,则说明3D模块已正确加载。若提示 Operator not found,则可能是许可证未包含3D模块,或安装时未选择“3D Vision”组件。
count_seconds 算子测量 find_surface_model 的执行时间。若耗时过长,需检查是否启用了GPU加速(set_system ('opencl', 'true'))。
3.4 常用算子概览:3D抓取位姿计算的核心工具
在3D视觉抓取中,算子可分为数据获取、点云处理、位姿计算和结果输出四类。以下清单是必须掌握的算子集合:
3.4.1 数据获取与格式转换
read_object_model_3d:从PLY、STL、OBJ等格式读取3D模型。xyz_to_object_model_3d:将X/Y/Z三通道图像转换为3D对象模型。object_model_3d_to_xyz:将3D模型投影为深度图,用于与2D图像对齐。
3.4.2 点云预处理
sample_object_model_3d:对点云进行降采样,减少计算量(如从100万点降至5万点)。smooth_object_model_3d:使用拉普拉斯平滑去除噪声点。remove_outliers_object_model_3d:基于统计滤波剔除离群点。
3.4.3 位姿计算核心
create_surface_model:从参考点云创建表面模型,用于后续匹配。find_surface_model:在场景点云中搜索与表面模型匹配的实例,输出位姿(平移+旋转矩阵)。pose_to_hom_mat3d:将位姿(Pose)转换为齐次变换矩阵,便于机器人通信。
3.4.4 结果验证与输出
write_pose:将位姿保存为.dat文件,供机器人离线加载。disp_object_model_3d:在图像窗口中叠加显示3D模型及坐标系。
3.5 误区与复盘:环境搭建中的常见陷阱
现象:HDevelop中运行正常,但编译为C#程序后报错
HALCON error #4200: Image acquisition failed。原因:部署机未设置
HALCONROOT 环境变量,或PATH中缺少 bin\x64-win64。复盘:在部署脚本中强制写入环境变量,并在程序启动时调用
HalconDotNet.HalconAPI.LoadLibrary() 显式加载DLL。
现象:产线运行3个月后突然无法采集图像,日志显示
License expired。原因:试用版许可证有效期通常为30天,未提前续期。
复盘:在项目启动时,使用
get_system ('license_info', LicenseInfo) 读取许可证到期时间,并在界面中设置倒计时提醒。
3.6 环境验证的完整测试清单
在开始3D抓取算法开发前,请逐项确认以下清单,确保环境无隐患:
- HDevelop能正常启动,且
帮助 → 关于中显示正确的许可证类型。 - 执行
read_object_model_3d读取示例模型,无报错。 - 执行
find_surface_model在示例点云上匹配成功,输出位姿。 - 调用
get_system ('cuda_devices', Devices)确认GPU设备被识别(若使用GPU加速)。 - 将HDevelop脚本导出为C#项目,编译并运行,确认与脚本结果一致。
- 在目标工控机上重复步骤1-5,确保部署环境无差异。
完成以上步骤后,你的Halcon开发环境已具备处理3D视觉抓取任务的能力。下一阶段,我们将深入点云预处理与表面模型创建,为位姿计算奠定数据基础。