1. 课程导入
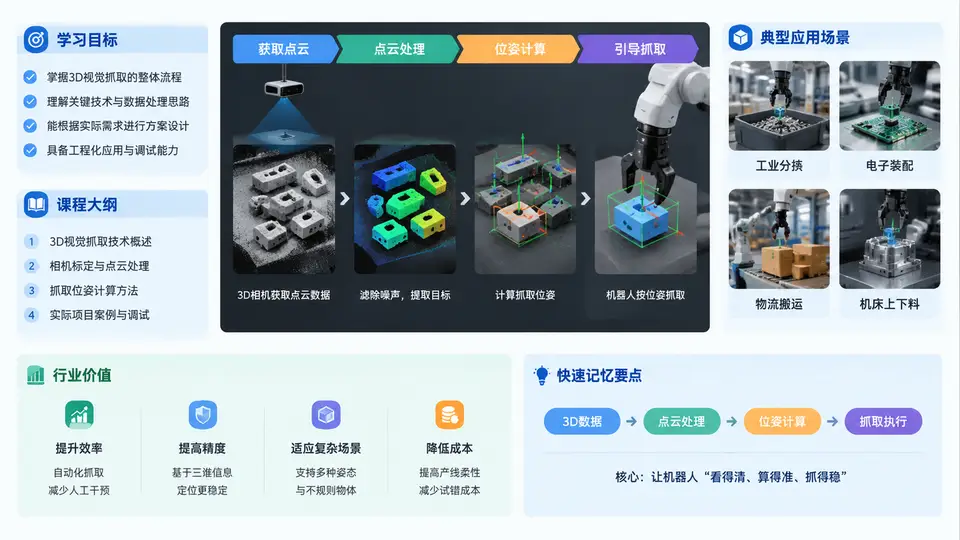
欢迎来到《Halcon 3D视觉抓取位姿计算实战》的第一章。在正式开始技术细节之前,我们需要先回答三个关键问题:这门课能带给你什么?我们将沿着怎样的路径前进?以及,你投入时间学习的这项技能,在真实的工业世界中究竟值多少钱? 本章将为你建立完整的认知地图,确保后续29个章节的每一次代码调试、每一个算子调参,你都能清晰地知道它处于整个技术版图的哪个位置。
1.1 学习目标:从“会调用算子”到“能交付系统”
很多工程师接触Halcon 3D,是从复制粘贴示例代码开始的。但示例代码只能帮你跑通一个演示,无法帮你解决产线上千变万化的实际问题。本课程的学习目标分为四个递进层级,你可以对照自测当前所处的位置:
| 层级 | 能力描述 | 验证标准 |
|---|---|---|
| L1 基础认知 | 理解3D相机成像原理、点云数据格式、Halcon 3D数据模型 | 能解释ObjectModel3D与ShapeModel3D的区别 |
| L2 算法应用 | 熟练使用Halcon 3D预处理、分割、匹配、位姿计算核心算子 | 能独立完成从点云采集到位姿输出的完整脚本 |
| L3 工程优化 | 针对特定场景进行参数调优、鲁棒性提升、耗时优化 | 能将抓取成功率从90%提升至99.5%以上 |
| L4 系统交付 | 设计完整的3D视觉引导抓取方案,处理多相机、动态场景、手眼标定等复杂工程问题 | 能独立完成一个工业级项目的方案设计与现场调试 |
本课程将带你从L1稳步迈向L4。每一章都包含原理剖析、代码实战、常见陷阱、工业案例四个模块,确保你不仅知道“怎么做”,更理解“为什么这么做”。
1.2 课程大纲:30章进阶路径
课程内容按照“基础→核心→进阶→综合实战”的逻辑组织,以下是完整的30章知识架构:
- 基础篇(第1-6章):3D视觉技术概论、相机选型与标定、点云数据结构、Halcon 3D开发环境搭建、3D数据可视化与交互、坐标系与变换基础。
- 核心算法篇(第7-15章):点云预处理(滤波、降采样、去噪)、点云分割(平面分割、区域生长、欧式聚类)、3D特征描述与提取、表面匹配(Surface Matching)、形状匹配(Shape Model 3D)、位姿细化与精配准(ICP)、抓取点计算与姿态规划。
- 工程进阶篇(第16-24章):手眼标定(Eye-in-Hand / Eye-to-Hand)、多相机拼接与融合、动态抓取(传送带跟踪)、防碰撞检测、抓取失败检测与恢复策略、GPU加速与性能优化、与机器人通信(TCP/IP、Profinet)、Halcon与C++/C#混合编程。
- 综合实战篇(第25-30章):典型工业场景拆解(随机抓取、精密装配、码垛拆垛)、完整项目从需求分析到交付的流程、现场调试方法论、案例复盘与经验库、课程总结与进阶学习路径。
建议你按照顺序学习,因为每一章都会用到前面章节的知识。如果你已有一定基础,可以跳过部分基础章节,但强烈建议至少浏览一遍,因为Halcon 3D的许多细节实现与2D视觉有显著差异。
1.3 3D视觉抓取的应用场景与行业价值
为什么3D视觉抓取在近五年成为智能制造领域最炙手可热的技术方向?答案很简单:它解决了2D视觉无法跨越的物理瓶颈。2D视觉依赖光照、对比度和平面几何,当工件堆叠、遮挡、反光或形状复杂时,2D方案往往束手无策。而3D视觉直接获取物体的空间坐标信息,从根本上摆脱了光照和纹理的束缚。
1.3.1 典型应用场景
以下是3D视觉抓取最具代表性的五大应用场景,每个场景都对应着不同的技术挑战:
| 应用场景 | 典型工件 | 核心挑战 | Halcon关键技术 |
|---|---|---|---|
| 随机箱体抓取 | 金属铸件、塑料件、汽车零部件 | 工件堆叠、相互遮挡、反光 | 3D表面匹配、位姿聚类、抓取点规划 |
| 精密装配引导 | 手机中框、连接器、小型齿轮 | 亚毫米级精度、弱纹理、镜面反射 | 高精度标定、ICP精配准、多视角融合 |
| 码垛与拆垛 | 纸箱、编织袋、料包 | 规则排列但尺寸多样、需规划路径 | 平面分割、矩形检测、位姿计算 |
| 传送带动态抓取 | 流水线上任意姿态工件 | 运动补偿、实时性要求高 | 3D匹配+运动跟踪、高速位姿更新 |
| 高反光/透明件 | 手机玻璃盖板、镜片、抛光金属 | 点云缺失、多路径反射 | 多帧融合、偏振相机、特殊光源策略 |
1.3.2 行业价值量化分析
从投资回报率的角度看,3D视觉抓取系统通常能在12-18个月内收回成本。我们以一个典型的汽车零部件随机抓取项目为例:
项目背景:某Tier 1汽车供应商需要从料箱中抓取刹车卡钳毛坯件,工件重量约3kg,节拍要求≤15秒/件。
改造前:人工上下料,2名工人轮班,单件节拍约20秒,漏抓率约2%,人工成本约18万元/年/人。
改造后:1台工业机器人+1套3D视觉系统,节拍降至12秒,抓取成功率99.6%,无需人工干预。
投资回报:设备总投入约35万元,年节省人工成本36万元,同时产能提升约40%,实际回收期约11个月。
除了直接的经济效益,3D视觉抓取还带来了隐性价值:生产数据可追溯、24小时不间断运行、减少人为质量波动、改善工人工作环境(远离噪声、粉尘、重体力劳动)。这些因素在制造业招工难的当下,显得尤为珍贵。
1.4 3D视觉抓取系统的核心原理与数据流
在进入具体算法之前,我们需要从宏观上理解一套完整的3D视觉抓取系统是如何工作的。下图展示了系统的核心数据流与控制流:
从上图可以清晰地看到,整个系统是一个闭环控制过程。3D相机采集场景点云,经过预处理和分割后,提取目标工件的3D特征,与CAD模型或示教模板进行匹配,计算出工件在机器人基坐标系下的精确位姿(位置+姿态),然后规划抓取点并发送给机器人执行。如果抓取失败,系统会根据反馈信息重新规划或调整策略。
在Halcon中,这个流程对应着以下核心算子调用链:
* 1. 读取3D相机数据(以文件为例)
read_object_model_3d ('pointcloud.ply', 'm', [], [], ObjectModel3D)

* 2. 预处理:降采样 + 去除离群点
sample_object_model_3d (ObjectModel3D, 'fast', 0.5, SampledModel)
connection_object_model_3d (SampledModel, 'distance', 2.0, ConnectedModels)

* 3. 分割:提取目标点云区域
segment_object_model_3d (SampledModel, 'smoothness', 0.5, [], [], SegmentedModels)

* 4. 创建3D形状模型(离线阶段完成)
create_shape_model_3d (CADModel, [], [], [], [], ShapeModel3D)

* 5. 在线匹配:在场景点云中查找目标
find_shape_model_3d (ShapeModel3D, SceneModel, [], [], 0.0, 0.2, 0.3, 'auto', 'fast', [], [], Pose, Score)

* 6. 位姿精配准(ICP)
refine_pose_object_model_3d (SceneModel, ShapeModel3D, Pose, 10, 0.5, 'point_to_point', RefinedPose)

* 7. 将位姿转换到机器人坐标系
pose_to_hom_mat3d (RefinedPose, HomMat3D)
affine_trans_point_3d (HomMat3D, 0, 0, 0, GrabX, GrabY, GrabZ)
这段代码虽然简短,但已经涵盖了从数据输入到位姿输出的完整链路。在后续章节中,我们将逐一深入每个步骤的细节,包括参数选择、性能优化和异常处理。
1.5 常见误区与学习建议
根据我们多年项目实战和教学经验,初学者在学习3D视觉抓取时最容易陷入以下几个误区:
误区一:过度依赖示例代码。Halcon自带大量示例,但示例是为了展示算法能力,而非解决你的具体问题。直接套用示例代码到现场,往往因为工件材质、光照环境、相机型号的差异而完全失效。正确的做法是理解每个算子的输入输出和参数含义,然后针对自己的场景重新设计流程。
误区二:忽视标定精度。很多学员花大量时间调匹配参数,却忽略了手眼标定和相机内参标定的精度。实际上,如果标定误差超过1mm,后续无论算法多精妙,最终抓取精度都不可能达标。记住一个原则:标定是精度的天花板。
误区三:混淆“匹配得分”与“位姿精度”。匹配得分高只代表找到了相似区域,不代表位姿足够精确。工业抓取通常需要0.5mm以内的定位精度,这往往需要ICP精配准来达到。不要试图用粗匹配一步到位。
误区四:忽略点云质量。3D视觉的瓶颈往往不在算法,而在点云质量。反光、黑色吸光、透明材质都会导致点云缺失或产生噪声。在算法调试之前,先确保你的点云数据是“干净”的。
针对以上误区,我们给出以下学习建议:
- 动手实践为主:每学完一个算子或算法,立即用真实数据或公开数据集进行测试。不要只看不练。
- 建立调试日志:记录每次参数调整前后的效果对比,形成自己的调参经验库。这比任何教程都更有价值。
- 理解坐标系变换:3D视觉的核心是坐标系变换。花时间彻底搞懂相机坐标系、机器人基坐标系、工具坐标系之间的关系,你会少走很多弯路。
- 关注点云可视化:学会使用Halcon的
visualize_object_model_3d算子实时查看点云和位姿结果。可视化能帮你快速定位问题所在。
本章小结:通过本章的学习,你应该能够:1)明确本课程的四级学习目标;2)掌握30章课程的整体知识架构;3)了解3D视觉抓取的五大典型应用场景及其技术挑战;4)理解3D视觉抓取系统的完整数据流和核心算子调用链;5)识别常见的学习误区和正确的学习方法。从下一章开始,我们将正式进入技术细节,首先从3D相机的成像原理与选型开始,这是整个系统的基础。