1. 单摆虚拟样机建模与周期验证
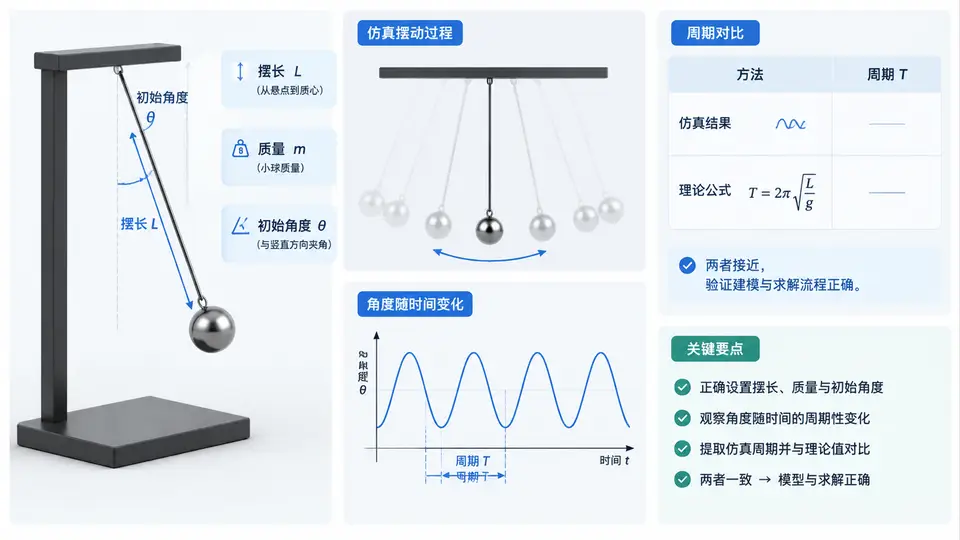
建模对象与参数定义
单摆虚拟样机由三个核心要素构成:一根无质量刚性摆杆(长度 L)、一个集中质量球(质量 m)、以及一个理想铰接点(无摩擦转动副)。建模时需明确以下参数:
- 摆长 L:铰接点到质心的距离,本例取 0.5 m
- 质量 m:摆球质量,本例取 0.2 kg(小角度周期与质量无关,但需验证)
- 初始角度 θ₀:摆杆偏离竖直方向的角度,本例取 5°(小角度范围)
- 重力加速度 g:取 9.81 m/s²
理论小角度周期公式为 T = 2π√(L/g),代入 L=0.5 m、g=9.81 m/s²,得 T ≈ 1.418 s。虚拟样机仿真结果应与此值接近(误差通常在 1% 以内)。
关键操作与参数设置
在虚拟样机软件中建立单摆模型时,需注意以下操作要点:
- 创建转动副:在铰接点处添加旋转铰,约束除绕 Z 轴转动外的所有自由度。确保铰接点与摆杆端点重合。
- 设置初始条件:将摆杆初始角度设为 5°(约 0.0873 rad),初始角速度设为 0。若软件使用弧度制,需正确换算。
- 求解器配置:选择变步长积分器(如 Runge-Kutta 4/5),相对误差容限设为 1e-6,仿真时长至少覆盖 3 个完整周期(约 4.5 s)。
- 周期提取方法:记录摆角 θ(t) 的时间序列,检测 θ 从正到负的过零点,相邻同向过零点的时间差即为一个周期。取多个周期的平均值以减小数值误差。
小角度近似条件:当 θ₀ ≤ 5° 时,sin θ ≈ θ 的误差小于 0.13%,理论周期公式 T = 2π√(L/g) 适用。若初始角度增大到 30°,实际周期会比理论值增大约 1.7%,此时需使用修正公式 T ≈ T₀(1 + θ₀²/16) 进行对比。
结果判读与验证标准
仿真完成后,从结果中提取以下数据并与理论值对比:
| 指标 | 理论值 | 仿真值(示例) | 允许偏差 |
|---|---|---|---|
| 周期 T | 1.418 s | 1.415 s | < 1% |
| 最大摆角 | 5° | 5.0° | < 0.5% |
| 能量守恒 | 恒定 | 波动 < 0.1% | — |
若仿真周期与理论值偏差超过 1%,应检查:摆长是否准确、重力加速度设置是否正确、积分步长是否过大、初始角度是否超出小角度范围。通过调整参数并重新仿真,直至满足验证标准。
验证闭环:建模 → 设置参数 → 仿真求解 → 提取周期 → 对比理论值 → 判定通过/调整参数。该流程是虚拟样机方法的基础范式,后续案例中的弹簧-质量系统、阻尼受迫振动等均沿用此验证逻辑。