4. 图像预处理基础
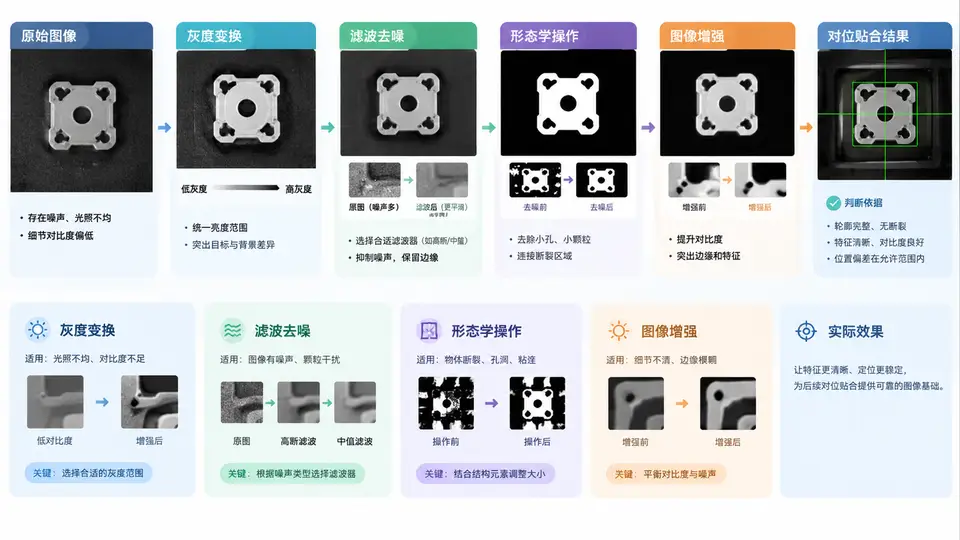
在视觉对位贴合系统中,图像预处理是决定最终对位精度与稳定性的第一道关卡。对位贴合的核心任务是计算待贴合工件(如FPC、OLED面板、盖板玻璃)与目标位置之间的几何变换关系,而这一计算完全依赖于图像中特征点、边缘或Mark点的提取质量。若原始图像存在光照不均、噪声干扰、对比度不足或背景纹理杂乱等问题,后续的亚像素边缘提取、模板匹配或Blob分析将产生系统性偏差。本章围绕灰度变换、滤波去噪、形态学操作与图像增强四大类方法,结合对位贴合的实际工况,讲解其原理、参数选择策略及典型应用链路。
4.1 灰度变换:统一成像条件,拉伸有效对比度
灰度变换是逐像素的亮度映射操作,不改变像素间的空间关系,其目的在于补偿光照差异、扩展感兴趣区域的灰度动态范围。在对位贴合现场,同一型号产品可能因来料批次、输送带位置、光源老化等因素产生灰度偏移,若不进行统一化处理,模板匹配的相似度阈值将难以设定。
常用的灰度变换包括线性拉伸、直方图均衡化与伽马校正。线性拉伸将原始灰度范围 [a, b] 映射到 [0, 255],公式为:
g(x,y) = ( f(x,y) - a ) * 255 / ( b - a )其中 a、b 可通过灰度直方图的百分位截取获得,例如取 1% 和 99% 分位点,避免极端噪声点影响映射。直方图均衡化通过累积分布函数重新分配灰度级,使输出图像的直方图近似均匀分布,适用于整体偏暗或偏亮的图像。伽马校正则通过非线性映射调整中间调亮度,公式为 g = c * f^γ,当 γ < 1 时提亮暗部,γ > 1 时压暗暗部。
在Halcon中,线性拉伸常使用 scale_image 或 scale_image_max 算子,直方图均衡化使用 equ_histo_image,伽马校正使用 gamma_image。实际项目中,建议优先采用基于灰度直方图百分位的线性拉伸,因为它计算简单、可重复性好,且不会过度放大噪声。
4.2 滤波去噪:抑制噪声而不损失边缘定位精度
对位贴合图像中的噪声主要来源于CMOS传感器暗电流、传输链路干扰、以及工件表面的细微划痕或灰尘。噪声若未滤除,将直接影响边缘检测的亚像素精度——一个孤立的噪声点可能导致边缘位置偏移0.1~0.3像素,对于要求±0.02mm对位精度的系统而言是不可接受的。
滤波方法的选择需权衡去噪能力与边缘保持能力。常用方法对比如下:
| 滤波方法 | 原理 | 去噪能力 | 边缘保持 | 对位贴合适用性 |
|---|---|---|---|---|
| 均值滤波 | 邻域像素平均 | 中等 | 差(边缘模糊) | 不推荐用于边缘提取前 |
| 高斯滤波 | 加权平均,权重服从高斯分布 | 中等 | 较好(σ控制) | 适用于平滑背景,σ≤1.5 |
| 中值滤波 | 取邻域中值 | 强(对椒盐噪声) | 好(保持阶跃边缘) | 适用于去除孤立亮点/暗点 |
| 双边滤波 | 空间距离+灰度差双权重 | 中等 | 优秀 | 适用于强噪声且需保边场景 |
在Halcon中,高斯滤波使用 gauss_filter 或 smooth_image,中值滤波使用 median_image,双边滤波使用 bilateral_filter。对于对位贴合,推荐的处理顺序是:先使用小尺寸中值滤波(如3×3)去除孤立噪点,再使用σ=1.0~1.5的高斯滤波平滑背景纹理。需注意,滤波核尺寸不宜过大,否则会引入边缘偏移。
// Halcon示例:先中值后高斯
read_image (Image, 'fpc_mark.png')
median_image (Image, ImageMedian, 'circle', 3, 'mirrored')
gauss_filter (ImageMedian, ImageFiltered, 1.2)4.3 形态学操作:提取几何结构,分离目标与背景
形态学操作基于集合论,通过结构元素(Structuring Element)与图像进行交、并等运算,主要用于提取或修正二值图像中的几何特征。在对位贴合中,形态学操作常用于以下三个场景:
- Mark点定位:通过开运算(先腐蚀后膨胀)去除Mark点周围的细小毛刺或反光碎片,使Mark点轮廓更规整。
- 背景抑制:使用顶帽变换(Top-hat)提取亮背景中的暗细节,或底帽变换(Bottom-hat)提取暗背景中的亮细节,从而分离Mark点与不均匀背景。
- 边缘连接:对二值化后的边缘图执行闭运算(先膨胀后腐蚀),填补因光照或遮挡造成的边缘断裂。
结构元素的选择直接影响形态学效果。对于圆形Mark点,推荐使用圆形结构元素,半径约为Mark点直径的1/10~1/5。对于矩形焊盘或FPC金手指,使用矩形结构元素更合适。Halcon中常用算子包括 dilation_circle、erosion_circle、opening、closing、tophat 和 bottomhat。
// 顶帽变换提取暗Mark点(亮背景)
read_image (Image, 'mark_region.png')
gray_dilation_rect (Image, ImageDilation, 15, 15)
sub_image (ImageDilation, Image, ImageTophat, 1, 0)
threshold (ImageTophat, RegionMark, 30, 255)
形态学操作的核心价值在于其“几何选择性”——它不像滤波那样改变灰度值,而是根据形状特征筛选区域。这一特性使得形态学操作在Mark点提取中具有不可替代的地位,尤其是在Mark点与背景灰度接近、但形状差异明显的场景下。
4.4 图像增强:组合策略提升特征可检测性
图像增强并非单一算法,而是根据任务需求组合灰度变换、滤波与形态学操作,形成针对性的处理链路。在对位贴合中,增强的目标是最大化Mark点或定位边缘与背景的可区分度,同时保持几何位置的准确性。
一个典型的增强流程如下:
- 灰度归一化:使用
scale_image将图像灰度拉伸至标准范围,消除光照差异。 - 背景抑制:通过顶帽或底帽变换去除不均匀背景,保留局部对比度。
- 噪声滤除:使用中值滤波去除脉冲噪声,再使用小σ高斯滤波平滑残余噪声。
- 对比度增强:对ROI区域执行直方图均衡化或CLAHE(限制对比度自适应直方图均衡化),增强局部细节。
- 二值化与形态学修正:使用全局或局部阈值分割,再通过开闭运算修正区域形状。
在Halcon中,CLAHE可通过 equ_histo_image 配合 gray_histo 实现,或使用 scale_image 配合 min_max_gray 实现自适应拉伸。对于高反光工件(如镜面不锈钢),建议增加 illuminate 算子进行光照校正。
某FPC贴合项目,Mark点为直径1.0mm的圆形铜箔,背景为深色PI基材,存在明显的光照不均匀(中心亮、边缘暗)。原始图像中Mark点灰度约80~120,背景灰度约40~200,直接阈值分割无法稳定提取。
处理方案:
1. 使用
scale_image 将图像灰度拉伸至0~255,消除整体亮度偏移;2. 使用
gray_dilation_rect (15×15) 后与原图相减,执行顶帽变换,提取暗Mark点;3. 使用
median_image (3×3) 去除孤立噪点;4. 使用
threshold 设定阈值30~255,得到Mark点区域;5. 使用
connection 和 select_shape 按面积和圆度筛选目标区域;6. 使用
smallest_circle 计算Mark点圆心坐标,作为对位基准点。处理结果:Mark点提取成功率从裸图的72%提升至99.5%,圆心定位重复精度达到±0.01像素。
4.5 误区与复盘:预处理中的常见工程陷阱
在实际项目调试中,以下问题反复出现,值得重点警惕:
- 过度滤波导致边缘漂移:为追求图像“干净”而使用大核滤波,导致边缘位置偏移。复盘结论:滤波核尺寸不应超过特征尺寸的1/5,且应在滤波后使用亚像素边缘提取算子(如
edges_sub_pix)验证边缘位置是否偏移。 - 灰度变换参数固定化:不同批次产品的灰度分布存在差异,若线性拉伸的a、b值固定,则无法适应来料变化。复盘结论:应使用自适应百分位(如1%~99%)动态计算a、b值,或使用
scale_image_max自动拉伸。 - 形态学结构元素选择不当:使用矩形结构元素处理圆形Mark点,导致区域形状畸变。复盘结论:结构元素形状应与目标特征几何形状匹配,尺寸不宜超过特征尺寸的1/3。
- 忽略预处理对亚像素精度的影响:预处理操作(尤其是滤波和形态学)会改变边缘的灰度过渡曲线,进而影响亚像素插值结果。复盘结论:在验证对位精度时,应对比不同预处理参数下的亚像素边缘位置,选择重复性最优的参数组合。
- 全局处理与局部处理混淆:对整幅图像做增强,可能放大背景噪声或引入伪特征。复盘结论:应优先对ROI区域做局部增强,减少无关区域的干扰。
以下是一个典型的预处理参数调试记录表,供项目参考:
| 参数项 | 初始值 | 优化值 | 优化依据 |
|---|---|---|---|
| 高斯滤波σ | 2.0 | 1.2 | σ=2.0时边缘偏移0.15像素,σ=1.2时偏移0.03像素 |
| 中值滤波核 | 5×5 | 3×3 | 5×5核导致Mark点边缘圆角化,圆心定位偏差增大 |
| 顶帽结构元素 | 矩形11×11 | 圆形半径7 | 矩形结构元素产生方向性偏差,圆形结构元素更匹配Mark点形状 |
| 阈值分割方式 | 固定阈值80 | 自适应百分位阈值 | 固定阈值无法适应批次间灰度波动 |
图像预处理不是孤立的算法堆砌,而是与后续的定位算法、标定精度、光源设计紧密耦合的系统工程。建议在项目初期建立“预处理参数-对位精度”的量化关系表,通过实验设计(DOE)方法确定最优参数组合,而非依赖经验试凑。只有将预处理视为对位精度链路中的一环,才能构建稳定、可重复、高精度的视觉对位贴合系统。