1. 课程导入
1.1 为什么选择视觉对位贴合系统作为核心项目
在消费电子、半导体封装、新能源电池、医疗器械与汽车电子等精密制造领域,“对位贴合”是决定产品良率与性能的关键工序。从手机摄像头模组的镜片组装,到FPC柔性电路板的覆盖膜贴合,再到OLED屏幕的偏光片贴附,几乎所有高精度装配环节都依赖视觉系统完成亚像素级定位与实时姿态补偿。Halcon作为工业机器视觉领域应用最广泛的算法库,其强大的形状匹配、手眼标定与坐标变换能力,使得构建一套稳定、高效的视觉对位贴合系统成为可能。
本课程并非单纯讲解Halcon算子用法,而是以“完整项目落地”为最终目标,从需求分析、硬件选型、标定方案设计、算法实现到上位机集成与调试优化,完整复现一套可用于实际产线的视觉对位贴合系统。你将学习到如何将Halcon的2D/3D视觉算法与运动控制卡、PLC、机器人或UVW对位平台进行协同工作,并掌握在真实工业场景中处理光照变化、来料偏差、机构误差等干扰的工程方法论。
1.2 课程学习目标与能力模型
完成本课程全部30章内容后,你将具备以下六项核心能力,这些能力直接对应工业视觉工程师、自动化软件工程师及系统集成工程师的岗位要求:
| 能力维度 | 具体描述 | 对应章节 |
|---|---|---|
| 视觉系统架构设计 | 能根据贴合精度、节拍与成本要求,选择相机、镜头、光源及运动执行机构 | 第2-5章 |
| 标定与坐标变换 | 掌握九点标定、手眼标定(Eye-in-Hand / Eye-to-Hand)及畸变校正,建立像素到物理坐标的精确映射 | 第6-9章 |
| 核心算法实现 | 熟练运用Halcon的Blob分析、形状匹配(Shape Model)、灰度匹配及亚像素边缘提取 | 第10-15章 |
| 运动控制协同 | 理解UVW平台、XYθ平台的运动学模型,实现视觉引导的闭环对位 | 第16-20章 |
| 上位机与通信集成 | 使用C#或C++调用Halcon引擎,实现与PLC/运动控制卡的TCP/IP、串口或EtherCAT通信 | 第21-25章 |
| 调试与故障排除 | 掌握灰度直方图分析、匹配分数诊断、重复性测试及常见对位失败原因排查 | 第26-30章 |
1.3 视觉对位贴合系统的核心原理与系统构成
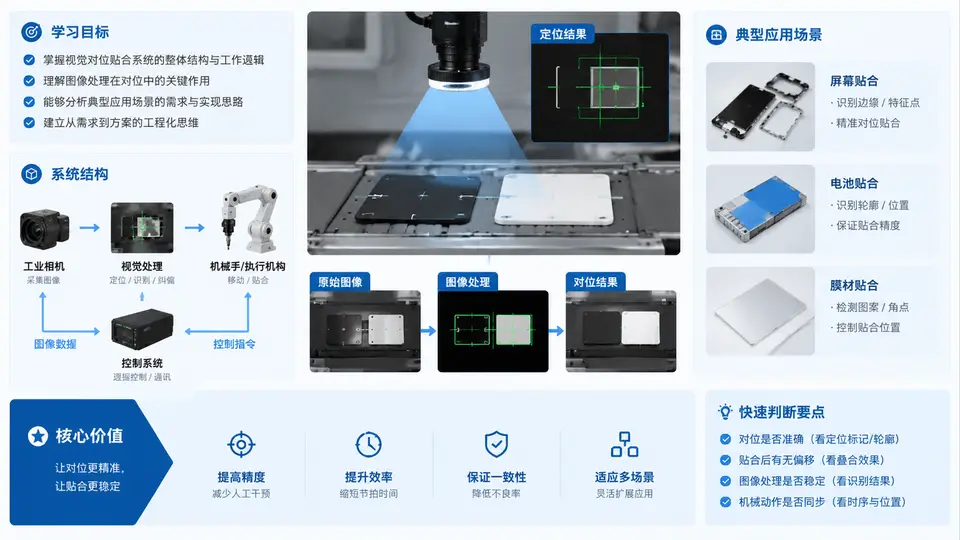
视觉对位贴合系统的本质是“用眼睛引导手完成精确装配”。其核心原理可概括为:通过工业相机获取目标物体(如FPC上的Mark点、屏幕边缘)与待贴合基板(如盖板、背光)的图像,利用图像处理算法提取特征点的像素坐标,再通过标定矩阵将像素坐标转换为运动平台坐标系下的物理坐标,最后将位置偏差(ΔX, ΔY, Δθ)发送给运动控制器,驱动平台完成纠偏与贴合动作。
一个完整的视觉对位贴合系统通常包含以下五个子系统:
- 图像采集子系统:包括工业相机(面阵或线阵)、工业镜头(远心镜头或CCTV镜头)、光源(环形光、同轴光、条形光)及图像采集卡或GigE/USB3.0接口。
- 视觉处理子系统:基于Halcon的算法引擎,运行在工控机或嵌入式平台上,负责图像预处理、特征提取、模板匹配与坐标计算。
- 运动执行子系统:常见为UVW对位平台、XYθ平台或六轴机器人,负责根据视觉反馈进行高精度位置补偿。
- 控制与通信子系统:PLC或专用运动控制卡,通过EtherCAT、脉冲或模拟量控制伺服电机,同时与视觉系统进行数据交换。
- 机械与气动子系统:包括吸附治具、夹爪、气缸及机架,用于固定物料和完成贴合动作。
下图展示了视觉对位贴合系统的典型数据流与控制流关系,帮助你建立整体架构认知:
图中实线箭头表示正向数据流:相机采集图像 → Halcon计算偏差 → 运动平台执行纠偏;虚线箭头表示反向控制流:平台到位后触发下一次拍照,形成闭环。理解这个闭环是后续所有章节的基础。
1.4 典型应用场景与案例剖析
视觉对位贴合系统在工业自动化中应用极为广泛,以下选取三个最具代表性的场景进行说明:
场景一:手机摄像头模组组装
在摄像头模组中,需要将图像传感器(Sensor)与镜头(Lens)进行高精度对位贴合,对位精度要求通常在±5μm以内。由于Sensor表面有精密的金线(Wire Bond)和感光区域,不能使用机械接触定位,必须依靠视觉识别Sensor表面的专用Mark点与镜头边缘的轮廓特征。Halcon的create_shape_model算子能够创建亚像素精度的模板,即使在光照不均匀或背景复杂的情况下,也能稳定输出旋转角度与中心坐标。实际项目中,常采用双相机方案:一个相机垂直向下拍摄Sensor,另一个相机倾斜拍摄镜头,通过手眼标定将两个相机的坐标统一到同一运动平台坐标系下。
场景二:FPC柔性电路板覆盖膜贴合
FPC在贴合覆盖膜(Coverlay)时,由于FPC本身柔软易变形,且来料可能存在±0.2mm的裁切误差,传统的机械定位无法满足精度要求。视觉系统通过识别FPC上的金手指或定位孔,结合Halcon的find_scaled_shape_model算子(支持缩放匹配),能够适应FPC因张力产生的微小尺寸变化。贴合过程中,UVW平台根据视觉反馈实时调整θ角,确保覆盖膜与FPC线路完全重合。此场景的难点在于反光与透明薄膜的干扰,需要合理选择同轴光源或低角度环形光来增强Mark点对比度。
场景三:OLED屏幕偏光片贴附
OLED屏幕在贴附偏光片时,对位精度直接影响显示效果与边框宽度。由于偏光片为柔性材料,且屏幕本身为易碎品,对位过程必须避免接触应力。视觉系统通常采用底部相机透过玻璃基板拍摄屏幕边缘,同时顶部相机拍摄偏光片上的定位线。Halcon的edges_sub_pix算子提取亚像素边缘,再通过fit_line_contour_xld拟合直线,计算两条直线之间的夹角与偏移量。该场景对标定精度要求极高,任何镜头畸变或安装倾斜都会导致贴合后出现气泡或边缘不齐。
1.5 常见误区与工程复盘
在视觉对位贴合系统的开发过程中,工程师常陷入以下四个典型误区,本课程将在后续章节中逐一深入剖析:
- 误区一:忽视标定精度。很多初学者直接使用Halcon的
vector_to_hom_mat2d进行九点标定,但未考虑镜头畸变或标定板不平整。实际项目中,标定误差应控制在系统总误差的1/3以内,否则后续算法再精确也无法弥补。 - 误区二:模板匹配参数一刀切。不同来料、不同光照下的图像灰度差异较大,固定使用同一组
find_shape_model参数会导致匹配分数波动。正确做法是采集多批次样本,统计匹配分数分布,并设置动态阈值或使用inspect_shape_model检查模板质量。 - 误区三:忽略坐标系耦合。UVW平台存在X轴与Y轴运动耦合,若直接使用视觉输出的ΔX、ΔY进行PID控制,而不进行运动学解耦,会导致对位振荡。必须将视觉坐标转换为UVW三轴的运动量(U、V、W),这需要建立精确的平台运动学模型。
- 误区四:通信延迟未补偿。视觉处理需要时间(通常20-50ms),若运动平台在视觉计算完成前已停止,则无需补偿;但若平台仍在运动中,则需预测或补偿延迟。高速产线中,常采用“先拍照、后运动”的流水线模式,避免动态补偿的复杂性。
1.6 课程结构导航与学习路径
本课程共30章,按照项目开发的自然流程分为五个阶段,每个阶段均配有阶段性实战项目,确保学以致用:
- 第一阶段(第1-5章):需求分析与系统选型。学习如何将工艺要求(精度、节拍、物料特性)转化为视觉系统技术指标,并完成相机、镜头、光源的选型计算。第5章将带领你完成一个“视觉对位系统需求规格书”的编写。
- 第二阶段(第6-9章):标定与坐标变换。深入讲解相机内参标定、畸变校正、手眼标定及九点标定的原理与Halcon实现。第9章提供完整的标定代码模板,可直接用于实际项目。
- 第三阶段(第10-15章):核心视觉算法。从图像预处理、Blob分析到形状匹配、亚像素边缘提取,每章均包含针对对位场景的算法优化技巧。第15章综合运用这些算法实现一个“多Mark点对位”的完整案例。
- 第四阶段(第16-20章):运动控制与系统集成。讲解UVW平台运动学、PID控制参数整定、PLC通信协议及C#上位机开发。第20章将视觉算法与运动控制打通,实现一个闭环对位演示系统。
- 第五阶段(第21-30章):工程化与调试优化。涵盖现场安装调试、光源参数优化、故障日志分析、重复性测试及系统稳定性提升。第30章以一个完整的“手机中框贴合项目”作为毕业设计,要求你独立完成从需求到交付的全流程。
建议你按照章节顺序学习,每章结束后完成课后练习与思考题。对于已经具备一定Halcon基础的学员,可以重点学习第6-9章(标定)和第16-20章(运动控制),这两部分是视觉对位贴合系统区别于普通视觉检测项目的核心难点。
现在,让我们从第2章开始,正式进入视觉对位贴合系统的硬件选型与光学设计。你将学会如何根据“精度要求±0.02mm、视野范围50mm×40mm、工作距离100mm”等参数,计算出所需相机的分辨率与镜头焦距,并选择合适的光源类型。这一章将为你打下坚实的硬件基础,确保后续算法能够发挥最大效能。