3. 被动悬架仿真模型搭建
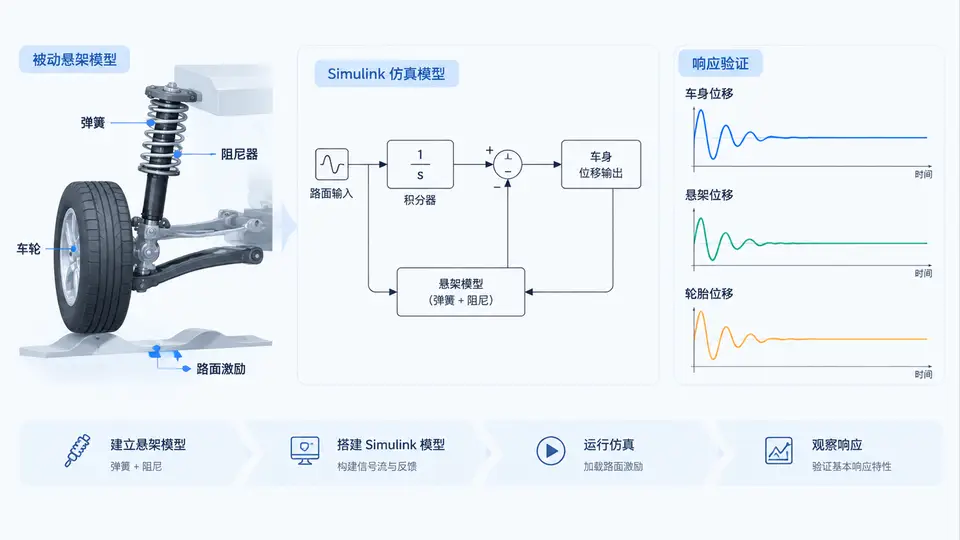
任务说明
本案例目标是在Simulink中搭建1/4车被动悬架仿真模型,验证车身与车轮在路面阶跃激励下的基本动态响应。模型采用集中质量法,包含车身质量、悬架刚度与阻尼、车轮质量与轮胎刚度,不包含主动控制力,属于纯被动悬架系统。
模型架构
1/4车被动悬架模型由两个质量块串联构成:车身质量ms通过弹簧ks和阻尼器cs连接至车轮质量mu,车轮质量再通过轮胎弹簧kt连接至路面。路面输入为阶跃位移信号,仿真观察车身位移、车轮位移及悬架动行程。
Simulink模型搭建步骤
在Simulink中新建空白模型,按以下步骤搭建:
- 添加两个Integrator模块串联构成车身位移通道,输入为车身加速度,输出依次为车身速度与车身位移;同样方式构建车轮位移通道。
- 使用Gain模块设置刚度与阻尼系数,用Sum模块计算悬架相对位移(zs-zu)与相对速度(zs'-zu')。
- 用Step模块作为路面输入,阶跃时间设为0.1s,初始值0,终值0.05m(模拟5cm凸起)。
- 将动力学方程右侧表达式通过Gain与Sum模块组合,反馈连接至两个积分通道输入端。
- 添加Scope模块观察车身位移、车轮位移与悬架动行程(zs-zu)。
模型参数与初始化
在模型工作区或MATLAB脚本中定义以下参数:
% 被动悬架参数
m_s = 300;      % 车身质量 (kg)
m_u = 40;       % 车轮质量 (kg)
k_s = 20000;    % 悬架刚度 (N/m)
c_s = 1000;     % 悬架阻尼 (N·s/m)
k_t = 200000;   % 轮胎刚度 (N/m)

% 仿真设置
sim_time = 5;   % 仿真时长 (s)
验证方法
仿真完成后,观察Scope输出波形,验证以下响应特性:
- 车身位移:阶跃激励后车身经过衰减振荡最终趋于0.05m的稳态值(路面阶跃高度),稳态误差为0;
- 车轮位移:快速响应并趋于0.05m,超调量明显小于车身;
- 悬架动行程:初始时刻出现负向突变(悬架压缩),随后衰减振荡趋于0;
- 振荡频率:车身位移波形主频约为1.2~1.5Hz(车身固有频率),叠加的高频分量对应车轮固有频率约10~12Hz。
判定标准:若车身位移最终稳定在0.05±0.002m范围内,且波形呈现衰减振荡形态,则模型搭建正确,被动悬架基本响应验证通过。