1. 结构模态测试的测点布置与激励选择
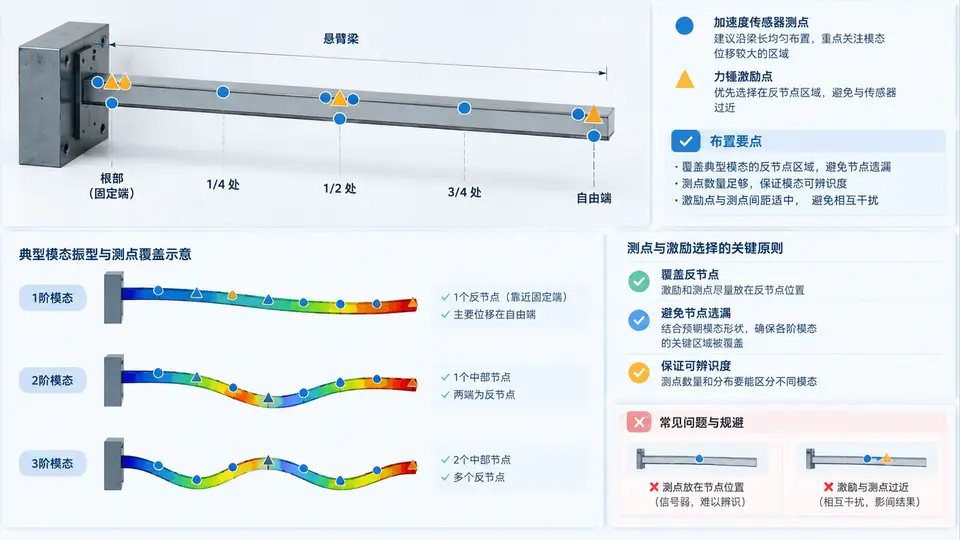
悬臂梁模态测试的测点与激励规划
悬臂梁是模态测试中最典型的验证对象:一端固定、一端自由,弯曲振型具有解析解,便于对照检查测点是否遗漏节点。本例以一根 500 mm × 30 mm × 5 mm 的钢制悬臂梁为对象,弹性模量约 206 GPa、密度约 7850 kg/m³,按欧拉-伯努利梁估算前四阶弯曲固有频率约为 16.5 Hz、103 Hz、289 Hz、566 Hz(示例估算值,实际以测量为准)。
测点布置的核心矛盾是:测点太少会漏掉节点(振型为零的位置),测点太多则增加质量负载并延长逐点敲击时间。对悬臂梁弯曲模态,第 n 阶振型沿梁长有 n 个节点(含固定端),因此要辨识到第 4 阶,沿长度方向至少需要 5 个以上测点,且测点不能恰好落在节点上。
- 1 阶:无内部节点,自由端振幅最大
- 2 阶:节点约在 x/L ≈ 0.78
- 3 阶:节点约在 x/L ≈ 0.50、0.87
- 4 阶:节点约在 x/L ≈ 0.36、0.64、0.91
为避免测点与节点重合,采用非均匀布置:在节点密集的自由端区域加密,固定端附近适当稀疏。推荐 9 个测点,归一化位置为 0.05、0.15、0.28、0.40、0.52、0.64、0.76、0.88、0.96。其中 0.52 与 3 阶节点 0.50 错开,0.64 与 4 阶节点 0.64 需微调至 0.66,0.88 与 3 阶节点 0.87 错开至 0.90。
激励点选在 x/L = 0.40 处,原因有三:一是该位置不在任何一阶振型的节点上,能有效激发前四阶模态;二是避开梁的自由端,防止力锤敲击引起过大局部变形或非线性;三是与固定端保持足够距离,使力锤有操作空间。若将激励点放在自由端,虽然 1 阶响应最大,但高阶模态激励效率会下降。
| 测点编号 | x/L | 距最近节点距离 | 主要覆盖模态 |
|---|---|---|---|
| 1 | 0.05 | 0.31(4阶节点0.36) | 1、2、3、4阶 |
| 2 | 0.15 | 0.21(4阶节点0.36) | 1、2、3、4阶 |
| 3 | 0.28 | 0.08(4阶节点0.36) | 1、2、3、4阶 |
| 4 | 0.40 | 0.04(4阶节点0.36) | 1、2、3、4阶 |
| 5 | 0.52 | 0.02(3阶节点0.50) | 1、2、4阶 |
| 6 | 0.66 | 0.02(4阶节点0.64) | 1、2、3、4阶 |
| 7 | 0.76 | 0.02(2阶节点0.78) | 1、3、4阶 |
| 8 | 0.90 | 0.03(3阶节点0.87) | 1、2、4阶 |
| 9 | 0.96 | 0.05(4阶节点0.91) | 1、2、3、4阶 |
测点 5、6、7 与节点距离仅 0.02,处于临界状态。实际布置时可将测点 5 移至 0.54、测点 6 移至 0.68、测点 7 移至 0.74,使最小距离提升至 0.04 以上。这样调整后,所有测点与最近节点的归一化距离均大于 0.03,满足模态可辨识度要求。
完成布置后,用带质量负载的梁重新估算频率,确认传感器附加质量引起的频率下降不超过 2%。若超限,需减少测点数量或改用非接触式测量(如激光测振仪)。测点与激励点确定后,即可进入例 2 的频响函数测量与相干性检查环节。