3. 伺服驱动器电子齿轮比计算与设置
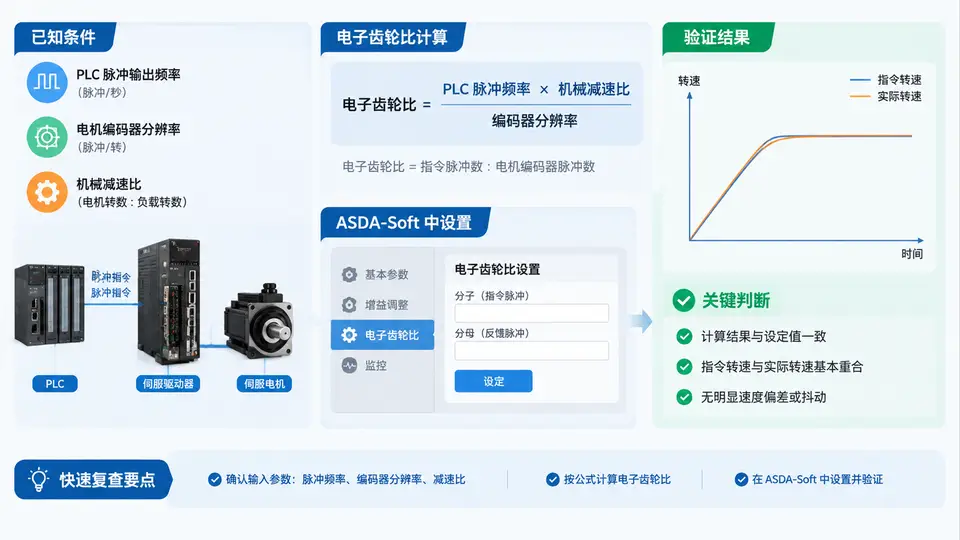
电子齿轮比的作用与计算链路
ASD-A2 伺服驱动器接收 PLC 发出的脉冲串,但电机实际转多少,由电子齿轮比决定。电子齿轮比本质上是驱动器内部对指令脉冲的倍频/分频:PLC 每发一个脉冲,电机按设定比例走一个微小角度。正确设置后,PLC 发 10000 个脉冲,电机应精确转 1 圈(或按机械减速比折算后的目标角度)。
计算前先明确三个已知量:
- PLC 脉冲输出频率 f:决定指令速度,单位 Hz(脉冲/秒)。
- 编码器分辨率 Penc:ASD-A2 配常用 17-bit 编码器,每圈 217 = 131072 脉冲。
- 机械减速比 i:电机转 i 圈,负载转 1 圈(如 i = 10 表示减速 10:1)。
电子齿轮比公式(ASDA-A2 参数 P1-44 / P1-45):
电子齿轮比 = (P1-44 / P1-45) = (PLC 每转发脉冲数 × 编码器分辨率) / (电机每转所需脉冲数 × 减速比)
更实用的工程写法:先确定电机转一圈需要的指令脉冲数 N,则
P1-44 / P1-45 = Penc / N
例如希望 PLC 发 10000 个脉冲电机转 1 圈,则 P1-44/P1-45 = 131072/10000 = 8192/625。若带减速比 i=10,负载转 1 圈需电机转 10 圈,则 N 应取 100000,比值 = 131072/100000 = 8192/6250。
ASDA-Soft 中的设置步骤
- 用 USB 连接驱动器,打开 ASDA-Soft,进入参数编辑页面。
- 找到 P1-44(电子齿轮比分子)和 P1-45(分母)。
- 将计算出的比值填入。若比值不是整数,先约分到最简整数比,再分别填入。
- 点击写入,然后执行软复位或断电重启,使参数生效。
- 回到监视页面,查看电机实际转速(rpm)与理论值是否一致。
约分技巧:131072/100000 可先除以 16 得 8192/6250,再除以 2 得 4096/3125。P1-44 和 P1-45 的取值范围通常为 1~32767,约分后若仍超出范围,需调整 N 或使用近似比。
验证与判读
设置完成后,用 PLC 发 100kHz 脉冲,若 N=100000,则理论转速 = (100000 × 60) / 100000 = 60 rpm。用转速表实测或读取驱动器监视参数 d 值,偏差应在 ±1 rpm 以内。若偏差过大,优先检查 P1-44/P1-45 是否写反、是否未重启生效,以及 PLC 脉冲频率是否与程序设定一致。
注意:电子齿轮比改变后,位置模式的“每转脉冲数”和速度模式的“转速换算”都会同步变化。若后续例程切换控制模式,需重新核对本参数,避免指令与实际动作不匹配。