2. UR机器人TCP与工具中心点标定
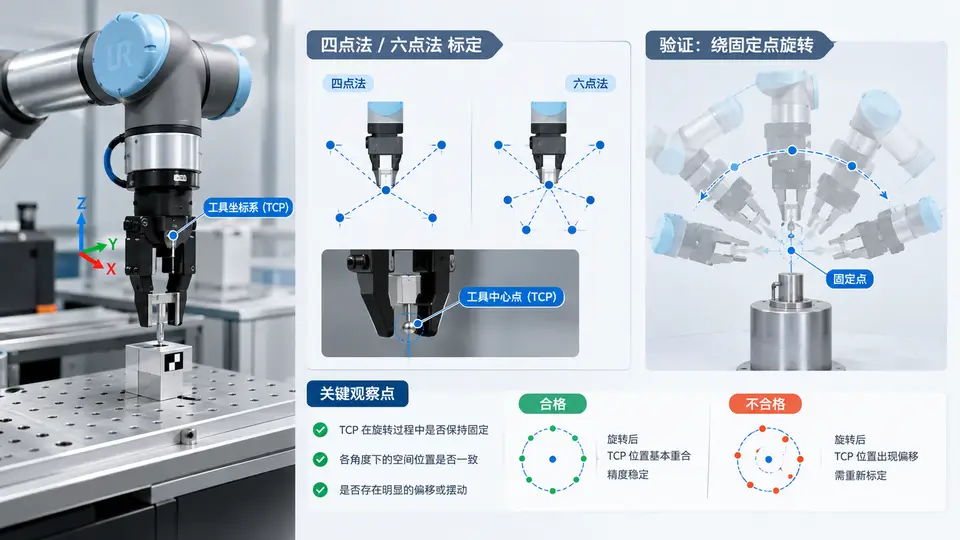
为什么TCP标定是夹爪应用的第一步
UR机器人默认的TCP位于法兰盘中心(工具输出面)。装上夹爪后,真正需要参与轨迹规划的是夹爪的抓取中心——比如两指中点、吸盘端面中心。如果继续用默认TCP,机器人会“以为”自己抓在法兰上,导致接近点偏移、绕点旋转时夹爪画圈。TCP标定的任务就是告诉控制器:夹爪抓取中心相对于法兰坐标系的位置(x, y, z)和姿态(rx, ry, rz)。
UR示教器提供两种标定方法:四点法只标定位置(3个平移自由度),姿态沿用默认方向;六点法同时标定位置和姿态(6个自由度),适合夹爪有明确朝向要求的场景。本案例用四点法完成位置标定,再用六点法验证姿态,最后通过“绕固定点旋转”检验精度。
标定前的准备与关键约束
- 固定参考点:在机器人工作空间内选一个尖锐、固定的点(如针尖、螺丝刀尖),确保机器人运动时该点不动。
- 夹爪TCP候选点:选择夹爪上实际抓取中心作为TCP,例如两指闭合时的中点。
- 示教速度:建议降到 10–20 mm/s,避免碰撞和示教误差。
- 姿态差异:四点法中四个示教点的姿态应尽量不同(至少两个方向差异大于30°),否则位置解算会退化。
四点法的数学本质:四个姿态下TCP都对准同一个空间点,联立方程解出TCP在法兰坐标系中的偏移量。姿态差异越大,方程条件数越好,解越稳定。
四点法标定操作流程
- 在UR示教器上进入 安装 → TCP → 新建,命名如
Gripper_TCP。 - 选择 四点法,示教器会提示依次记录四个点。
- 手动操纵机器人,让夹爪TCP候选点以不同姿态对准固定参考点,每个姿态下点击“记录点”。
- 四个点记录完成后,示教器自动计算TCP位置,并显示残差(偏差值)。
- 若残差大于 1 mm,检查示教点姿态差异是否足够,或重新对准参考点。
六点法补充姿态标定
四点法只给出位置。如果夹爪需要沿特定方向接近工件(例如垂直向下抓取),还需要用六点法标定姿态。六点法在四点基础上增加两个点:一个点用于确定TCP的X轴方向,另一个点用于确定Y轴方向。UR示教器会引导用户完成这两个额外点的示教。
标定精度验证:绕固定点旋转
标定完成后,必须验证TCP是否真的绕固定点旋转。操作如下:
- 将机器人移动到固定参考点附近,使夹爪TCP对准参考点。
- 切换到 工具坐标系 模式,手动操纵机器人绕TCP旋转(改变姿态,保持位置)。
- 观察夹爪TCP是否始终对准参考点。如果TCP偏离参考点,说明标定位置有误差。
- 记录最大偏离距离,作为标定精度的量化指标。
验证时不要用关节坐标系或基座坐标系旋转,否则机器人会绕法兰或基座旋转,无法检验TCP。必须切换到工具坐标系,并选择绕TCP旋转的模式。
标定结果判读与常见问题
| 现象 | 可能原因 | 处理 |
|---|---|---|
| 残差 > 2 mm | 示教点姿态差异不足 | 重新示教,增大姿态差异 |
| 绕点旋转时TCP画圈 | TCP位置标定错误 | 检查四点法记录点是否对准同一点 |
| 夹爪方向不对 | 未标定姿态 | 使用六点法补充姿态 |
| 残差正常但实际抓取偏移 | TCP候选点选错 | 确认夹爪实际抓取中心位置 |
标定参数记录与复现
标定完成后,建议记录以下参数,便于后续复现和排查:
| 参数 | 示例值 | 说明 |
|---|---|---|
| TCP名称 | Gripper_TCP | 示教器中保存的名称 |
| X偏移 | 0.00 mm | 相对于法兰坐标系 |
| Y偏移 | 0.00 mm | 相对于法兰坐标系 |
| Z偏移 | 120.00 mm | 夹爪长度方向 |
| RX / RY / RZ | 0° / 0° / 0° | 四点法默认姿态 |
| 残差 | 0.35 mm | 四点法解算偏差 |
| 绕点旋转最大偏离 | 0.8 mm | 验证结果 |
如果夹爪需要精确的姿态控制(例如垂直向下抓取),四点法不够,必须使用六点法。六点法在四点基础上增加两个点:一个点确定TCP的X轴方向,另一个点确定Y轴方向。UR示教器会自动引导完成这两个点的示教。
实操检查清单
- 固定参考点是否牢固、尖锐、不移动?
- 四个示教点的姿态差异是否足够(至少两个方向差异 > 30°)?
- 每个示教点是否都让TCP候选点精确对准参考点?
- 残差是否 ≤ 1 mm?若大于 2 mm,是否重新示教?
- 验证时是否切换到工具坐标系并绕TCP旋转?
- 绕点旋转时TCP最大偏离是否 ≤ 1 mm?
- 标定参数是否记录并保存?