1. MOTOMAN控制柜与示教器上电自检及状态确认
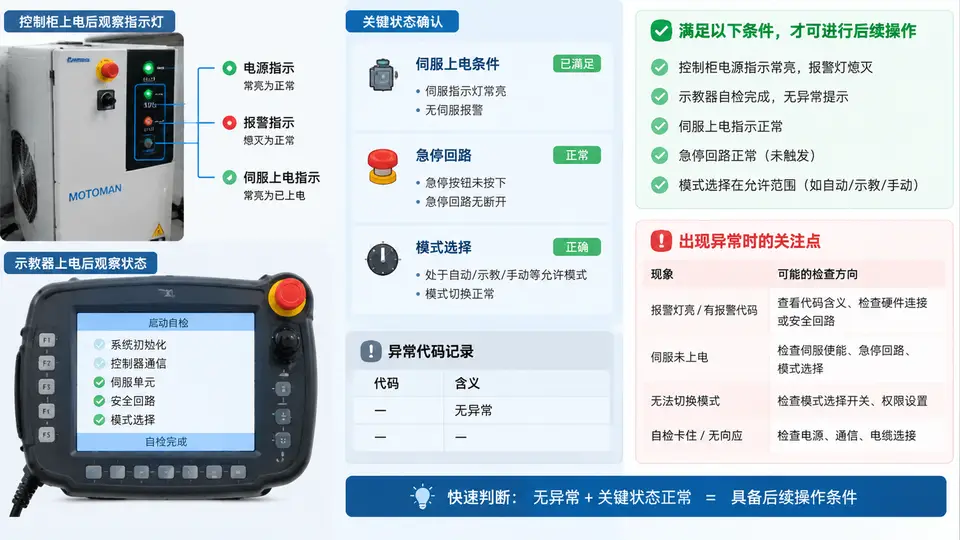
上电前的物理确认
MOTOMAN 控制柜与示教器上电自检的核心目的,是在伺服使能之前确认三条安全链是否闭合:急停回路、伺服上电条件、模式选择状态。上电顺序错误或安全链未闭合时,控制柜会拒绝进入可操作状态,并在示教器上给出对应报警代码。
上电前需完成以下物理确认,避免因外部条件缺失导致误判为控制柜故障:
- 控制柜电源输入为三相 AC200V(或按铭牌要求),输入断路器处于 ON。
- 控制柜内断路器(MCCB)已合上,控制柜门关闭到位。
- 示教器电缆牢固插入控制柜的示教器接口(通常为 XT 或 TEACH 端口),锁扣到位。
- 示教器上的急停按钮处于释放(弹起)状态。
- 外部急停回路(如安全门、外部急停盒)处于闭合状态。
- 示教器模式开关处于 TEACH(示教)位置,而非 PLAY(再现)位置。
上电自检的信号链与状态判读
按下控制柜前面板电源 ON 按钮后,控制柜内部按固定顺序完成自检。理解这条信号链,有助于在示教器无显示或报警时快速定位是电源、通信还是安全回路问题。
示教器上的关键状态确认
控制柜完成自检后,示教器会显示启动画面并进入主界面。此时需要逐项确认以下状态,而不是仅凭“屏幕亮了”就认为具备操作条件:
| 确认项 | 正常状态 | 异常表现 | 可能原因 |
|---|---|---|---|
| 示教器显示 | 显示启动画面后进入主界面 | 黑屏、花屏、无显示 | 示教器电缆未插紧、控制柜内部电源故障 |
| 急停状态 | 急停按钮释放,无急停报警 | 显示急停报警代码 | 示教器急停未释放、外部急停回路断开 |
| 伺服上电 | 伺服 ON 按钮可激活,伺服指示灯亮 | 伺服 ON 无响应或立即跳断 | 伺服过载、编码器异常、安全链未闭合 |
| 模式选择 | 模式开关在 TEACH 位置,示教模式有效 | 模式切换无响应或显示 PLAY 锁定 | 模式开关损坏、控制柜模式选择异常 |
| 报警代码 | 无报警或仅有提示信息 | 显示 SERVO、ESTOP、MODE 等代码 | 按代码对照手册定位具体回路 |
异常代码记录与后续操作判断
当示教器显示报警代码时,不要反复按伺服 ON 按钮尝试。正确做法是先记录代码,再判断是否具备继续操作的条件。以下为常见报警代码的判读逻辑:
- ESTOP 类报警:急停回路断开。检查示教器急停按钮是否释放、外部急停盒是否复位、安全门是否关闭。排除后需重新上电或按复位键清除报警。
- SERVO 类报警:伺服系统异常。检查控制柜断路器是否跳闸、伺服驱动器是否过热、编码器电缆是否松动。此类报警通常需要断电后检查硬件连接。
- MODE 类报警:模式选择异常。确认示教器模式开关是否在 TEACH 位置,控制柜模式选择是否与示教器一致。模式不匹配时禁止强行切换。
- 通信类报警:示教器与控制柜通信失败。检查示教器电缆两端是否插紧、电缆是否有破损、控制柜通信端口是否正常。
若上电后示教器持续黑屏且控制柜风扇不转,优先检查输入电源和控制柜内断路器,而非示教器本身。若控制柜风扇运转但示教器无显示,重点检查示教器电缆连接和控制柜内部 DC 电源输出。
上电自检确认清单
完成上述观察后,按以下清单逐项打勾,全部满足才具备后续操作条件:
| 序号 | 确认项 | 通过标准 | 结果 |
|---|---|---|---|
| 1 | 输入电源 | 三相 AC200V 正常,输入断路器 ON | □ |
| 2 | 控制柜断路器 | MCCB 合上,控制柜门关闭 | □ |
| 3 | 示教器连接 | 电缆插紧,锁扣到位 | □ |
| 4 | 示教器显示 | 启动画面正常,进入主界面 | □ |
| 5 | 急停回路 | 示教器急停释放,外部急停闭合 | □ |
| 6 | 伺服上电条件 | 伺服 ON 可激活,无过载报警 | □ |
| 7 | 模式选择 | 模式开关在 TEACH,示教模式有效 | □ |
| 8 | 报警代码 | 无报警或已记录并排除 | □ |
全部项目通过后,方可进行后续的示教器参数配置或机器人本体匹配确认操作。若任一项未通过,应先排除对应异常,不得跳过安全链检查直接尝试伺服使能。