2. FANUC示教器界面与基本操作熟悉
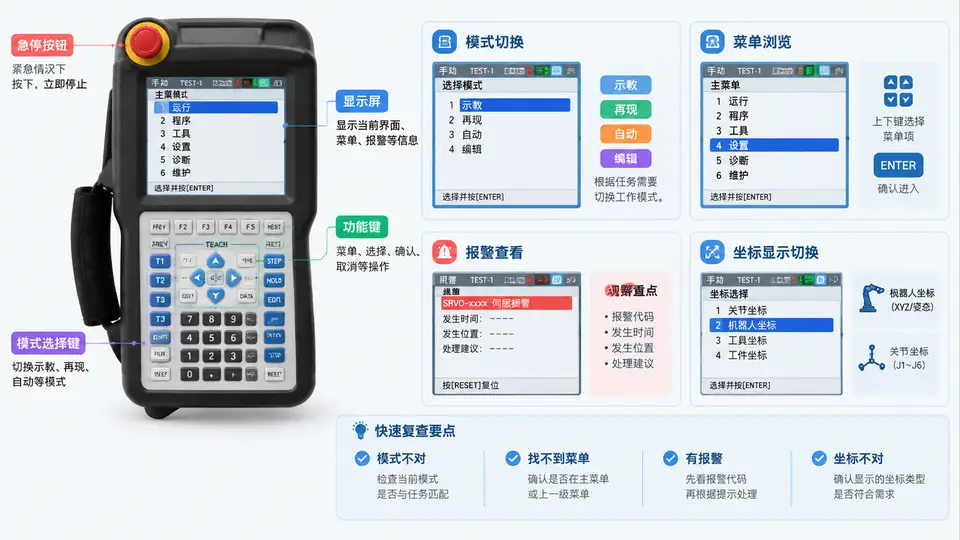
示教器交互区域与操作路径
FANUC示教器(Teach Pendant)是操作者与机器人控制器之间最主要的交互设备。它的正面大致分为四个功能区:左上方的模式选择开关(AUTO / T1 / T2)、右上方的急停按钮与安全开关(Deadman Switch,位于示教器背面握持处)、中部的液晶显示屏与功能软键(F1–F5)、以及下方的坐标/倍率/运动键。理解这些区域的物理位置和逻辑关系,是完成模式切换、菜单浏览、报警查看和坐标显示切换的前提。
模式切换与安全前提
示教器左上角的模式选择开关有三个档位:AUTO(自动运行)、T1(手动低速示教)、T2(手动高速示教)。日常示教操作应始终置于T1档,此时机器人最大运动速度被限制在250 mm/s以内,且必须持续按住示教器背面的安全开关(Deadman Switch)才能手动移动机器人。切换模式时,控制器会短暂断开伺服使能,屏幕右上角的状态栏会同步更新当前模式标识。
切换模式前必须确认机器人运动范围内无人、无干涉物,且急停按钮处于可触及位置。T2档速度较高,仅在确认安全的前提下由熟练人员使用。
菜单浏览与报警查看
示教器屏幕下方的F1–F5软键对应屏幕底部显示的五个功能标签,标签内容随当前界面动态变化。常用操作路径如下:
- 浏览菜单:按F1进入主菜单,使用方向键上下移动光标,按F3(或ENTER)进入子菜单。
- 查看报警:按F3(ALARM)进入报警界面,屏幕会列出当前报警代码与简要描述。例如
SRVO-062 BZAL表示编码器电池电压低,需更换电池后执行零点复归。 - 清除报警:排除报警原因后,按F4(RESET)复位报警。若报警无法清除,需检查报警历史记录(F5→报警日志)确认是否有未处理的硬件故障。
坐标显示切换
按示教器底部的COORD键可在不同坐标系之间循环切换,屏幕上的坐标显示会同步变化:
| 坐标系 | 屏幕显示 | 适用场景 |
|---|---|---|
| JOINT(关节) | J1–J6角度值 | 单轴手动进给、观察各轴角度 |
| WORLD(世界) | X/Y/Z/W/P/R | 沿固定世界坐标方向移动 |
| TOOL(工具) | X/Y/Z/W/P/R | 沿工具坐标系方向移动TCP |
| USER(用户) | X/Y/Z/W/P/R | 沿自定义用户坐标系移动 |
切换坐标系后,屏幕左上角会显示当前坐标系名称。手动进给时,方向键对应的运动方向会随坐标系变化而改变,这是后续手动移动操作的基础。
示教器屏幕右上角始终显示当前模式(AUTO/T1/T2)和伺服状态(ON/OFF)。若伺服无法使能,优先检查安全开关是否按住、急停是否释放、模式是否在T1/T2档。