2. SINAMICS 速度控制模式下的转矩限幅
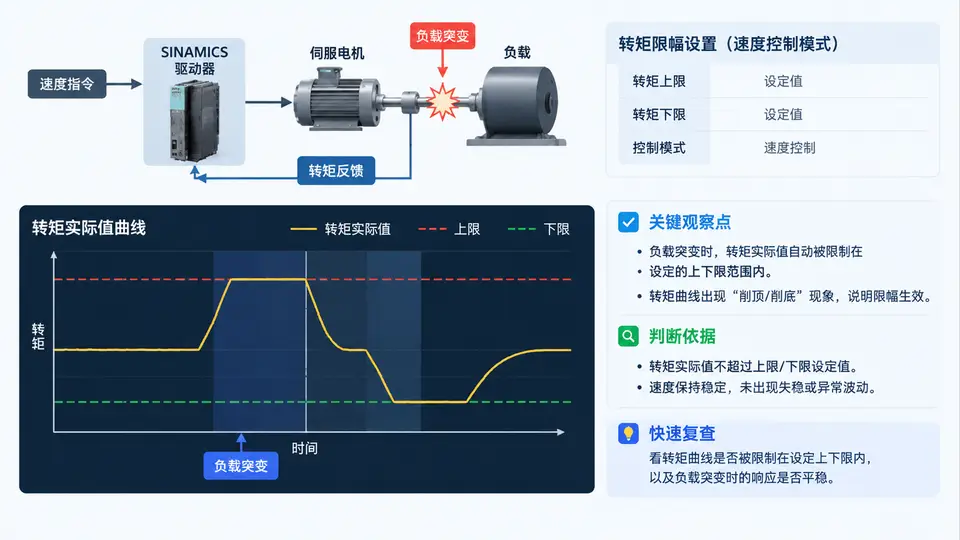
速度控制模式下的转矩限幅原理
在 SINAMICS 驱动器中,速度控制模式(p1300 = 20/21)下转速环输出的是转矩设定值。转矩限幅的作用是给这个设定值加上"天花板"和"地板",防止驱动器输出超过机械或工艺允许的转矩。限幅值通过以下参数设置:
- p1520:转矩上限(正向),单位 Nm 或 %,取决于 p1521 的参考量选择
- p1521:转矩上限参考量(0 = Nm,1 = 相对于电机额定转矩的百分比)
- p1522:转矩下限(负向),通常设为负值以允许制动转矩
- p1523:转矩下限参考量
当负载突变导致转速环要求更大转矩时,实际输出转矩被钳位在 p1520/p1522 之间,驱动器不会过载,但转速可能暂时偏离设定值——这正是限幅保护的代价与价值。
参数设置与验证步骤
以下以一台额定转矩 10 Nm 的伺服电机为例,演示完整的限幅设置与验证流程。
| 参数 | 含义 | 示例值 | 说明 |
|---|---|---|---|
| p1300 | 控制模式 | 20 | 速度控制(带编码器) |
| p1520 | 转矩上限 | 150 | 相对于额定转矩的百分比 |
| p1521 | 上限参考量 | 1 | 1 = 百分比参考 |
| p1522 | 转矩下限 | −150 | 允许反向制动转矩 |
| p1523 | 下限参考量 | 1 | 1 = 百分比参考 |
| r0080 | 实际转矩显示 | — | 实时监控用 |
关键操作:设置 p1520 = 150、p1521 = 1 后,驱动器最大输出转矩被限制在 15 Nm(10 Nm × 150%)。当负载突然增大到需要 20 Nm 时,转速环会要求更大转矩,但实际输出被钳位在 15 Nm,转速随之下降,直到负载减小或转速环重新稳定。
负载突变验证与曲线记录
使用 SINAMICS 的 Trace 功能(或 Starter/Startdrive 的测量功能)记录以下信号:
- 将 r0080(转矩实际值)和 r0063(转速实际值)加入 Trace 通道
- 设置触发条件为转速偏差超过 5% 或转矩达到限幅值
- 运行电机至稳定转速(如 1500 rpm),然后手动施加额外负载(如通过磁粉制动器)
- 观察 r0080 是否在 15 Nm 处被"削平",同时转速出现短暂跌落
- 移除负载后,转矩回落,转速恢复至设定值
判读要点:如果 r0080 在负载突变时迅速到达 15 Nm 并保持水平,说明限幅生效;如果 r0080 超过 15 Nm 或驱动器报过载故障(F07900 等),则需检查 p1520/p1521 设置是否正确,或确认是否使用了转矩限幅的其它通道(如 p1520 被 BICO 互联覆盖)。
注意:转矩限幅值不宜设置过低,否则正常加速时也会被限幅,导致启动时间过长或转速无法达到设定值。建议先根据机械最大允许转矩确定限幅值,再留 10%~20% 余量。