1. SINAMICS 单轴基本定位与回零
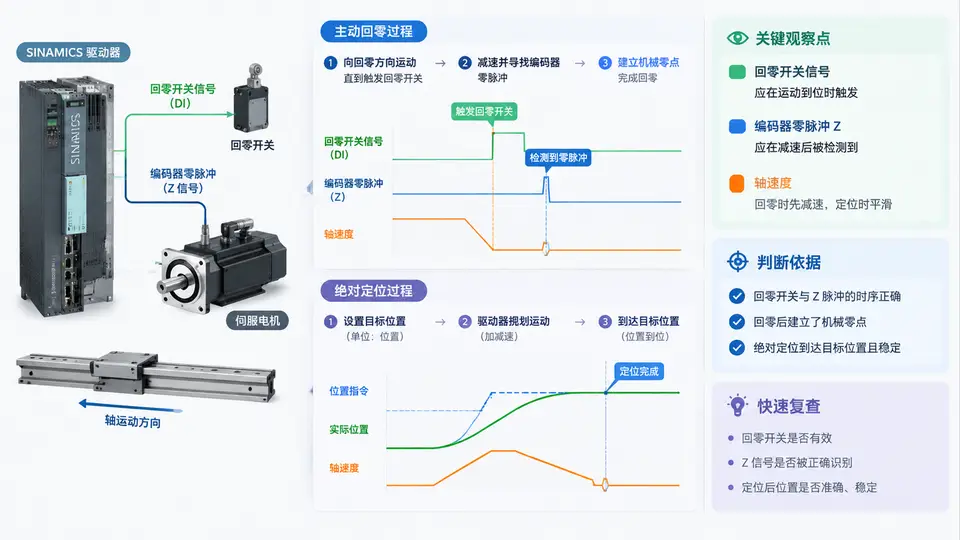
任务对象与信号链
本例以一台带增量编码器的 SINAMICS 单轴驱动为对象,在驱动器内激活基本定位器(EPOS)功能,完成主动回零与绝对定位。核心信号链为:PLC 通过 PROFINET 下发控制字与目标位置 → EPOS 内部位置环生成速度给定 → 电机运行 → 编码器反馈实际位置 → 回零开关(参考点挡块)与编码器零脉冲共同确定机械零点。
回零过程中,驱动器先以参考点接近速度寻找回零开关,检测到开关下降沿后减速停止,再以参考点爬行速度反向运行,捕捉编码器第一个零脉冲,将该点设为坐标原点。绝对定位时,EPOS 根据目标位置与当前位置的差值,按设定的加减速度规划速度曲线,最终稳定在目标位置容差窗口内。
关键参数与配置要点
在 SINAMICS 中激活 EPOS 后,需要设置以下关键参数(以参数号示意,具体以实际固件手册为准):
- 回零方式:选择主动回零,使用回零开关 + 编码器零脉冲。
- 参考点接近速度:寻找开关时的快速速度,建议为最大速度的 10%~20%。
- 参考点爬行速度:反向找零脉冲的低速,建议为接近速度的 1/5~1/10,确保零脉冲不丢失。
- 回零开关逻辑:设置开关有效电平(常开/常闭),避免方向判断错误。
- 位置容差窗口:绝对定位到达判断的允许偏差,过小会导致定位超时报警。
- 加减速度:影响定位时间与机械冲击,需与负载惯量匹配。
回零时若找不到零脉冲,优先检查爬行速度是否过高、编码器零脉冲信号是否接入、回零开关触发方向是否与运行方向一致。
操作与验证流程
- 将驱动器切换到 EPOS 使能状态,确认编码器反馈正常、无报警。
- 触发回零指令,观察电机先快速接近回零开关,碰到开关后停止。
- 电机反向低速爬行,捕捉到编码器零脉冲后立即停止,当前位置被置为 0。
- 回零完成后,下发绝对定位目标值(例如 100 mm),观察电机按规划曲线运行至目标位置。
- 读取状态字 bit10(目标到达)和实际位置值,确认在容差窗口内稳定。
结果判读与常见问题
| 现象 | 可能原因 | 处理方向 |
|---|---|---|
| 回零时找不到开关 | 接近速度过高、开关信号未接入或逻辑反 | 降低接近速度,检查开关接线与有效电平 |
| 找到开关但找不到零脉冲 | 爬行速度过高、零脉冲信号丢失 | 降低爬行速度,检查编码器 Z 信号 |
| 绝对定位超时 | 位置容差过小、加减速度过大 | 适当放宽容差,降低加减速度 |
| 定位后位置波动 | 增益偏低或机械间隙 | 检查位置环增益与机械连接 |
回零过程中不要手动干预电机或强制切换模式,否则可能导致参考点丢失或位置坐标错误。回零完成后建议先执行一次小距离绝对定位验证,再投入正式运行。