4. 三维空间刚架静力分析
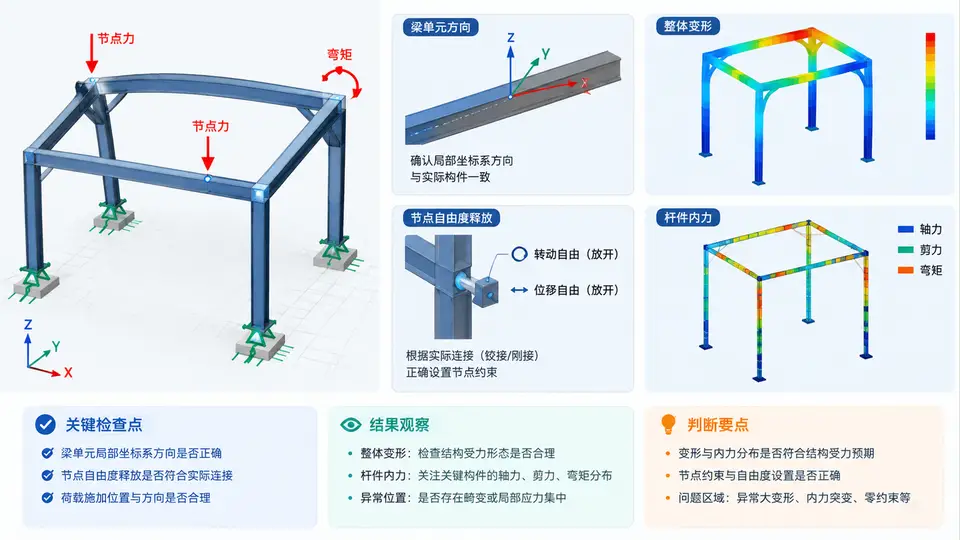
三维刚架建模的核心难点
三维空间刚架与平面桁架、简支梁最大的区别在于:每个节点有6个自由度(UX、UY、UZ、ROTX、ROTY、ROTZ),每根梁单元除了承受轴力,还要传递两个方向的弯矩和扭矩。因此,梁单元截面方向(截面主轴朝向)和节点自由度释放是决定结果正确性的两个关键设置。
本例采用一根由三根梁单元组成的空间刚架:柱底固定于地面,柱顶与横梁刚接,横梁末端施加竖向节点力与绕全局Z轴的弯矩。通过该模型,可以同时观察弯曲、扭转和轴向变形的耦合。
建模关键设置与操作
在ANSYS APDL中,三维刚架建模的核心命令流如下。重点注意SECPLOT检查截面方向,以及ENDRELEASE释放节点自由度。
/PREP7
! 定义单元类型:BEAM188(三维梁单元)
ET,1,BEAM188

! 定义截面:柱为0.2×0.2实心方,梁为0.15×0.25矩形
SECTYPE,1,BEAM,RECT
SECDATA,0.2,0.2
SECTYPE,2,BEAM,RECT
SECDATA,0.15,0.25
SECTYPE,3,BEAM,RECT
SECDATA,0.1,0.1

! 定义材料:Q235钢
MP,EX,1,2.06E11
MP,PRXY,1,0.3

! 创建节点
N,1,0,0,0        ! 柱底A
N,2,0,3,0        ! 柱顶B
N,3,4,3,0        ! 梁端C
N,4,2,1,0        ! 斜撑底D

! 创建单元
TYPE,1
SECNUM,1
E,1,2            ! 柱
SECNUM,2
E,2,3            ! 横梁
SECNUM,3
E,2,4            ! 斜撑

! 检查梁单元方向
/ESHAPE,1
EPLOT
SECPLOT,1        ! 查看截面1的朝向

! 释放节点D的转动自由度(铰接)
ENDRELEASE,4,ROTZ

! 施加边界条件
D,1,ALL,0        ! 柱底全固定
D,4,UX,0
D,4,UY,0
D,4,UZ,0

! 施加载荷
F,3,FY,-10000    ! 节点C竖向力10kN向下
M,3,MZ,5000      ! 节点C绕Z轴弯矩5kN·m

! 求解
/SOLU
SOLVE
FINISH
梁单元方向检查要点:BEAM188默认局部y轴由整体Y轴方向确定。若梁轴线与整体Y轴平行(如本例柱单元),需通过
SECPLOT确认截面主轴方向,必要时用LATT或SECOFFSET调整。方向错误会导致弯曲刚度计算完全错误。
结果提取与验证
求解完成后,提取节点C的位移和柱底A的支反力,用于判断模型是否正确。
/POST1
! 查看整体变形
PLNSOL,U,SUM

! 提取节点C位移
NSOL,2,3,U,Y
NSOL,3,3,U,Z
PRVAR,2,3

! 提取柱底支反力
RFORCE,4,1,F,ALL
PRVAR,4

! 提取梁单元内力
ETABLE,IMOMENT,SMISC,6   ! 单元I端弯矩
ETABLE,JMOMENT,SMISC,12  ! 单元J端弯矩
PRETAB,IMOMENT,JMOMENT| 检查项 | 预期结果 | 判断依据 |
|---|---|---|
| 节点C竖向位移 | 约 -8~-12 mm(向下) | 悬臂梁端部挠度量级估算 |
| 柱底A竖向反力 | 约 10 kN(向上) | 与施加的竖向力平衡 |
| 柱底A弯矩反力 | 约 5 kN·m + 10kN×4m = 45 kN·m | 力与弯矩的静力平衡 |
| 斜撑轴力 | 拉力或压力,量级约 5~15 kN | 斜撑参与抗侧移 |
常见错误:若节点D未释放ROTZ,斜撑将传递弯矩,导致柱顶位移偏小、柱底弯矩偏大。可通过对比释放前后的支反力变化来验证释放是否生效。
快速检查清单
- 梁单元截面方向是否与预期一致(用
SECPLOT确认) - 节点D的ROTZ是否已释放(铰接)
- 柱底节点A是否全约束(6个自由度)
- 节点C的力和弯矩方向是否与全局坐标系一致
- 支反力是否满足整体静力平衡
- 斜撑轴力是否合理(不应为零)