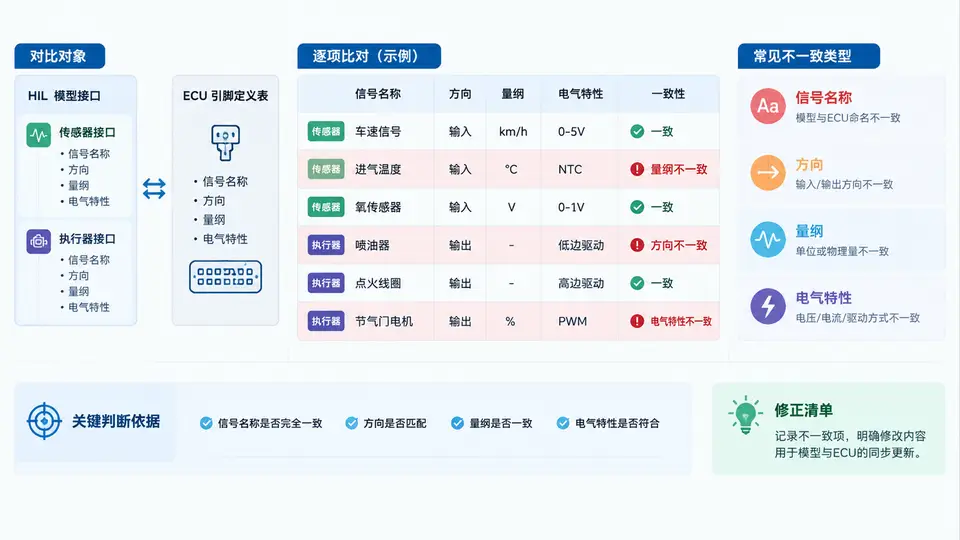
4. 被控对象模型接口与ECU引脚定义一致性检查
做HIL仿真这么多年,我越来越觉得——车辆动力学模型就是整个测试台的灵魂。你想想看,传感器、控制器、执行器都在那儿,但如果没有一个靠谱的“虚拟底盘”,你测出来的结果能信吗?
说白了,车辆动力学模型的作用就一句话:在仿真环境中,用数学方程代替真实的物理车辆。它接收油门、刹车、转向等控制信号,输出车速、横摆角速度、侧向加速度等状态量。你的ADAS算法能不能在极限工况下稳住车,全看这个模型准不准。
4.1 车辆模型的作用:不只是“跑起来”
我见过不少刚入行的工程师,觉得车辆模型就是“给个速度,让它动起来”。其实远不止这些。一个合格的车辆动力学模型,至少要干三件事:
- 响应控制输入:把方向盘转角、制动主缸压力、驱动扭矩,换算成车辆的运动响应。
- 模拟物理极限:轮胎打滑、侧倾、俯仰、甚至甩尾——这些真实世界里的危险工况,模型必须能复现。
- 提供传感器信号:给IMU、轮速传感器、GPS等虚拟传感器喂数据,让整个感知-决策-控制闭环跑起来。
我记得有一次,客户拿了一个很简单的自行车模型来做AEB测试。结果在高速紧急变道场景下,模型根本不出侧滑,测试结果跟实车差了十万八千里。嗯,从那以后,我选模型的第一条标准就是:能不能覆盖你关心的极限工况。
4.2 常用车辆模型:单轨 vs 双轨
模型选型是个老生常谈的话题。我个人的习惯是:先看测试目的,再选模型复杂度。这里重点说两种最常用的:
4.2.1 单轨模型(自行车模型)
单轨模型把左右轮合并成一个虚拟轮,只考虑纵向、横向和横摆三个自由度。它简单、计算快,适合做实时仿真。
- 优点:参数少(只需要轴距、质心位置、侧偏刚度),实时性好,在毫秒级步长下跑得动。
- 缺点:忽略左右载荷转移,无法模拟单侧车轮打滑、差动制动等场景。
- 适用场景:车道保持、ACC、常规变道辅助等非极限工况测试。
4.2.2 双轨模型(四轮模型)
双轨模型把四个轮子分开建模,考虑侧倾、俯仰、垂向跳动,自由度通常在7~15个之间。它更接近真实车辆,但计算量也上去了。
- 优点:能模拟载荷转移、单轮制动、路面不平激励,精度高。
- 缺点:参数多(悬架K&C、轮胎、簧下质量等),标定工作量大,实时仿真需要高性能硬件。
- 适用场景:ESP、ABS、主动悬架、L3级以上高阶自动驾驶的失效模式测试。
下面这张图,是我自己总结的模型选型逻辑:
4.3 轮胎模型:魔术公式
聊完整车模型,咱们得聊聊轮胎。你想想看,车跟地面唯一的接触点就是那四个巴掌大的轮胎印。轮胎模型不准,整车模型再花哨也是白搭。
目前工业界用得最广的,就是Pacejka提出的魔术公式(Magic Formula)。为什么叫“魔术”?因为它用一个统一的三角函数表达式,就能拟合出轮胎的纵向力、侧向力和回正力矩。
魔术公式的基本形式长这样:
y(x) = D * sin(C * arctan(B * x - E * (B * x - arctan(B * x))))

其中:
  x —— 滑移率(纵向)或侧偏角(侧向)
  B —— 刚度因子
  C —— 形状因子
  D —— 峰值因子
  E —— 曲率因子
这五个参数(B、C、D、E)组合起来,就能描述轮胎在不同垂直载荷、不同路面附着系数下的力学特性。我当年第一次看到这个公式时,心里想的是:“这玩意儿能拟合出轮胎曲线?”后来亲手标定过一次,才发现——真香。
4.4 模型参数化与标定
模型搭好了,参数从哪来?这是HIL测试里最磨人的环节。我把它分成三步:
- 参数收集:从整车厂拿到车辆参数表(轴距、轮距、质心高度、簧上质量、悬架刚度/阻尼、轮胎数据等)。
- 参数整定:用台架试验或实车试验数据,通过优化算法(最小二乘、遗传算法等)拟合模型参数。
- 模型验证:用一组独立的试验数据(比如鱼钩试验、正弦转向)来验证模型输出是否匹配。
下面这个表格,是我做标定时常用的参数清单:
| 参数类别 | 具体参数 | 获取方式 | 标定难度 |
|---|---|---|---|
| 整车质量/惯量 | 簧上质量、横摆惯量、侧倾惯量 | CAD数据 / 称重 | 低 |
| 悬架K&C | 弹簧刚度、减振器阻尼、稳定杆刚度 | K&C台架试验 | 中 |
| 轮胎 | 魔术公式B/C/D/E、滚动阻力系数 | 轮胎力试验台 | 高 |
| 转向系统 | 转向传动比、助力特性 | 转向台架 / 实车测量 | 中 |
| 制动系统 | 制动主缸压力-制动力矩曲线 | 制动台架 | 低 |
最后说一句心里话:车辆动力学模型没有“最好”,只有“最合适”。你做的测试需要多高的精度,你就花多少精力去标定。别为了追求完美模型,把项目周期拖垮了。咱们做HIL测试的,最终目的是帮整车厂把功能验证好,不是发论文。