1. HIL系统最小闭环搭建与冒烟验证
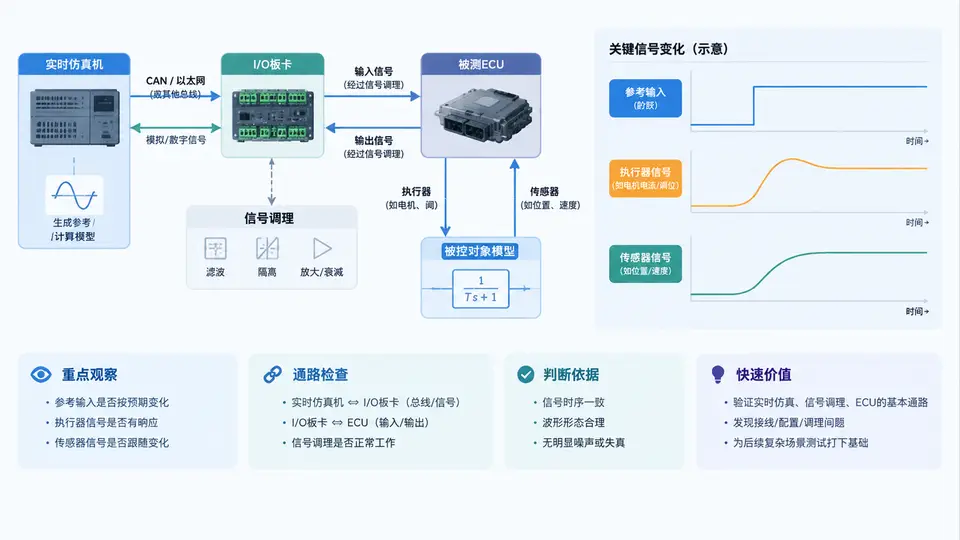
1.1 什么是HIL仿真
HIL,全称是 Hardware-in-the-Loop,中文叫「硬件在环」。说白了,就是把真实的控制器硬件接入到仿真环境中去测试。
我经常跟新同事这么解释:你写好了自动驾驶的决策算法,烧进了域控制器里。但你不能直接上路去试吧?太危险了。那怎么办?把控制器接到一台能模拟整车、传感器、道路环境的设备上,让它以为自己真的在开车。这就是 HIL。
HIL 系统通常包含几个关键部分:
- 实时处理器 — 运行车辆模型和环境模型,必须保证微秒级的实时性
- I/O 接口板卡 — 把仿真信号转成真实的电压、电流、CAN/LIN/Ethernet 信号
- 故障注入单元 — 模拟传感器断线、短路、信号干扰等异常
- 上位机软件 — 用来搭建测试场景、监控数据、自动执行测试用例
举个例子。你手里有一块自动驾驶域控制器,想测试它的 AEB(自动紧急制动)功能。在 HIL 系统里,你可以设置前方突然出现一个行人,然后看控制器能不能在 200ms 内发出制动指令。整个过程,控制器以为自己在真实道路上,其实它连着的是一台仿真机。
1.2 HIL在自动驾驶开发中的价值
说实话,没有 HIL,自动驾驶的量产落地几乎不可能。我经历过几个项目,深有体会。
第一,安全。 这是最根本的。你想想看,L3 级以上的自动驾驶,测试场景里必然包含极限工况——前车急刹、行人鬼探头、极端天气。这些场景在实车上复现,风险极高。HIL 可以让你在实验室里安全地「撞车」一万次。
第二,效率。 实车测试一天能跑多少公里?顶天了 500 公里,还得配安全员。HIL 可以 7×24 小时跑,配合自动化测试脚本,一个晚上就能跑完几千个场景。我记得有个项目,光泊车功能就跑了 2 万多个测试用例,要是全用实车,半年都搞不完。
第三,可重复性。 实车测试受天气、光照、交通状况影响,同一个场景今天跑和明天跑,结果可能不一样。HIL 可以精确复现同一个场景,温度、湿度、GPS 信号强度全部可控。这对回归测试来说太重要了。
第四,成本。 一台 HIL 设备几十万到几百万,听起来不便宜。但你算算实车测试的成本:车辆损耗、燃油/电费、安全员工资、场地租赁、事故风险……一个项目下来,HIL 的成本可能只有实车测试的十分之一。
| 对比维度 | 实车测试 | HIL 仿真 |
|---|---|---|
| 安全性 | 有碰撞风险 | 零风险 |
| 测试效率 | ~500 km/天 | 不限里程 |
| 场景复现 | 困难 | 精确可控 |
| 极端工况 | 风险极高 | 随意测试 |
| 单场景成本 | 高 | 低 |
1.3 HIL与MIL/SIL的区别
很多刚入行的朋友容易把这三个概念搞混。我画了一张图,帮你理清它们的关系。
我具体说说每个层级的定位。
MIL(Model-in-the-Loop) — 模型在环。这时候你还在 MATLAB/Simulink 里搭算法模型,输入是理想化的信号,输出也是理想化的。说白了,就是验证「算法逻辑对不对」。我见过很多团队在 MIL 阶段跑得飞快,一到 SIL 就各种报错,为什么?因为 MIL 里用的都是理想信号,没有考虑量化误差、数据类型转换这些实际问题。
SIL(Software-in-the-Loop) — 软件在环。这时候你已经把模型生成了 C/C++ 代码,或者直接用 Python 实现了算法。SIL 测试的是「代码实现对不对」。代码跑在 PC 上,不是目标硬件。好处是可以做大规模回归测试,一个晚上跑几万个场景。但有个坑——代码在 PC 上的运行时序和在实际控制器上完全不同。
HIL(Hardware-in-the-Loop) — 硬件在环。你把真实的控制器接到实时仿真系统上,仿真系统模拟整车、传感器、执行器。这时候测试的是「真实硬件 + 真实代码 + 真实时序」的组合。HIL 能发现的问题,往往是 MIL 和 SIL 完全覆盖不到的:
- 任务调度延迟导致的控制超时
- CAN 总线负载过高导致的丢帧
- 传感器信号噪声导致的误触发
- 电源波动导致的复位
- 温度变化导致的性能漂移
我个人的习惯是:MIL 跑算法逻辑,SIL 跑代码回归,HIL 做最终验证。三个层级各有分工,谁也替代不了谁。
嗯,这一章的内容就到这里。HIL 的概念、价值、以及和 MIL/SIL 的区别,应该都讲清楚了。后面我们会一步步深入,从 HIL 系统的硬件架构开始,带你真正上手搭建一套自动驾驶 HIL 测试环境。