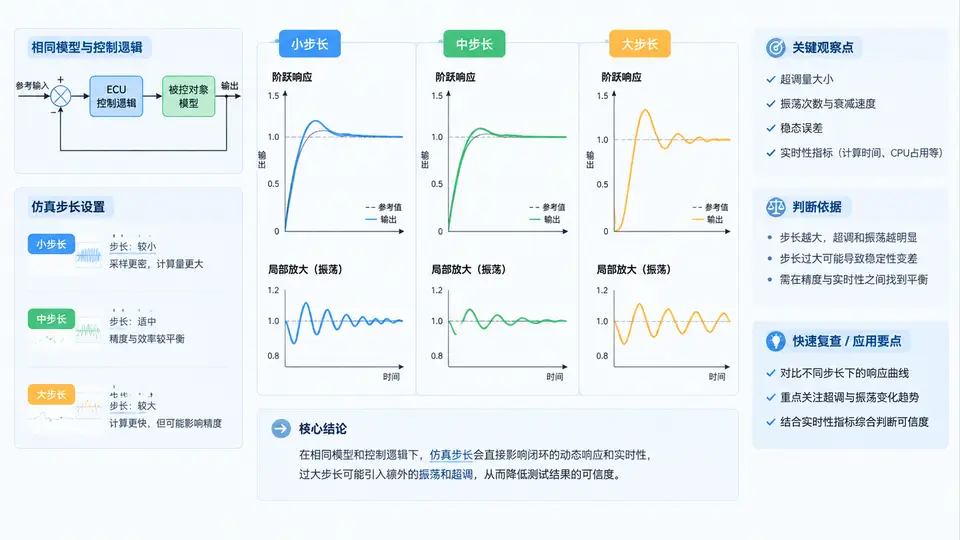
2. 实时仿真步长对闭环稳定性的影响测试
HIL系统到底长什么样?说白了,它是一套“假装自己是真车”的实时仿真系统。我刚开始接触HIL时,总觉得它就是个高级模拟器。后来踩过几次坑才明白——硬件选型、软件配置、信号路由,每一步都藏着细节。
今天咱们把HIL系统拆开来看。硬件平台是骨架,软件平台是灵魂。两者缺一不可。
硬件平台组成
硬件平台是HIL系统的物理基础。我习惯把它分成三个核心部分:实时处理器、I/O板卡、故障注入单元。这三块配合好了,才能让ECU“以为”自己在真车上跑。
1. 实时处理器
实时处理器是HIL系统的大脑。它负责运行车辆模型、处理I/O数据、保证仿真时间与真实时间同步。
为什么强调“实时”?因为ECU的控制器周期通常是1ms、5ms、10ms。如果仿真步长不稳定,ECU就会报错。我在项目中遇到过一个问题:仿真步长偶尔抖动到2ms,结果ESP控制器直接切入了安全模式。排查了两天才发现是实时系统的中断优先级没配好。
| 参数 | 典型值 | 说明 |
|---|---|---|
| CPU架构 | x86 / ARM | 主流实时系统多采用x86 |
| 核心数 | 4~8核 | 模型、I/O、通信各占一核 |
| 最小步长 | 50μs ~ 1ms | 取决于模型复杂度 |
| 操作系统 | RTOS / 实时Linux | 如NI Linux RT、QNX |
2. I/O板卡
I/O板卡是HIL系统的“手脚”。它负责把实时处理器的数字信号转换成ECU能识别的物理信号,反过来也一样。
常见的I/O类型包括:
- 数字I/O:处理开关信号、PWM信号、频率信号。比如轮速传感器就是PWM输出。
- 模拟I/O:处理电压、电流、电阻信号。比如油门踏板位置传感器输出0~5V。
- 总线通信:CAN、CAN FD、LIN、FlexRay、以太网。这是ECU之间通信的主干道。
- 特殊信号:曲轴/凸轮轴信号、爆震信号、高压模拟信号。
嗯,这里要注意:I/O板卡的精度和延迟直接影响仿真可信度。我曾经用一块12位的模拟输出板卡模拟氧传感器信号,结果ECU死活不认。后来换成16位板卡,问题立刻解决。差4位,差了一个数量级的精度。
| I/O类型 | 分辨率 | 更新率 | 典型应用 |
|---|---|---|---|
| 数字输入 | 1 bit | 1 MHz | 开关、按键 |
| 数字输出 | 1 bit | 1 MHz | 继电器、LED |
| 模拟输入 | 16 bit | 100 kHz | 传感器信号采集 |
| 模拟输出 | 16 bit | 100 kHz | 执行器驱动 |
| CAN | — | 1 Mbps | 动力、底盘、车身 |
3. 故障注入单元
故障注入单元是HIL系统里最“狠”的部件。它负责模拟各种电气故障:短路、断路、对电源短路、对地短路、信号漂移。
你想想看,ECU在真车上遇到故障时怎么表现?靠路试去复现故障,成本高、风险大、重复性差。故障注入单元可以在实验室里一键触发故障,还能精确控制故障时机和持续时间。
我遇到过最头疼的情况:一个CAN总线对地短路的故障,路试跑了三个月才出现一次。用HIL故障注入单元,我可以在1000次测试中精确控制短路发生在第500次、第501次、第502次……然后观察ECU的故障诊断逻辑是否每次都正确响应。
软件平台组成
硬件搭好了,软件就是让它跑起来的灵魂。软件平台我分成三层:测试管理、模型开发、自动化脚本。这三层各司其职,又紧密配合。
1. 测试管理
测试管理软件是HIL系统的“指挥官”。它负责:
- 测试用例管理:创建、编辑、组织测试用例
- 测试执行控制:启动、暂停、停止、单步执行
- 数据采集与记录:设置触发条件、采样率、存储格式
- 报告生成:自动生成测试报告,包含通过/失败、波形、统计
常用的测试管理工具有NI VeriStand、dSPACE ControlDesk、ETAS INCA、Vector CANoe。我个人习惯用VeriStand,因为它对NI硬件的支持最好,而且脚本接口灵活。
2. 模型开发
模型开发是HIL系统的“心脏”。车辆模型、传感器模型、执行器模型、环境模型,都在这里搭建。
主流工具链是:
- MATLAB/Simulink:行业标准,支持自动代码生成
- CarMaker / IPG:专业的车辆动力学模型
- ASM (dSPACE):dSPACE自家的模型库
- GT-Suite / AVL:发动机和热管理模型
模型开发有个核心原则:实时性优先。模型再精确,如果跑不到实时步长,就是废纸。我见过一个团队用高精度的CFD模型做HIL,结果步长只能跑到50ms,而ECU的控制器周期是1ms。最后只能把模型降阶,牺牲精度换实时性。
| 模型类型 | 典型工具 | 实时步长 | 精度等级 |
|---|---|---|---|
| 车辆动力学 | CarMaker | 1ms | 高 |
| 发动机 | GT-Suite | 0.1ms | 中高 |
| 电池 | Simulink | 1ms | 中 |
| 传感器 | Simulink | 0.1ms | 中 |
| 环境 | Simulink | 10ms | 低中 |
3. 自动化脚本
自动化脚本是HIL系统的“效率引擎”。手动测试一次可能花10分钟,自动化脚本可以在10分钟内跑100次测试。
脚本语言的选择:
- Python:最流行,生态丰富,支持NI VeriStand、dSPACE、CANoe的API
- MATLAB脚本:与Simulink模型无缝集成
- C# / .NET:适合Windows平台的桌面应用
- CAPL:Vector CANoe的专用脚本语言
我建议团队统一用Python。为什么?因为Python的库太丰富了。pandas处理测试数据、matplotlib画波形、openpyxl生成Excel报告、pytest做测试框架。一套Python脚本,搞定整个测试流程。
1. 先手动跑通一次,确认测试流程正确
2. 再写脚本,把手动操作变成代码
3. 最后加异常处理,让脚本在出错时能自动恢复
HIL系统整体架构图
下面这张图展示了HIL系统的完整架构。硬件平台在底层,软件平台在上层,中间通过实时通信接口连接。
从这张图可以看得很清楚:HIL系统不是简单的“电脑连ECU”。它是一个分层架构,每一层都有明确的职责。硬件平台负责实时性和信号质量,软件平台负责灵活性和自动化能力。
好了,HIL系统的硬件和软件平台就讲到这里。记住一句话:硬件决定下限,软件决定上限。硬件选型决定了你能测什么,软件能力决定了你能测多好、测多快。