3. Halcon编程基础
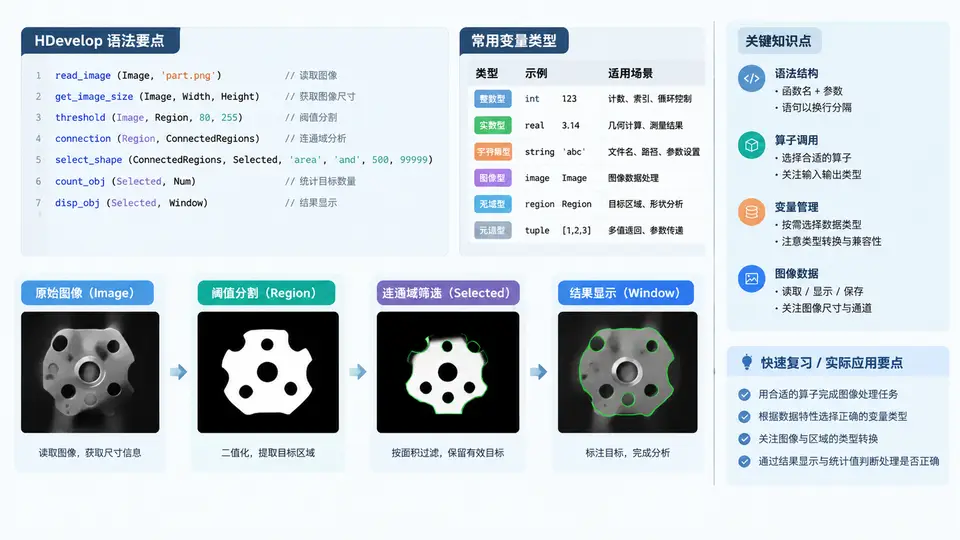
在机器视觉系统集成中,Halcon不仅是一个图像处理算法库,更是一套完整的开发环境。本章聚焦于Halcon编程的根基——HDevelop环境下的语法规则、算子调用机制、变量类型体系以及图像数据在内存中的组织方式。理解这些基础概念,是后续实现相机通信、协议解析和视觉逻辑控制的前提。许多初学者在编写视觉脚本时,往往因为对变量类型理解不深或对图像数据管理不当,导致程序运行效率低下甚至出现难以排查的内存错误。本章将通过原理剖析、流程拆解和典型场景复盘,帮助你建立扎实的Halcon编程底层认知。
核心原理:HDevelop的交互式解释执行与数据流模型
HDevelop是Halcon的交互式开发环境,其核心执行机制是解释执行。与C++或C#等编译型语言不同,HDevelop中的每一行代码在按下执行键后立即被解析并运行,结果即时反馈在变量窗口中。这种机制极大地提升了算法验证和调试的效率,但也要求开发者必须清晰理解“数据流”的传递方向。
Halcon的编程范式是数据流驱动。绝大多数算子(Operator)接收输入图像、区域或数组,经过计算后输出新的结果。例如,read_image算子将图像文件从磁盘加载到内存,threshold算子根据灰度阈值从图像中分割出区域。这种模型下,变量是算子的输入输出载体,而算子本身是处理单元。理解这一模型的关键在于:变量本身不存储算法逻辑,只存储数据状态。
HDevelop的变量窗口(Variable Window)实时显示所有已定义变量的类型、维度和数值摘要。对于图像变量,它显示缩略图;对于区域变量,显示轮廓;对于控制变量,显示具体数值。这种可视化反馈是HDevelop区别于传统IDE的最大优势,也是我们调试视觉流程的第一入口。
F6可以逐步执行程序,观察每个算子执行前后变量的变化。建议初学者在练习时始终开启变量窗口,并养成“执行一行、观察一行”的习惯,这比一次性运行整个脚本更能加深对数据流的理解。
方法流程:HDevelop语法结构与算子调用规范
HDevelop的语法结构简洁,但有其独特的书写规则。一个完整的Halcon程序由若干语句组成,每条语句以算子名称(输入参数, 输出参数)的形式呈现。参数之间用逗号分隔,输入参数与输出参数之间用冒号(:)隔开。这是Halcon语法中最容易出错的地方,也是初学者最需牢记的规则。
// 典型算子调用格式
read_image (Image, 'example.png')          // 输入:文件路径;输出:图像变量
threshold (Image, Region, 128, 255)        // 输入:图像、阈值下限、上限;输出:区域变量
connection (Region, ConnectedRegions)      // 输入:区域;输出:连通域区域
select_shape (ConnectedRegions, SelectedRegions, 'area', 'and', 500, 99999)  // 按面积筛选
在上述代码中,Image、Region、ConnectedRegions、SelectedRegions均为变量名,它们不需要提前声明类型,Halcon会根据算子的输出自动推断。这种动态类型机制虽然灵活,但也要求开发者必须清楚每个算子输出变量的实际类型,否则后续算子调用时可能因类型不匹配而报错。
算子调用的核心规范可归纳为以下四点:
- 参数顺序固定:输入参数在前,输出参数在后,中间用冒号分隔。不能颠倒顺序,也不能省略冒号。
- 变量名区分大小写:
Image与image是两个不同的变量。 - 字符串常量用单引号:如
'example.png',双引号在HDevelop中不用于字符串定义。 - 元组(Tuple)支持:多个值可以用方括号组合,如
[1, 2, 3],算子可以接受元组作为批量输入。
在HDevelop中,程序的控制流(如循环、条件判断)使用类似Pascal的语法结构。例如,for循环以for i := 1 to 10 by 1开始,以endfor结束;if条件以if (条件) then开始,以endif结束。这种语法与C语言差异较大,但结构清晰,易于阅读。
// 控制流示例:遍历图像列表
for i := 1 to 10 by 1
    read_image (Image, 'img_' + i + '.png')
    threshold (Image, Region, 100, 200)
    area_center (Region, Area, Row, Column)
    if (Area > 1000)
        dev_display (Image)
    endif
endfor
变量类型体系:图像、区域与控制变量的协同工作
Halcon的变量体系分为三大类:图像变量(Image)、区域变量(Region)和控制变量(Control)。理解这三类变量的本质区别及其在内存中的存储方式,是高效管理图像数据的基础。
| 变量类型 | 数据内容 | 内存特征 | 典型算子 |
|---|---|---|---|
| 图像变量 | 像素矩阵(灰度或彩色) | 连续内存块,可能包含多通道 | read_image, rgb1_to_gray |
| 区域变量 | 像素坐标集合(游程编码) | 以行程编码存储,节省内存 | threshold, connection |
| 控制变量 | 数值、字符串、元组 | 标量或一维数组 | area_center, tuple_length |
图像变量是Halcon中最核心的数据类型。一幅图像在内存中由通道(Channel)和像素类型(Pixel Type)共同定义。例如,byte类型表示8位无符号整数(0-255),uint2表示16位无符号整数,real表示32位浮点数。图像变量可以包含多个通道(如RGB三通道),每个通道独立存储。在视觉通信场景中,从相机采集到的原始图像通常是byte类型的单通道灰度图,而彩色相机则输出三通道图像。
区域变量表示图像中满足特定条件的像素集合。它不存储像素值,只存储像素的坐标信息,且采用游程编码(Run-Length Encoding)方式压缩存储。这意味着一个区域在内存中表示为若干条水平线段(起始行、起始列、结束列)。这种存储方式使得区域运算(如交集、并集)非常高效。在通信集成中,区域变量常用于ROI(感兴趣区域)的定义,例如只处理图像中传送带所在的区域,从而减少计算量。
控制变量是标量或元组,用于存储数值、字符串和布尔值。它们不涉及像素操作,但控制着视觉流程的逻辑走向。例如,Area变量存储区域的像素总数,Row和Column存储区域中心的坐标。在通信协议中,这些控制变量通常被转换为字符串或字节流,通过串口或以太网发送给PLC或机器人控制器。
clear_obj算子),避免内存泄漏。而控制变量则可以在整个程序生命周期内保留。
图像数据管理:内存分配、引用计数与对象清空
图像数据管理是Halcon编程中极易被忽视但至关重要的环节。Halcon在底层使用引用计数(Reference Counting)机制管理图像和区域对象。当一个变量被赋值给另一个变量时,并不会立即复制底层数据,而是增加引用计数。只有当所有引用都被清除时,内存才会被真正释放。
这种机制带来了两个重要影响:
- 赋值操作高效:
ImageCopy := Image只是增加了一次引用,不涉及像素复制,因此速度极快。 - 修改需显式复制:如果对
ImageCopy进行修改(如threshold),Halcon会自动执行“写时复制”(Copy-on-Write),即先复制一份独立数据再修改,确保原图像Image不受影响。
在实际的视觉通信项目中,图像数据管理通常遵循以下流程:
- 采集:通过相机接口(如GigE Vision、USB3 Vision)将图像数据从相机传输到内存,生成图像变量。
- 预处理:对图像进行灰度转换、滤波、缩放等操作,生成中间图像变量。
- 分析:通过阈值分割、特征提取等算子生成区域变量和控制变量。
- 结果输出:将控制变量(如坐标、尺寸)转换为通信数据帧。
- 资源释放:使用
clear_obj算子显式清除不再使用的图像和区域变量,释放内存。
// 图像数据管理完整示例
read_image (Image, 'camera_01.png')        // 步骤1:采集
rgb1_to_gray (Image, GrayImage)            // 步骤2:预处理(彩色转灰度)
threshold (GrayImage, Region, 80, 200)     // 步骤3:分析(分割)
connection (Region, ConnectedRegions)      // 步骤3:分析(连通域)
select_shape (ConnectedRegions, SelectedRegions, 'area', 'and', 1000, 99999)
area_center (SelectedRegions, Area, Row, Column)  // 提取中心坐标
clear_obj (Image)                          // 步骤5:释放原始图像
clear_obj (GrayImage)                      // 释放中间图像
clear_obj (Region)                         // 释放区域
在通信集成场景中,图像数据管理还涉及图像格式转换。例如,当视觉系统需要将处理结果发送给PLC时,通常需要将控制变量(如浮点型的坐标值)转换为PLC可识别的REAL或INT格式,并按照特定的字节序(大端/小端)打包。Halcon提供了tuple_to_string、tuple_to_real等算子用于控制变量的类型转换,而图像数据本身一般不直接参与通信,除非需要传输图像缩略图用于远程监控。
案例场景:相机标定图像采集与ROI管理
我们以一个典型的视觉定位项目为例,演示HDevelop语法和图像数据管理的综合应用。假设产线上有一台面阵相机,通过GigE接口连接,需要实时检测工件中心坐标并发送给机器人。
第一步:图像采集与显示
open_framegrabber ('GigEVision', 0, 0, 0, 0, 0, 0, 'default', -1, 'default', -1, 'false', 'Camera1', 'default', -1, -1, AcqHandle)
grab_image_start (AcqHandle, -1)           // 异步开始采集
grab_image_async (Image, AcqHandle, -1)    // 获取最新图像
dev_display (Image)                        // 在窗口显示
第二步:定义ROI区域
由于工件只在图像中央区域出现,我们可以预先定义一个矩形ROI,只处理该区域内的像素,减少计算量。
gen_rectangle1 (ROI, 200, 300, 800, 1200)  // 生成矩形区域
reduce_domain (Image, ROI, ImageReduced)    // 裁剪图像到ROI范围
threshold (ImageReduced, Region, 100, 180)  // 在ROI内分割
第三步:特征提取与坐标输出
connection (Region, ConnectedRegions)
select_shape (ConnectedRegions, SelectedRegions, ['area', 'circularity'], 'and', [500, 0.8], [99999, 1.0])
area_center (SelectedRegions, Area, Row, Column)
// 将坐标转换为字符串,用于通信
tuple_to_string (Row, RowStr)
tuple_to_string (Column, ColStr)
第四步:资源清理
clear_obj (Image)
clear_obj (ImageReduced)
clear_obj (Region)
clear_obj (ConnectedRegions)
close_framegrabber (AcqHandle)
在这个案例中,我们使用了reduce_domain算子来限制处理区域,这是图像数据管理的重要技巧。通过缩小图像的处理域,后续所有算子(如threshold)只对ROI内的像素进行计算,大幅提升了处理速度。同时,我们通过clear_obj及时释放了不再需要的图像和区域变量,确保长时间运行的内存稳定性。
误区与复盘:常见错误及规避策略
在Halcon编程基础阶段,初学者常犯的错误集中在语法细节、类型混淆和内存管理三个方面。以下通过复盘典型错误,帮助你建立正确的编程习惯。
threshold (Image, Region, 128, 255)误写为threshold (Region, Image, 128, 255)。这会导致算子尝试将区域变量作为输入图像处理,触发类型不匹配错误。规避策略:牢记“输入在左,输出在右,冒号分隔”的规则,并在编写时先写输出变量名,再补全输入参数。
read_image读取彩色图像后,直接对其执行threshold算子,Halcon会默认处理所有通道,但输出区域是所有通道的并集,这往往不是期望结果。正确做法是先使用rgb1_to_gray转换为单通道灰度图,再进行阈值分割。复盘建议:在读取图像后,立即使用get_image_pointer1检查图像类型和通道数。
for循环中反复执行read_image,但未在循环末尾clear_obj。这会导致内存占用持续增长,最终程序崩溃。规避策略:在循环体末尾显式清除本次迭代产生的所有图像和区域变量,或者使用grab_image_async配合clear_obj确保每次循环只保留当前帧数据。
另一个常见误区是过度使用全局变量。在HDevelop中,所有变量默认是全局的,这虽然方便,但在大型项目中容易导致变量名冲突和逻辑混乱。建议在程序开头使用dev_set_preferences设置变量作用域,或通过procedure封装独立功能模块,将变量限制在局部范围内。
最后,关于图像数据管理的性能优化,需要特别强调:reduce_domain是提升处理速度的有效手段,但并非所有算子都支持域缩减。例如,fft_image(傅里叶变换)会忽略ROI,处理整个图像。因此,在应用reduce_domain前,应查阅算子文档确认其是否支持域处理。对于不支持域处理的算子,应使用crop_domain将ROI裁剪为独立图像,再进行处理。