1. 课程导入
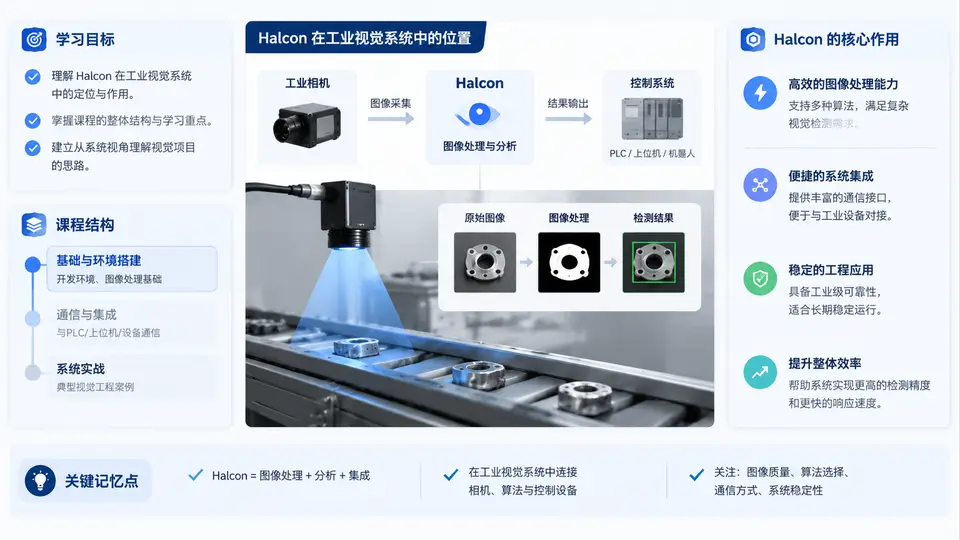
1.1 为什么需要学习Halcon通信与集成
在工业自动化与智能制造的实际场景中,视觉系统从来不是孤立运行的。一台典型的视觉检测设备,其内部至少包含工业相机、光源控制器、图像采集卡、工控机(运行Halcon)、PLC(可编程逻辑控制器)、机器人控制器以及上位机MES系统。Halcon作为图像处理的核心算法引擎,其价值不仅体现在强大的算子库和卓越的匹配精度上,更体现在它能否与外围设备高效、稳定、实时地交换数据。如果通信环节设计不当,即使算法再优秀,也无法在产线上落地——图像触发延迟、结果反馈超时、参数切换错误等问题都会直接导致停机或误判。
本课程聚焦于Halcon视觉系统与外部设备的通信协议、集成架构和工程调试方法。你将学习如何通过串口、TCP/IP、Profinet、Modbus TCP等工业总线,以及Halcon自带的HDevEngine、.NET接口、C++接口,构建一套完整的视觉通信链路。课程内容覆盖从底层字节流解析到上层业务逻辑封装的全过程,帮助你建立“算法+通信+控制”三位一体的工程思维。
1.2 本课程的学习目标
完成本课程学习后,你将具备以下核心能力:
- 理解工业视觉系统的通信架构:能够绘制并解释视觉系统与PLC、机器人、MES之间的数据流与控制流关系图。
- 掌握Halcon常用通信接口:熟练使用Halcon的socket、serial、modbus等底层通信算子,并能封装为可复用的类或函数。
- 实现视觉结果的上传与指令下发:能够将检测结果(OK/NG、坐标、尺寸、灰度值)实时发送给PLC或机器人,并接收外部触发信号或参数配置指令。
- 处理通信异常与数据校验:掌握CRC校验、超时重发、断线重连、数据帧解析等工程化技巧,保证通信的鲁棒性。
- 完成一个完整的集成项目:独立设计并实现一个“相机拍照→Halcon处理→结果上传→PLC控制气缸分选”的闭环实训案例。
1.3 课程结构与学习路径
本课程共30个章节,按照“基础通信原理→Halcon接口详解→工业协议实战→综合项目集成”四个阶段递进。下表展示了课程的整体模块划分及各阶段的核心内容:
| 阶段 | 章节范围 | 核心主题 | 实训产出 |
|---|---|---|---|
| 第一阶段:通信基础 | 第1-6章 | 串口/TCP/IP原理、Halcon通信算子、字节序与数据帧设计 | 实现Halcon与PC端调试助手的字符串与二进制数据收发 |
| 第二阶段:Halcon接口深入 | 第7-14章 | HDevEngine脚本集成、.NET/C++接口、异步回调、图像与结果对象序列化 | 编写C#程序调用Halcon算法并显示结果 |
| 第三阶段:工业协议实战 | 第15-24章 | Modbus TCP、Profinet、EtherNet/IP、PLC与机器人通信案例 | 实现Halcon与西门子S7-1500 PLC的Modbus TCP通信 |
| 第四阶段:综合集成项目 | 第25-30章 | 视觉引导定位、缺陷检测分选、多相机协同、MES数据追溯 | 完成一个完整的视觉检测与分选工作站 |
每一章都遵循“原理讲解→代码示例→实训任务→常见误区”的结构。建议你按照顺序学习,因为后续章节会频繁使用前面章节封装的通信类库。同时,每章末尾的实训任务都提供了基础模板,你可以在此基础上扩展功能。
1.4 Halcon在工业视觉系统中的核心地位
在工业视觉系统中,Halcon扮演着“大脑”的角色。它负责处理从相机采集到的数字图像,执行定位、测量、识别、检测等算法,并输出结构化结果。但大脑必须通过“神经”与“肢体”相连——这里的神经就是通信链路,肢体就是PLC、机器人和执行机构。Halcon的定位可以从以下三个维度理解:
- 算法层:Halcon提供超过2000个图像处理算子,涵盖Blob分析、形态学、边缘提取、模板匹配(基于形状/灰度/相关性)、深度学习(分类、分割、目标检测)等。这是其核心竞争力。
- 接口层:Halcon支持C、C++、C#、VB.NET、Python等多种编程语言接口,同时提供HDevEngine脚本引擎,允许将HDevelop脚本直接嵌入到应用程序中,无需重新编译。
- 通信层:Halcon本身提供socket通信、串口通信、以及通过外部库(如HSL、S7.NET)实现的工业协议支持。更重要的是,Halcon可以轻松与第三方通信库协同工作,构建复杂的控制逻辑。
下图展示了Halcon在典型视觉引导机器人抓取系统中的位置与数据流关系:
从上图可以看出,Halcon处于整个系统的中间层,向下连接相机获取图像,向上通过通信协议将处理结果传递给PLC和机器人,同时与MES系统交互实现数据追溯。在实际项目中,通信的实时性和稳定性往往决定了整个系统的节拍(Cycle Time)。例如,在3C电子行业的精密装配中,视觉系统需要在100ms内完成定位并发送坐标给机器人,任何超过50ms的通信延迟都可能导致机器人等待或误抓。
1.5 典型应用场景:视觉引导的PCB板定位与贴装
让我们通过一个具体的场景来理解Halcon通信集成的实际价值。假设你正在为一条SMT(表面贴装技术)产线设计视觉系统,任务是通过Halcon识别PCB板上的两个基准点(Fiducial Mark),计算其精确坐标和旋转角度,然后将数据发送给贴片机,使其调整贴装头的位置。
在这个场景中,通信流程如下:
- 触发阶段:PCB板到达视觉工位,光电传感器发出高电平信号,通过PLC的数字量输入模块采集,PLC再通过Profinet总线将触发指令发送给工控机上的Halcon程序。
- 采集与处理:Halcon收到触发后,控制相机曝光并采集图像,执行模板匹配算法,找到两个基准点的中心坐标(Row, Column)和角度(Angle)。
- 数据发送:Halcon将坐标数据封装为自定义数据帧(包含帧头、设备ID、X坐标、Y坐标、角度、校验字),通过TCP/IP Socket发送给贴片机的控制PC。
- 执行与反馈:贴片机收到数据后,解析并执行贴装动作,完成后返回一个“OK”应答帧。Halcon收到应答后,才允许触发下一块PCB的检测。
这个案例中,通信协议的设计至关重要。如果数据帧格式不统一,或者缺少校验机制,贴片机可能接收到错误坐标,导致贴装偏移甚至撞机事故。因此,本课程将花费大量篇幅讲解如何设计健壮的通信协议,包括帧头帧尾定义、字节序转换、CRC16校验算法以及超时重传机制。
1.6 常见误区与学习建议
误区一:认为Halcon通信就是调用几个socket算子。实际上,工业通信的难点在于协议设计、异常处理和与PLC/机器人等第三方设备的联调。单纯调用open_socket_accept和send_data只能实现最基础的收发,无法满足产线对稳定性的要求。
误区二:忽视数据校验和容错处理。在实验室环境中,网络通常稳定,但在工厂车间,电磁干扰、网线松动、PLC扫描周期抖动都可能导致数据帧丢失或错位。必须设计超时重发、帧序号校验、断线重连等机制。
学习建议:建议你在学习过程中,准备一套真实的或模拟的PLC环境(如使用西门子PLCSIM或Modbus Slave模拟软件)。每学习一种通信协议,就立即动手编写Halcon程序与模拟器联调。同时,养成使用Wireshark抓包分析的习惯,观察TCP/IP报文的实际传输内容,这能帮助你快速定位通信问题。
此外,请务必重视代码的模块化设计。不要将所有通信代码写在HDevelop脚本中,而是封装为C#或C++类库,通过HDevEngine调用。这样既能利用Halcon强大的图像处理能力,又能享受高级语言在界面、数据库、多线程方面的优势。本课程后续章节将提供完整的封装示例。
最后,请记住:视觉通信集成的核心目标不是“能通信”,而是“可靠地通信”。在工业现场,一个通信故障可能导致整条产线停机,损失以每分钟数千元计算。因此,本课程将始终强调工程化思维——从协议设计、异常处理、日志记录到系统测试,每一个环节都需要严谨对待。