3. 性能瓶颈分析
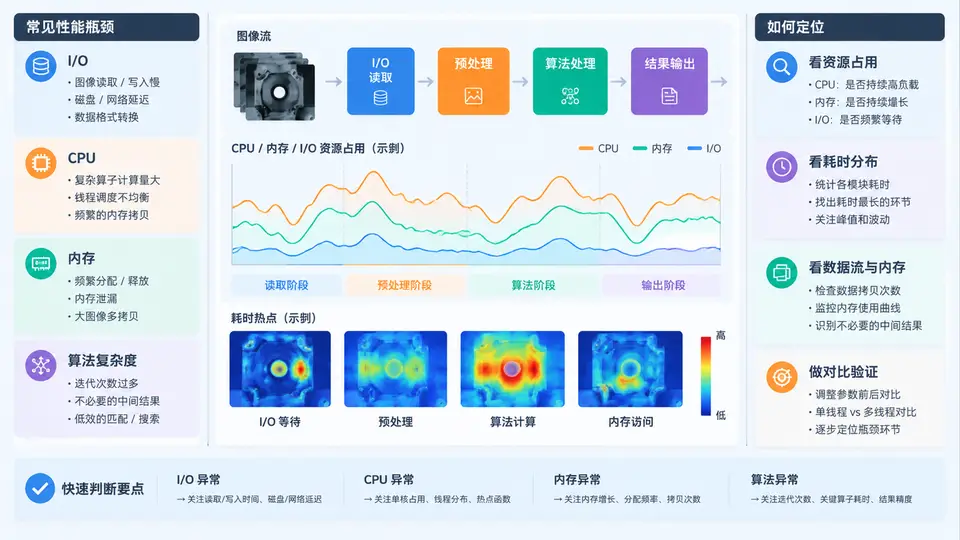
在Halcon多线程视觉处理项目中,性能瓶颈的定位是优化工作的起点。许多开发者在遇到帧率不足或延迟过高时,第一反应是增加线程数或升级硬件,但往往收效甚微。根本原因在于没有准确识别瓶颈所在的资源域。本章将系统梳理视觉处理中四类典型性能瓶颈——I/O、CPU、内存、算法复杂度,并给出可操作的定位方法与工具链。
3.1 核心原理:性能瓶颈的本质是资源供需失衡
视觉处理流水线可以抽象为“数据获取→预处理→核心算法→结果输出”的链路。每一环节都依赖特定资源:图像采集依赖I/O带宽,图像预处理和模板匹配依赖CPU算力,大图存储与中间结果缓存依赖内存容量与带宽,而算法本身的复杂度决定了CPU指令周期与缓存命中率。当某一资源的消耗超过其供给能力时,该环节便成为整条链路的“最短板”,即性能瓶颈。
多线程环境下,瓶颈还会引发“伪并行”现象:线程数增加后,CPU核心在等待I/O或内存访问时处于空闲状态,实际吞吐量并未提升。因此,性能调优的首要任务不是盲目增加线程,而是通过系统化方法定位瓶颈域,再针对性地优化。
3.2 四类瓶颈的典型特征与根因
3.2.1 I/O瓶颈
I/O瓶颈发生在图像数据从相机、硬盘或网络接口进入内存的过程。典型特征包括:CPU利用率不高但帧率低、采集线程阻塞时间长、DMA缓冲区频繁溢出。常见根因有:
- 相机接口带宽不足(如GigE Vision实际吞吐低于理论值)
- 硬盘读写速度慢(尤其是连续存储大图序列时)
- 网络传输延迟(远程图像加载场景)
- 采集与处理未流水线化,采集等待处理完成
3.2.2 CPU瓶颈
CPU瓶颈是最常见的类型,表现为所有核心利用率接近100%,线程切换频繁,但吞吐量不再提升。根因包括:
- 算法本身计算量大(如大尺寸图像的亚像素边缘提取)
- 未使用Halcon的自动多线程(
set_system('parallelize_operators', 'true')) - 线程间存在大量同步等待(
wait_for_finish使用不当) - 算子内部串行化(如依赖全局状态的算子)
3.2.3 内存瓶颈
内存瓶颈容易被忽视,但影响巨大。特征为:物理内存占用持续攀升、页面交换(swap)频繁、内存带宽饱和导致CPU等待。根因有:
- 图像对象未及时释放(
clear_obj遗漏) - 多线程各自持有大图副本,而非共享只读数据
- 中间结果(如多尺度金字塔)未复用,反复重建
- 内存分配器竞争(频繁
gen_image和clear_obj)
3.2.4 算法复杂度瓶颈
算法复杂度瓶颈指单个算子的时间开销过大,成为流水线中的“长尾”。特征为:单帧处理时间波动大、特定图像内容下延迟激增。根因包括:
- 使用了高精度但昂贵的算子(如
find_shape_model的搜索角度范围过大) - 图像尺寸未做ROI裁剪,全图处理
- 参数设置不当(如
gauss_filter的尺寸过大) - 未利用Halcon的金字塔分层搜索机制
3.3 定位方法流程:从现象到根因
推荐采用“四步定位法”,每一步都有明确的工具和输出。
- 采集基线数据:使用
count_seconds测量各阶段耗时,记录帧率、CPU利用率、内存占用。 - 资源画像:用系统监控工具(如Windows性能监视器、Linux
top/perf)区分瓶颈域。 - 算子级剖析:利用Halcon的
profile功能或手动打点,定位耗时Top 5算子。 - 验证与复现:修改参数或结构后,对比基线数据确认瓶颈是否转移。
以下是一个典型的Halcon算子级剖析代码片段:
// 在HDevelop中启用算子计时
set_system('profile', 'true')
count_seconds(Start)
read_image(Image, 'test.png')
count_seconds(AfterRead)
gauss_filter(Image, ImageGauss, 3)
count_seconds(AfterFilter)
threshold(ImageGauss, Region, 128, 255)
count_seconds(AfterThreshold)
// 输出各阶段耗时
disp_message(WindowHandle, 'Read: ' + (AfterRead-Start)*1000 + 'ms', 'window', 12, 12, 'black', 'white')
disp_message(WindowHandle, 'Filter: ' + (AfterFilter-AfterRead)*1000 + 'ms', 'window', 42, 12, 'black', 'white')
disp_message(WindowHandle, 'Threshold: ' + (AfterThreshold-AfterFilter)*1000 + 'ms', 'window', 72, 12, 'black', 'white')
对于多线程场景,建议在关键线程入口和出口分别打点,并记录线程ID,以便区分并行段与串行段。
3.4 案例:一个典型的I/O与CPU混合瓶颈
某PCB检测项目,相机分辨率为500万像素,帧率要求30 FPS。实际运行仅达到12 FPS。初步观察发现CPU利用率约60%,但采集线程频繁阻塞。
定位过程:
- 第一步:使用
count_seconds测量发现,grab_image耗时约45ms,而后续处理仅需20ms。I/O耗时占比超过60%。 - 第二步:检查相机配置,发现GigE Vision的包大小设置为默认值1500字节,实际有效吞吐远低于带宽。
- 第三步:将包大小调整为9000字节(Jumbo Frame),
grab_image耗时降至18ms。 - 第四步:进一步分析发现,处理阶段中
find_shape_model耗时12ms,其中搜索角度范围设置为±45°,实际产品偏差仅±5°。缩小范围后耗时降至4ms。
最终帧率提升至28 FPS,接近目标。此案例说明,瓶颈可能同时存在于I/O和算法复杂度两个域,需要逐一排查。
3.5 常见误区与复盘
reduce_domain缩小处理区域)或改用更紧凑的数据类型(如从uint2转为byte)。
set_system('parallelize_operators', 'true')。该设置对部分算子有效,但对依赖全局状态或共享数据的算子可能引入额外同步开销。应通过A/B测试验证实际效果。
复盘要点:每次调优后,应记录瓶颈域、修改内容、性能变化三项数据,形成调优日志。这有助于在后续项目中快速复用经验,避免重复排查。
3.6 瓶颈定位工具清单
| 瓶颈类型 | 定位工具 | 关键指标 | Halcon相关API |
|---|---|---|---|
| I/O | Wireshark(网络)、相机SDK统计 | 吞吐量、丢包率、采集延迟 | grab_image耗时、get_framegrabber_param |
| CPU | perf、Visual Studio Profiler | 核心利用率、线程切换次数 | count_seconds、profile |
| 内存 | VMMap、Linux free |
提交内存、页面错误、堆大小 | get_memory_info、clear_obj |
| 算法复杂度 | 算子级打点、HDevelop性能分析器 | 单算子耗时、耗时波动 | count_seconds、set_system('profile', 'true') |
在实际项目中,建议将上述工具整合进自动化测试脚本,每次代码变更后自动输出性能报告,形成持续的性能回归监控机制。
性能瓶颈分析不是一次性的活动,而是贯穿整个开发周期的持续过程。只有准确识别瓶颈域,才能避免“头痛医头”式的无效优化。下一阶段的工作应基于本章的定位结果,针对具体瓶颈域选择相应的优化策略,例如调整线程模型、优化算子参数或重构数据流。