1. NVLink拓扑感知的通信模式识别
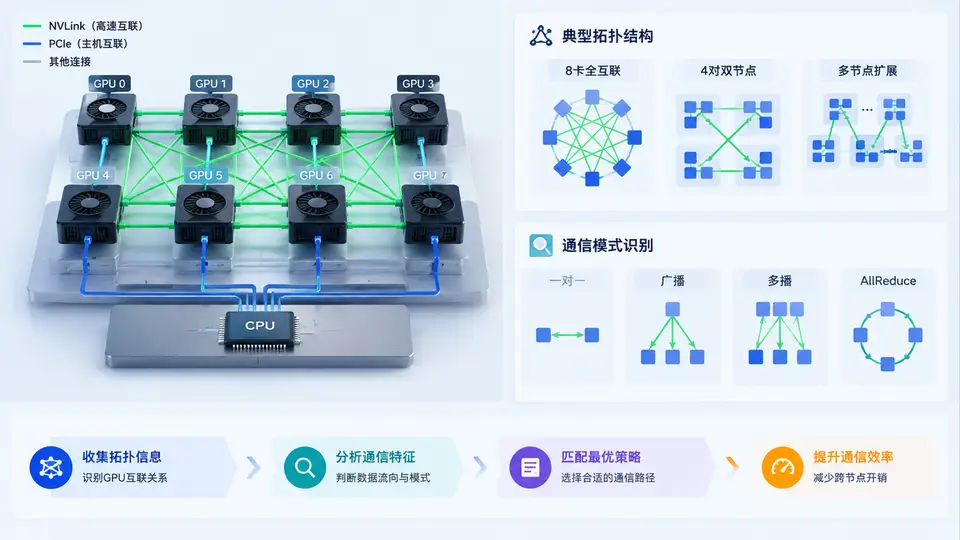
任务说明
本案例目标:给定一个多GPU节点的NVLink拓扑描述文件,识别其中存在的通信模式(如环形、全连接、混合拓扑),并输出每个GPU可用的NVLink对端列表及拓扑类型判定。该识别结果是后续通信调度与优化(如选择最优通信路径、避免共享链路拥塞)的基础。
拓扑输入格式
使用简化的邻接矩阵描述NVLink连接关系。矩阵为N×N(N为GPU数量),元素为1表示对应两个GPU之间存在直接NVLink连接,0表示无直接连接。矩阵对角线固定为0。输入文件为纯文本,每行N个以空格分隔的整数。
实现代码
import sys
from collections import deque

def read_topology(filepath):
    """读取NVLink拓扑邻接矩阵"""
    with open(filepath, 'r') as f:
        lines = [line.strip() for line in f if line.strip()]
    matrix = [list(map(int, line.split())) for line in lines]
    n = len(matrix)
    # 校验矩阵合法性
    for i in range(n):
        if len(matrix[i]) != n:
            raise ValueError(f"第{i+1}行长度不为{n}")
        if matrix[i][i] != 0:
            raise ValueError(f"对角线元素必须为0,第{i+1}行错误")
        for j in range(n):
            if matrix[i][j] != matrix[j][i]:
                raise ValueError(f"矩阵不对称: ({i},{j}) != ({j},{i})")
    return matrix

def get_neighbors(matrix, gpu_id):
    """返回指定GPU的直接NVLink邻居列表(升序)"""
    n = len(matrix)
    return [j for j in range(n) if matrix[gpu_id][j] == 1]

def classify_topology(matrix):
    """
    识别拓扑类型:
    - 'ring': 每个GPU度数为2,且整体构成单一环
    - 'fully_connected': 每个GPU与其他所有GPU直连
    - 'hybrid': 不属于以上两种,但存在至少一条NVLink
    - 'disconnected': 无任何NVLink连接
    """
    n = len(matrix)
    degrees = [sum(row) for row in matrix]

    # 无连接
    if all(d == 0 for d in degrees):
        return 'disconnected'

    # 全连接: 每个GPU度数为n-1
    if all(d == n-1 for d in degrees):
        return 'fully_connected'

    # 环形: 每个度数=2 且 图连通且每个节点度数为2 → 单一环
    if all(d == 2 for d in degrees):
        # 检查是否连通(从0出发BFS)
        visited = [False] * n
        q = deque([0])
        visited[0] = True
        while q:
            u = q.popleft()
            for v in get_neighbors(matrix, u):
                if not visited[v]:
                    visited[v] = True
                    q.append(v)
        if all(visited):
            return 'ring'

    return 'hybrid'

def main():
    if len(sys.argv) != 2:
        print("用法: python nvlink_topology_analyzer.py <topology_file>")
        sys.exit(1)

    matrix = read_topology(sys.argv[1])
    n = len(matrix)
    topo_type = classify_topology(matrix)

    print(f"GPU数量: {n}")
    print(f"拓扑类型: {topo_type}")
    print("各GPU的NVLink对端:")
    for i in range(n):
        neighbors = get_neighbors(matrix, i)
        print(f"  GPU {i}: {neighbors if neighbors else '无'}")

if __name__ == "__main__":
    main()
输入样例
创建文件 topo_4gpu_ring.txt,内容如下(4个GPU构成环形拓扑):
0 1 0 1
1 0 1 0
0 1 0 1
1 0 1 0
运行与验证
在终端执行:
python nvlink_topology_analyzer.py topo_4gpu_ring.txt预期输出(由代码逻辑直接推出):
GPU数量: 4
拓扑类型: ring
各GPU的NVLink对端:
  GPU 0: [1, 3]
  GPU 1: [0, 2]
  GPU 2: [1, 3]
GPU 3: [0, 2]判定标准:程序输出与上述预期一致,且拓扑类型正确识别为ring。可另建全连接(所有非对角线元素为1)和混合拓扑文件测试,观察分类结果是否符合定义。
拓扑识别逻辑说明
分类依据:
- ring:每个GPU恰好有2个NVLink邻居,且从任一GPU出发沿连接可遍历全部GPU(单一连通环);
- fully_connected:每个GPU与其他所有GPU直连(度数为N-1);
- hybrid:存在连接但不满足上述两种结构(如部分GPU有3个邻居、部分有1个,或存在多个独立环);
- disconnected:所有GPU之间无任何NVLink。
验证方法
准备三个额外测试文件验证分类正确性:
- 全连接(
topo_4gpu_full.txt):4×4矩阵,除对角线外全为1,预期输出fully_connected; - 混合拓扑(
topo_4gpu_hybrid.txt):GPU0连接GPU1、GPU2、GPU3,GPU1仅连接GPU0,GPU2仅连接GPU0,GPU3仅连接GPU0,预期输出hybrid(GPU1/2/3度数为1,GPU0度数为3); - 无连接(
topo_4gpu_none.txt):全0矩阵,预期输出disconnected。
运行命令替换文件名即可。观察输出中的拓扑类型与各GPU邻居列表是否符合上述预期,全部一致则判定通过。