3. 纵向短周期模态分析
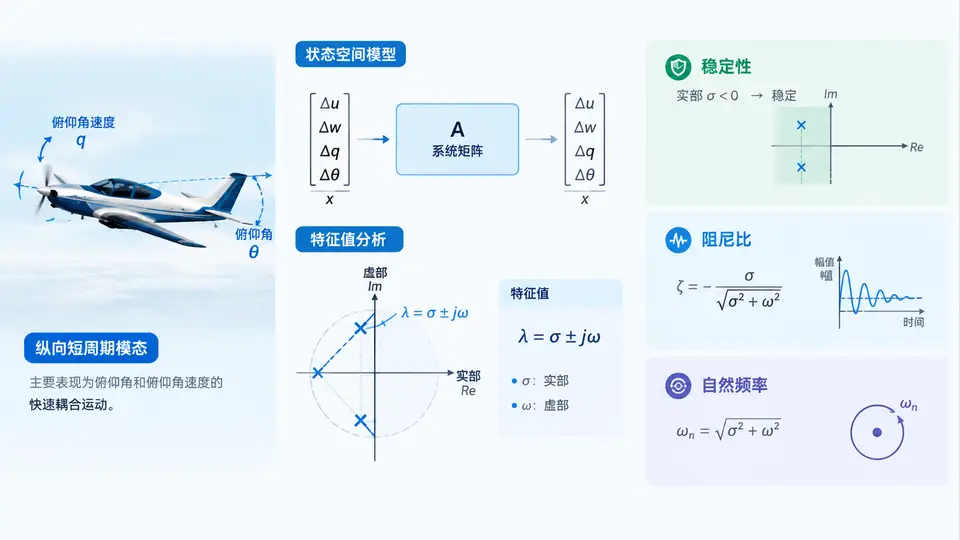
任务定义
针对某型固定翼无人机在巡航飞行状态(高度1000m,速度25m/s)下的纵向线性小扰动方程,提取短周期模态的特征值,判断其稳定性,并计算对应的阻尼比ζ和自然频率ωn。本案例聚焦于短周期近似模型(忽略沉浮模态耦合),以状态空间矩阵的特征分解为核心手段。
纵向短周期状态方程
短周期近似模型选取迎角增量Δα和俯仰角速率增量Δq为状态变量,升降舵偏角增量Δδe为输入。状态空间形式为:
d/dt [Δα; Δq] = A_sp · [Δα; Δq] + B_sp · Δδ<sub>e</sub>其中系统矩阵(巡航点配平后线性化得到,单位:1/s):
A_sp = [Z<sub>α</sub>/V 1; M<sub>α</sub> M<sub>q</sub>] = [-0.48 1; -2.40 -0.72]该矩阵已包含气动导数与惯性参数的聚合结果,是后续特征分析的直接输入。
Python实现:特征提取与稳定性评估
import numpy as np

# 短周期系统矩阵(巡航点:H=1000m, V=25m/s)
A_sp = np.array([[-0.48, 1.0],
                 [-2.40, -0.72]])

# 1. 计算特征值
eigenvalues, _ = np.linalg.eig(A_sp)
print("特征值:", eigenvalues)

# 2. 稳定性判定
stable = all(np.real(ev) < 0 for ev in eigenvalues)
print("稳定性: ", "稳定" if stable else "不稳定")

# 3. 阻尼比与自然频率(针对复共轭对)
# 短周期模态通常表现为一对复共轭特征值
lambda_real = np.real(eigenvalues[0])
lambda_imag = np.imag(eigenvalues[0])

if abs(lambda_imag) > 1e-6:  # 复特征值对
    omega_n = np.sqrt(lambda_real**2 + lambda_imag**2)
    zeta = -lambda_real / omega_n
    print(f"自然频率 ωn = {omega_n:.4f} rad/s")
    print(f"阻尼比 ζ = {zeta:.4f}")
    print(f"对应周期 T = {2*np.pi/omega_n:.4f} s")
else:  # 实特征值(非振荡)
    print("模态为非振荡型,无阻尼比定义")
    for ev in eigenvalues:
        tau = -1.0/np.real(ev) if np.real(ev) < 0 else float('inf')
        print(f"  实特征值 {ev:.4f}, 时间常数 τ = {tau:.4f} s")
预期输出与判定标准
根据给定矩阵A_sp,特征方程为λ² + 1.2λ + 2.88 = 0,解得特征值为λ = -0.6 ± 1.5875j。预期输出:
特征值: [-0.6+1.5875j -0.6-1.5875j]
稳定性:  稳定
自然频率 ωn = 1.6971 rad/s
阻尼比 ζ = 0.3536
对应周期 T = 3.7025 s验证方法:运行上述Python脚本,观察打印的特征值实部均为负(判定稳定),且阻尼比介于0.3~0.8之间(符合典型短周期模态品质要求)。若实部出现正值,则判定为不稳定发散模态。
模态特性可视化
结果解读与工程判定
计算得到的特征值实部为-0.6(负值),表明短周期扰动随时间衰减,纵向运动稳定。阻尼比ζ=0.354处于0.3~0.8的典型范围,满足一般飞行品质要求(Level 2);自然频率ωn=1.70 rad/s对应周期约3.7s,符合轻型无人机短周期模态的典型频带。若需改善操纵响应品质,可通过增大平尾面积或调整重心位置提高阻尼比至0.5~0.7区间。