1. 建立固定翼飞机六自由度非线性模型
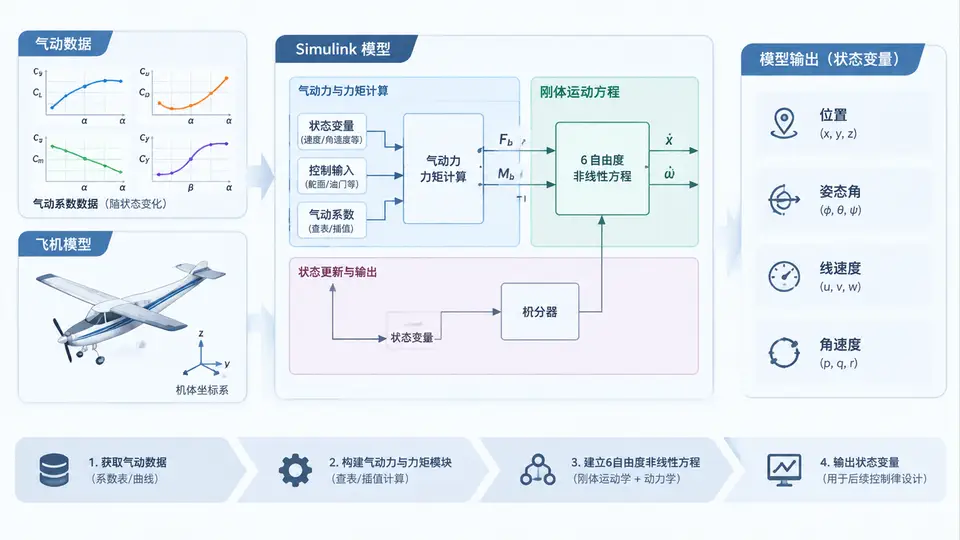
任务定义
本案例的目标是根据给定的固定翼飞机气动数据,在Simulink中建立包含刚体六自由度运动方程的仿真模型。模型输入为舵面偏转角(升降舵、副翼、方向舵)和油门位置,输出为飞机的速度、姿态角、角速度和位置等状态量,为后续控制律设计提供被控对象模型。
气动数据与飞机参数
采用简化的短周期/长周期解耦气动模型,飞机参数与气动导数如下表所示(单位制:国际单位制,角度均以弧度计):
| 参数 | 符号 | 数值 | 参数 | 符号 | 数值 |
|---|---|---|---|---|---|
| 质量 | m | 1200 kg | 重力加速度 | g | 9.81 m/s² |
| 机翼面积 | S | 16.2 m² | 平均气动弦长 | c̄ | 1.5 m |
| 翼展 | b | 10.2 m | 动压 | q̄ | 0.5ρV² |
| 空气密度 | ρ | 1.225 kg/m³ | 惯性矩 Ixx | 1280 kg·m² | |
| 惯性矩 Iyy | 1820 kg·m² | 惯性矩 Izz | 2660 kg·m² | ||
| 惯性积 Ixz | 0 kg·m² |
气动导数(均为无量纲,α、β以弧度计):
| 纵向导数 | 数值 | 横航向导数 | 数值 |
|---|---|---|---|
| CL0 | 0.28 | CYβ | -0.56 |
| CLα | 5.2 | CYp | -0.12 |
| CLq | 3.9 | CYr | 0.24 |
| CLδe | 0.35 | CYδa | 0 |
| CD0 | 0.03 | CYδr | 0.17 |
| CDα | 0.21 | Clβ | -0.072 |
| CDq | 0 | Clp | -0.41 |
| CDδe | 0 | Clr | 0.11 |
| Cm0 | 0.02 | Clδa | 0.19 |
| Cmα | -0.68 | Clδr | 0.015 |
| Cmq | -8.6 | Cnβ | 0.058 |
| Cmδe | -0.62 | Cnp | -0.032 |
| Cnr | -0.11 | ||
| Cnδa | -0.012 | ||
| Cnδr | -0.072 |
推力模型:T = δth · Tmax,其中 Tmax = 3200 N,δth ∈ [0,1]。
六自由度刚体运动方程
采用机体坐标系下的十二状态方程。状态向量定义为:
位置(北东地坐标系):pN, pE, pD;
速度(机体坐标系):u, v, w;
姿态角(欧拉角):φ, θ, ψ;
角速度(机体坐标系):p, q, r。
动力学方程(机体坐标系):
\[ \dot{u} = rv - qw + \frac{1}{m}(F_x + T_x) \]
\[ \dot{v} = pw - ru + \frac{1}{m}F_y \]
\[ \dot{w} = qu - pv + \frac{1}{m}F_z \]
\[ \dot{p} = \frac{I_{zz}L + I_{xz}N - (I_{xz}(I_{yy}-I_{xx}-I_{zz}))pq + (I_{zz}(I_{zz}-I_{yy})+I_{xz}^2)qr}{I_{xx}I_{zz}-I_{xz}^2} \]
\[ \dot{q} = \frac{M + (I_{zz}-I_{xx})pr + I_{xz}(r^2-p^2)}{I_{yy}} \]
\[ \dot{r} = \frac{I_{xz}L + I_{xx}N + (I_{xx}(I_{xx}-I_{yy})+I_{xz}^2)pq - I_{xz}(I_{xx}-I_{yy}+I_{zz})qr}{I_{xx}I_{zz}-I_{xz}^2} \]
运动学方程(采用四元数避免奇异性,此处为便于工程实现给出欧拉角速率形式,适用于非±90°俯仰角范围):
\[ \dot{\phi} = p + q\sin\phi\tan\theta + r\cos\phi\tan\theta \]
\[ \dot{\theta} = q\cos\phi - r\sin\phi \]
\[ \dot{\psi} = \frac{q\sin\phi + r\cos\phi}{\cos\theta} \]
\[ \dot{p}_N = u\cos\theta\cos\psi + v(\sin\phi\sin\theta\cos\psi - \cos\phi\sin\psi) + w(\cos\phi\sin\theta\cos\psi + \sin\phi\sin\psi) \]
\[ \dot{p}_E = u\cos\theta\sin\psi + v(\sin\phi\sin\theta\sin\psi + \cos\phi\cos\psi) + w(\cos\phi\sin\theta\sin\psi - \sin\phi\cos\psi) \]
\[ \dot{p}_D = -u\sin\theta + v\sin\phi\cos\theta + w\cos\phi\cos\theta \]
气动力与力矩计算
迎角与侧滑角由速度分量计算:α = atan2(w, u),β = asin(v/V),其中 V = √(u²+v²+w²)。
动压 q̄ = 0.5ρV²。
气动力系数:
\[ C_L = C_{L0} + C_{Lα}α + C_{Lq}\frac{q\bar{c}}{2V} + C_{Lδe}δ_e \]
\[ C_D = C_{D0} + C_{Dα}α + C_{Dq}\frac{q\bar{c}}{2V} + C_{Dδe}δ_e \]
\[ C_Y = C_{Yβ}β + C_{Yp}\frac{pb}{2V} + C_{Yr}\frac{rb}{2V} + C_{Yδa}δ_a + C_{Yδr}δ_r \]
气动力矩系数:
\[ C_l = C_{lβ}β + C_{lp}\frac{pb}{2V} + C_{lr}\frac{rb}{2V} + C_{lδa}δ_a + C_{lδr}δ_r \]
\[ C_m = C_{m0} + C_{mα}α + C_{mq}\frac{q\bar{c}}{2V} + C_{mδe}δ_e \]
\[ C_n = C_{nβ}β + C_{np}\frac{pb}{2V} + C_{nr}\frac{rb}{2V} + C_{nδa}δ_a + C_{nδr}δ_r \]
气动力与力矩(机体坐标系,升力方向为 -zbody,阻力方向为 -xbody,侧力沿 +ybody):
\[ F_x^{aero} = -q̄S C_D \cosα + q̄S C_L \sinα \]
\[ F_z^{aero} = -q̄S C_D \sinα - q̄S C_L \cosα \]
\[ F_y^{aero} = q̄S C_Y \]
\[ L = q̄Sb C_l, \quad M = q̄S\bar{c} C_m, \quad N = q̄Sb C_n \]
重力在机体坐标系的分量:
\[ F_x^{grav} = -mg\sinθ \]
\[ F_y^{grav} = mg\sinφ\cosθ \]
\[ F_z^{grav} = mg\cosφ\cosθ \]
Simulink模型实现
模型采用MATLAB Function模块实现核心微分方程,整体结构如下图所示。模型文件名为 fixed_wing_6dof.slx。
模型内部使用一个MATLAB Function模块(名为 six_dof_dynamics)实现上述全部微分方程与气动计算。该模块的输入为:u_vec(4×1控制输入)、X(12×1状态向量)、param(结构体,包含飞机参数与气动导数)。输出为状态导数 dX(12×1)。
MATLAB Function核心代码
在Simulink模型中,双击MATLAB Function模块,输入以下代码。该代码完整实现了前述气动模型与运动方程:
function dX = six_dof_dynamics(u_vec, X, param)
% u_vec: [delta_e; delta_a; delta_r; delta_th]
% X: [u; v; w; p; q; r; phi; theta; psi; pN; pE; pD]
% param: 结构体,包含飞机参数与气动导数

% 解析控制输入
de = u_vec(1);  % 升降舵 (rad)
da = u_vec(2);  % 副翼 (rad)
dr = u_vec(3);  % 方向舵 (rad)
dth = u_vec(4); % 油门 [0,1]

% 解析状态
u = X(1); v = X(2); w = X(3);
p = X(4); q = X(5); r = X(6);
phi = X(7); theta = X(8); psi = X(9);
pN = X(10); pE = X(11); pD = X(12);

% 飞机参数
m = param.m; g = param.g;
S = param.S; b = param.b; cbar = param.cbar;
rho = param.rho;
Ixx = param.Ixx; Iyy = param.Iyy; Izz = param.Izz; Ixz = param.Ixz;
Tmax = param.Tmax;

% 气动导数
CL0=param.CL0; CLa=param.CLa; CLq=param.CLq; CLde=param.CLde;
CD0=param.CD0; CDa=param.CDa; CDq=param.CDq; CDde=param.CDde;
Cm0=param.Cm0; Cma=param.Cma; Cmq=param.Cmq; Cmde=param.Cmde;
CYb=param.CYb; CYp=param.CYp; CYr=param.CYr; CYda=param.CYda; CYdr=param.CYdr;
Clb=param.Clb; Clp=param.Clp; Clr=param.Clr; Clda=param.Clda; Cldr=param.Cldr;
Cnb=param.Cnb; Cnp=param.Cnp; Cnr=param.Cnr; Cnda=param.Cnda; Cndr=param.Cndr;

% 速度与气动角
V = sqrt(u^2 + v^2 + w^2);
alpha = atan2(w, u);
beta = asin(v / V);

% 动压
qbar = 0.5 * rho * V^2;

% 无量纲角速度
if V > 1e-6
    p_hat = p * b / (2 * V);
    q_hat = q * cbar / (2 * V);
    r_hat = r * b / (2 * V);
else
    p_hat = 0; q_hat = 0; r_hat = 0;
end

% 气动力系数
CL = CL0 + CLa*alpha + CLq*q_hat + CLde*de;
CD = CD0 + CDa*alpha + CDq*q_hat + CDde*de;
CY = CYb*beta + CYp*p_hat + CYr*r_hat + CYda*da + CYdr*dr;

% 气动力矩系数
Cl = Clb*beta + Clp*p_hat + Clr*r_hat + Clda*da + Cldr*dr;
Cm = Cm0 + Cma*alpha + Cmq*q_hat + Cmde*de;
Cn = Cnb*beta + Cnp*p_hat + Cnr*r_hat + Cnda*da + Cndr*dr;

% 气动力(机体坐标系)
Fx_aero = -qbar*S*CD*cos(alpha) + qbar*S*CL*sin(alpha);
Fz_aero = -qbar*S*CD*sin(alpha) - qbar*S*CL*cos(alpha);
Fy_aero = qbar*S*CY;

% 气动力矩
L_aero = qbar*S*b*Cl;
M_aero = qbar*S*cbar*Cm;
N_aero = qbar*S*b*Cn;

% 重力(机体坐标系)
Fx_grav = -m*g*sin(theta);
Fy_grav = m*g*sin(phi)*cos(theta);
Fz_grav = m*g*cos(phi)*cos(theta);

% 推力(沿机体x轴)
Fx_thrust = dth * Tmax;

% 合力与合力矩
Fx = Fx_aero + Fx_grav + Fx_thrust;
Fy = Fy_aero + Fy_grav;
Fz = Fz_aero + Fz_grav;
L = L_aero;
M = M_aero;
N = N_aero;

% 线速度导数
du = r*v - q*w + Fx/m;
dv = p*w - r*u + Fy/m;
dw = q*u - p*v + Fz/m;

% 角速度导数(Ixz=0简化)
dp = (L + (Iyy - Izz)*q*r) / Ixx;
dq = (M + (Izz - Ixx)*p*r) / Iyy;
dr_ang = (N + (Ixx - Iyy)*p*q) / Izz;

% 欧拉角速率
if abs(cos(theta)) < 1e-6
    cos(theta); % 接近奇异,实际飞行中应使用四元数
end
dphi = p + q*sin(phi)*tan(theta) + r*cos(phi)*tan(theta);
dtheta = q*cos(phi) - r*sin(phi);
dpsi = (q*sin(phi) + r*cos(phi)) / cos(theta);

% 位置导数(北东地坐标系)
dpN = u*cos(theta)*cos(psi) + v*(sin(phi)*sin(theta)*cos(psi) - cos(phi)*sin(psi)) + ...
      w*(cos(phi)*sin(theta)*cos(psi) + sin(phi)*sin(psi));
dpE = u*cos(theta)*sin(psi) + v*(sin(phi)*sin(theta)*sin(psi) + cos(phi)*cos(psi)) + ...
      w*(cos(phi)*sin(theta)*sin(psi) - sin(phi)*cos(psi));
dpD = -u*sin(theta) + v*sin(phi)*cos(theta) + w*cos(phi)*cos(theta);

% 组装输出
dX = [du; dv; dw; dp; dq; dr_ang; dphi; dtheta; dpsi; dpN; dpE; dpD];
end
模型参数初始化脚本
在Simulink模型回调或单独脚本 init_6dof.m 中定义参数结构体与初始状态:
%% init_6dof.m - 初始化固定翼六自由度模型参数
param.m = 1200;          % 质量 kg
param.g = 9.81;          % 重力加速度 m/s^2
param.S = 16.2;          % 机翼面积 m^2
param.b = 10.2;          % 翼展 m
param.cbar = 1.5;        % 平均气动弦长 m
param.rho = 1.225;       % 空气密度 kg/m^3
param.Ixx = 1280;        % kg·m^2
param.Iyy = 1820;
param.Izz = 2660;
param.Ixz = 0;
param.Tmax = 3200;       % 最大推力 N

% 纵向气动导数
param.CL0 = 0.28;   param.CLa = 5.2;    param.CLq = 3.9;    param.CLde = 0.35;
param.CD0 = 0.03;   param.CDa = 0.21;   param.CDq = 0;      param.CDde = 0;
param.Cm0 = 0.02;   param.Cma = -0.68;  param.Cmq = -8.6;   param.Cmde = -0.62;

% 横航向气动导数
param.CYb = -0.56;  param.CYp = -0.12;  param.CYr = 0.24;
param.CYda = 0;     param.CYdr = 0.17;
param.Clb = -0.072; param.Clp = -0.41;  param.Clr = 0.11;
param.Clda = 0.19;  param.Cldr = 0.015;
param.Cnb = 0.058;  param.Cnp = -0.032; param.Cnr = -0.11;
param.Cnda = -0.012; param.Cndr = -0.072;

% 初始配平状态(平飞,速度50 m/s,高度1000m)
V0 = 50; alpha0 = 0.05; theta0 = alpha0;  % 小迎角近似
u0 = V0*cos(alpha0); w0 = V0*sin(alpha0);
X0 = [u0; 0; w0; 0; 0; 0; 0; theta0; 0; 0; 0; -1000];

% 控制输入初始值(配平升降舵)
de0 = -(param.Cm0 + param.Cma*alpha0)/param.Cmde;
u0_vec = [de0; 0; 0; 0.3];  % 油门30%
Simulink模型搭建步骤
按以下步骤在Simulink中搭建模型:
- 新建模型,命名为
fixed_wing_6dof.slx。 - 添加 Constant 模块(4×1向量,值设为
u0_vec),作为控制输入。 - 添加 Integrator 模块,初始条件设为
X0(12×1向量),输出为状态向量。 - 添加 MATLAB Function 模块,输入连接 Constant 输出和 Integrator 输出,代码粘贴前述函数。
- 将 MATLAB Function 的输出连接到 Integrator 的输入,形成闭环。
- 添加 Demux 模块将状态向量分解,再通过 Bus Creator 或 Mux 输出所需信号(V、α、β、姿态角等)。
- 在模型回调(Model Properties → Callbacks → InitFcn)中运行
init_6dof脚本,确保参数在工作区中可用。
验证方法与判定标准
完成模型搭建后,按以下步骤验证模型正确性:
- 配平验证:设置控制输入为
u0_vec,初始状态为X0,仿真时间30秒。观察速度V、高度pD和俯仰角θ是否保持近似恒定。若模型正确,V的变化应小于0.5 m/s,高度变化应小于10 m,θ变化应小于0.01 rad。这是开环配平状态的合理性检验。 - 纵向扰动响应:在t=5s时给升降舵一个阶跃增量 Δδe = -0.02 rad(升降舵上偏),持续2秒后归零。观察俯仰角速率q和迎角α的响应:应呈现典型的短周期振荡(周期约1~3秒),随后趋于稳定或发散(取决于飞机静稳定性)。若响应发散极快(如1秒内数值超过10⁴),说明模型存在符号错误或积分步长问题。
- 横航向扰动响应:在t=5s时给方向舵阶跃 Δδr = 0.05 rad,持续3秒。观察滚转角φ和偏航角ψ的变化,应呈现荷兰滚模态特征(滚转与偏航耦合振荡)。
- 能量守恒检查:在无控制输入且初始状态为配平状态时,总能量(动能+势能)的变化率应等于推力功率减去阻力功率。可在模型中添加计算模块验证,误差应在5%以内。
判定标准:上述验证中,若配平状态能保持稳定(V漂移小于1 m/s,高度漂移小于20 m),且扰动响应呈现符合飞机气动特性的物理行为(而非数值发散或明显违背物理规律),则判定模型建立正确,可用于后续控制律设计。