1. UR焊接工作站安全围栏与急停回路配置
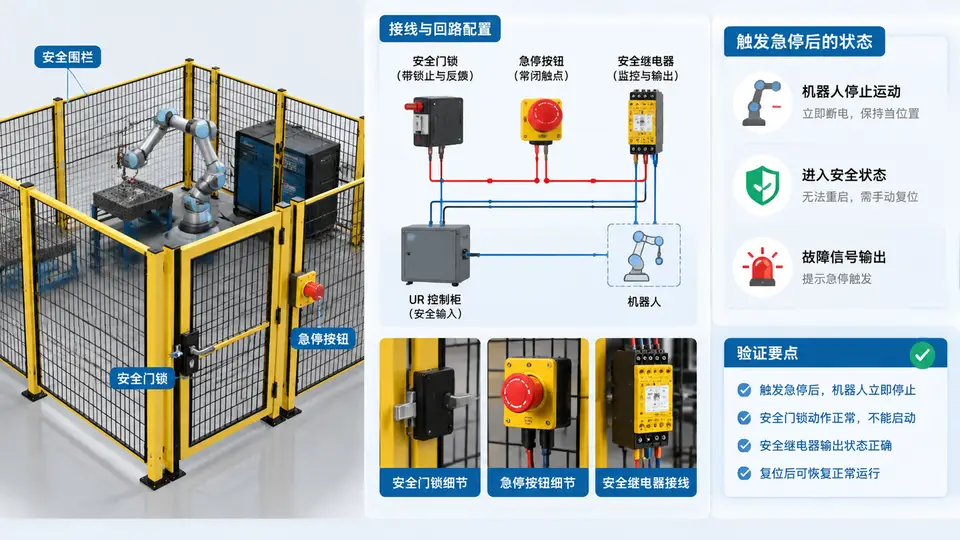
安全围栏与急停回路的物理构成
UR焊接工作站的物理安全防护由三层对象组成:围栏本体(隔离焊接弧光与飞溅)、安全门锁(人员进入通道的受控开关)、急停回路(串联所有急停按钮与门锁触点,直接切断机器人动力)。三者不是并列关系,而是串联在同一安全链上——任一环节断开,UR控制器即触发保护性停止。
UR的急停回路采用双通道冗余设计:控制箱内部急停端子(EI0/EI1)与外部急停按钮、门锁触点串联,形成两条独立信号路径。只有当两条通道同时闭合时,机器人才能上电运行;任一通道断开,控制器立即执行类别0停止(立即切断电机动力)。
急停回路接线与配置要点
UR控制箱的急停输入端子位于安全I/O接口区域,通常标记为EI0与EI1。出厂时这两个端子通过短接片闭合,表示“无外部急停”。接入外部安全链时,必须先拆除短接片,再将外部急停按钮和门锁的常闭触点(NC)串联接入。
接线逻辑如下:
- 通道1:急停按钮NC触点 → 安全门锁NC触点 → EI0端子
- 通道2:急停按钮第二组NC触点 → 安全门锁第二组NC触点 → EI1端子
- 两条通道必须使用独立的触点组,不能共用同一组触点,否则冗余失效。
注意:若安全门锁只有一组触点,必须选用带双触点输出的安全门锁,或增加安全继电器扩展触点。单触点接入双通道会导致安全等级降为PL c以下,不满足焊接工作站要求。
配置验证与触发测试
接线完成后,通过以下步骤验证急停回路功能:
- 在UR示教器上进入安全配置界面,确认EI0/EI1状态显示为“高电平”或“已闭合”。
- 手动按下急停按钮,观察示教器状态栏是否立即显示“保护性停止”或“急停”提示。
- 尝试在急停状态下执行程序,确认机器人无任何运动。
- 旋转释放急停按钮,确认需要手动在示教器上执行“解除保护性停止”操作后,机器人才能恢复运动。
- 打开安全门,重复步骤2-4,验证门锁触发同样导致停止。
验证通过条件:急停触发后,机器人停止响应时间小于200ms(UR官方指标),且必须手动复位后才能重新使能。若触发后机器人仍有微小动作或自动恢复,说明安全链配置有误,需检查触点类型是否为NC、双通道是否独立。
安全回路检查清单
| 检查项 | 标准 | 结果 |
|---|---|---|
| 急停按钮触点类型 | 常闭(NC),双触点 | □ 合格 □ 不合格 |
| 安全门锁触点类型 | 常闭(NC),双触点 | □ 合格 □ 不合格 |
| EI0/EI1短接片 | 已拆除 | □ 合格 □ 不合格 |
| 双通道独立性 | 通道1与通道2使用不同触点组 | □ 合格 □ 不合格 |
| 急停触发停止 | 机器人立即停止,无残余运动 | □ 合格 □ 不合格 |
| 复位方式 | 需手动解除保护性停止 | □ 合格 □ 不合格 |