1. KUKA机器人系统组成认知与安全上电检查
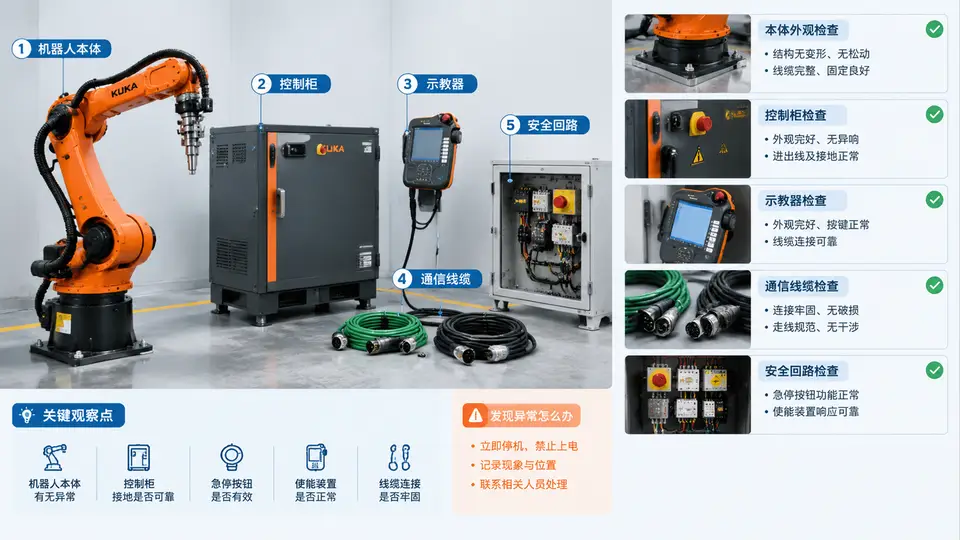
系统组成识别:先认清“谁是谁、谁连谁”
KUKA机器人系统不是单一设备,而是由机械本体、控制柜、示教器、动力/通信线缆和安全回路共同构成的机电系统。上电前必须先完成组成识别,才能判断检查对象是否齐全、连接是否正确。
- 机器人本体:各轴电机、减速机、抱闸、编码器及本体电缆接口,是执行运动的机械部分。
- 控制柜:包含主电源开关、KPP/KSP驱动模块、控制系统PC、安全接口X11、接地端子等,是系统的控制与动力中心。
- 示教器:通过专用线缆与控制柜连接,用于模式切换、手动移动、状态读取和急停操作。
- 通信线缆:包括示教器线缆、机器人本体动力/信号电缆、现场总线(如Profinet/EtherCAT)等。
- 安全回路:由急停按钮、使能开关、安全门、X11接口等组成,直接决定系统能否进入可运行状态。
上电前检查:按对象逐项确认并记录异常
上电前检查不是“看一眼”,而是按对象逐项确认并留下记录。以下检查顺序按“先外观、再接地、后安全回路”推进,每项均需给出明确判断依据。
| 检查对象 | 检查内容 | 合格判断依据 | 异常记录要点 |
|---|---|---|---|
| 机器人本体 | 外观、油污、线缆磨损、各轴抱闸释放状态 | 无破损、无漏油、线缆无裸露;手动盘车时抱闸已释放(需断电确认) | 记录轴号、磨损位置、油污范围 |
| 控制柜 | 柜门开闭、滤网清洁、接地端子紧固、X11接口外观 | 柜门锁扣正常;滤网无堵塞;接地线截面≥10mm²且压接牢固 | 记录端子编号、松动程度、滤网脏污程度 |
| 示教器 | 外壳裂纹、线缆弯折、急停按钮回弹、使能开关手感 | 急停按下后能自锁、旋转释放后回弹正常;使能开关三档清晰 | 记录按钮编号、卡滞档位、线缆弯折位置 |
| 通信线缆 | 示教器线缆、本体动力/信号电缆、总线接头 | 接头锁紧、无氧化、无拉扯受力 | 记录接头编号、氧化/松动情况 |
| 安全回路 | 急停回路、使能回路、安全门、X11短接 | 用万用表测量X11对应端子通断符合接线图;急停回路常闭 | 记录端子号、实测通断状态、与图纸差异 |
若发现接地线未连接、急停按钮卡死或X11安全接口短接片缺失,禁止上电。必须先修复并复测合格后,才能进入下一步通电检查。
异常记录与上电许可判断
检查完成后,按下表格式记录异常并给出上电许可结论。只有全部检查项均为“合格”或“已修复并复测合格”,才允许合闸上电。
| 序号 | 检查项 | 结果(合格/异常) | 异常描述 | 处理措施 | 复测结果 |
|---|---|---|---|---|---|
| 1 | 本体外观与线缆 | 合格 | — | — | — |
| 2 | 控制柜接地 | 异常 | PE端子螺栓松动 | 重新紧固至规定扭矩 | 合格 |
| 3 | 示教器急停 | 合格 | — | — | — |
| 4 | 使能开关 | 合格 | — | — | — |
| 5 | X11安全接口 | 合格 | — | — | — |
上电许可结论:全部检查项合格或异常已修复并复测合格 → 允许合闸上电;否则禁止上电,继续排查。