2. ABB机器人工作站工具坐标系TCP标定与验证
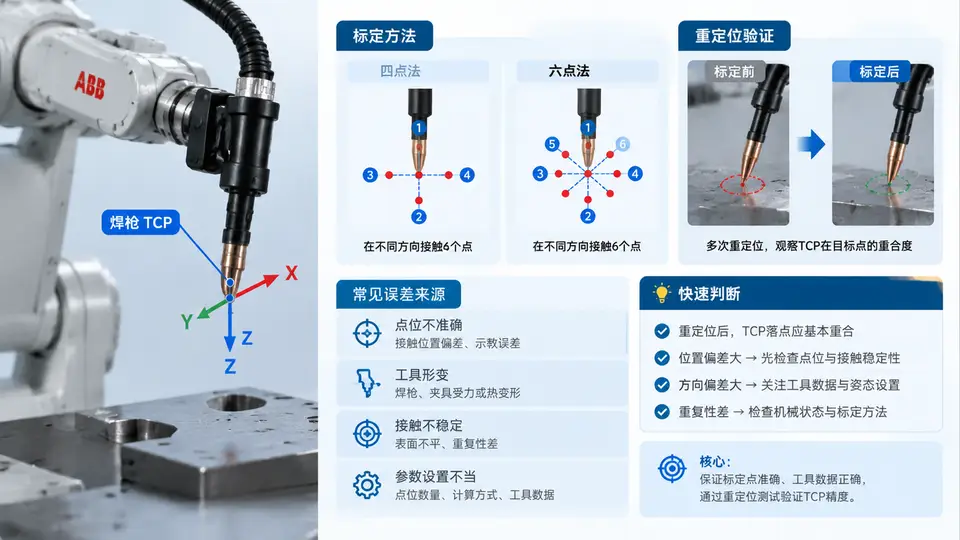
为什么焊枪TCP必须标定
焊枪装在IRB 1200第六轴法兰上后,机器人控制器只知道法兰中心(tool0)的位置,并不知道焊丝尖端在哪里。TCP(Tool Center Point)标定就是告诉控制器:焊丝尖端相对于法兰坐标系偏移了多少。标定不准,机器人绕TCP旋转时焊丝尖端会画圈,焊接位置随之漂移。
ABB提供两种标定方法:四点法(TCP位置标定,4个姿态)和六点法(TCP位置+姿态标定,6个姿态,额外确定工具Z方向)。焊枪通常用六点法,因为焊枪的指向(Z轴)直接影响焊接角度。
标定操作要点
在示教器上进入 手动操纵 → 工具坐标 → 新建,选择六点法。关键操作细节:
- 固定参考点选择:选一个尖锐的固定点(如台虎钳上的划针尖),确保焊丝尖端能精确对准且不滑动。
- 姿态变化:6个姿态应尽量分散,相邻姿态间角度变化建议大于30°,避免所有姿态集中在同一方向。
- 对准精度:每个姿态下用微动模式(重定位/线性)缓慢靠近,肉眼观察焊丝尖端与参考点重合,偏差控制在0.5mm以内。
- 第5、6点:这两点用于确定工具Z方向。第5点让焊枪沿参考点向一个方向倾斜,第6点向另一个方向倾斜,控制器据此计算Z轴。
实操技巧:标定前先确认焊丝伸出长度已固定并锁紧,标定过程中不要调整焊丝。如果焊枪带有弯曲颈管,TCP应定义在焊丝尖端而非喷嘴中心。
验证与误差判断
标定完成后,切换到重定位模式,将焊丝尖端对准参考点,然后绕TCP旋转。观察焊丝尖端是否始终保持在参考点附近:
| 偏移量 | 判断 | 处理 |
|---|---|---|
| ≤ 0.5 mm | 优秀,可直接用于焊接 | 无需处理 |
| 0.5 ~ 1 mm | 合格,一般焊接可接受 | 可微调或直接使用 |
| 1 ~ 2 mm | 偏差偏大 | 重新标定,增大姿态角度 |
| > 2 mm | 不合格 | 检查机械紧固、重新标定 |
注意:如果重定位时焊丝尖端画圈而非固定,说明TCP位置有偏差;如果焊丝尖端位置正确但焊枪指向不对,说明Z方向标定有问题,需要重新执行第5、6点。
标定结果记录
标定完成后记录以下参数,便于后续复查和故障排查:
工具坐标名称:tWeldGun
标定方法:六点法
TCP偏移(相对于tool0):
  x = 152.3 mm
  y = -8.7 mm
  z = 287.5 mm
Z方向(四元数):
  q1 = 0.7071, q2 = 0.0, q3 = 0.7071, q4 = 0.0
重定位验证偏移量:0.4 mm
标定日期:2025-01-15
操作人:张工
将上述参数与焊枪型号、焊丝直径一起存档。更换焊枪或碰撞后,用同一参考点重新标定并对比TCP偏移量,可快速判断机械结构是否发生位移。