1. 手眼标定装配任务需求与坐标系梳理
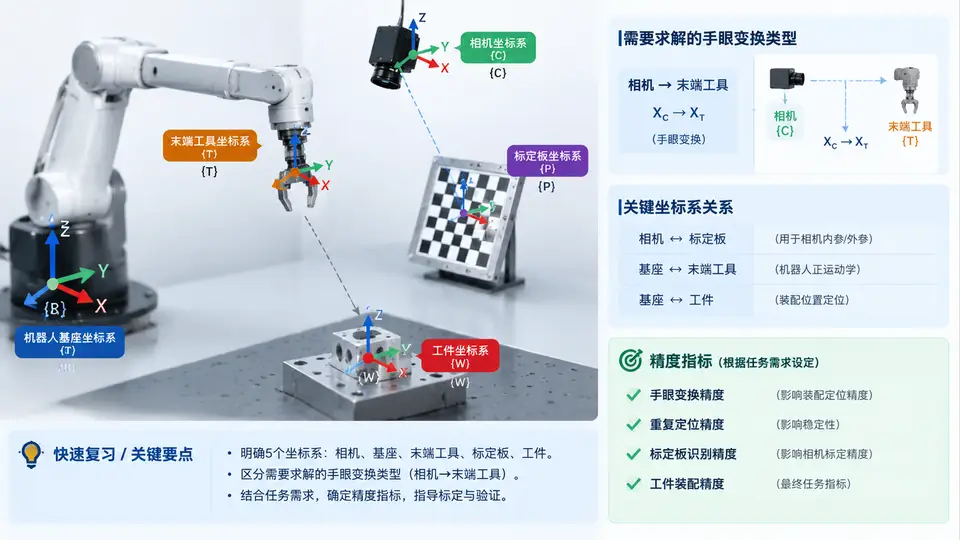
装配任务与坐标系全景
本案例的装配任务设定为:机器人从料框中抓取工件,将其插入基座上的定位孔,要求单次插入成功率不低于 98%,孔位对中误差不超过 ±0.15 mm。相机固定安装在机器人工作台外侧(眼在手外,Eye-to-Hand),标定板固定在机器人末端法兰上,随末端一起运动。要完成手眼标定,首先必须把参与标定的所有坐标系及其变换关系梳理清楚。
整个系统中存在五个关键坐标系:机器人基座坐标系 B、末端法兰坐标系 E、相机坐标系 C、标定板坐标系 T、工件坐标系 W。它们之间的变换分为两类:一类是机器人运动学可以给出的已知变换,另一类是必须通过标定求解的未知变换。
B→E:由机器人正运动学计算,已知(读取关节角即可得到)。E→T:标定板固定在末端,属于固定安装关系,未知但恒定,是标定求解目标之一。C→T:相机拍摄标定板后由 PnP 位姿估计得到,已知(每次拍摄一组)。B→C:相机相对机器人基座的位置,是眼在手外配置下真正需要求解的手眼变换X。C→W:工件在相机下的位姿,由视觉识别得到,用于引导抓取。
核心求解目标:眼在手外配置下,求解相机坐标系到机器人基座坐标系的固定变换
X = B→C。标定板坐标系 T 只是中间桥梁,最终要把它消去。
手眼变换类型判定
根据相机与机器人的安装方式,手眼标定分为两种基本类型,其求解的未知量完全不同:
| 配置类型 | 相机安装位置 | 标定板安装位置 | 待求解变换 | 典型方程 |
|---|---|---|---|---|
| 眼在手外(Eye-to-Hand) | 固定在工作台/支架 | 固定在机器人末端 | B→C(相机相对基座) |
B→E · E→T = B→C · C→T |
| 眼在手上(Eye-in-Hand) | 固定在机器人末端 | 固定在工作台 | E→C(相机相对末端) |
B→E · E→C = B→T · T→C |
本案例采用眼在手外配置。原因是装配任务中相机需要保持固定视角观察整个工作区域,且末端负载较小,不适合额外挂载相机。此时标定板必须固定在末端法兰上,随机器人运动到不同位姿,相机从固定位置拍摄标定板,获得多组 C→T 观测值。
判断口诀:看相机装在哪。相机不动、标定板动 → 眼在手外,求
B→C;相机随末端动、标定板不动 → 眼在手上,求 E→C。
精度指标分解
装配任务对精度的要求需要逐级分解到标定环节,才能确定标定需要达到的精度水平。本案例的精度链路如下:
- 孔位对中误差 ≤ ±0.15 mm:这是最终装配精度要求,由视觉定位误差、手眼标定误差、机器人重复定位误差共同决定。
- 机器人重复定位精度:假设为 ±0.05 mm(典型六轴工业机器人水平),属于已知固定误差。
- 视觉定位误差:由相机分辨率、镜头畸变、识别算法决定,假设为 ±0.08 mm。
- 手眼标定误差预算:按误差合成原则,标定误差需控制在 ±0.10 mm 以内,才能保证总误差不超过 ±0.15 mm。
标定误差不是唯一误差源。如果机器人重复定位精度已经接近 ±0.15 mm,那么无论标定做得多好,装配精度都无法达标。因此在标定前必须先确认机器人本体的重复定位精度满足要求。
坐标系梳理检查清单
在开始采集标定数据之前,按以下清单逐项确认,可以避免后续求解出现方向性错误:
| 检查项 | 确认内容 | 本案例取值/状态 |
|---|---|---|
| 机器人基座坐标系定义 | 原点位置、轴向方向是否与机器人手册一致 | 原点在基座安装面中心,Z 轴向上 |
| 末端法兰坐标系定义 | 原点在法兰中心,Z 轴沿法兰法向向外 | 与机器人手册一致 |
| 相机坐标系定义 | 原点在光心,Z 轴沿光轴向前,X 向右,Y 向下 | 标准针孔模型 |
| 标定板坐标系定义 | 原点在标定板左上角或中心,Z 轴垂直板面 | 原点在板中心,Z 轴垂直板面向外 |
| 工件坐标系定义 | 原点在工件定位基准,轴向与装配方向一致 | 原点在工件底面中心,Z 轴沿插入方向 |
| 手眼变换类型 | 确认是眼在手外还是眼在手上 | 眼在手外,求 B→C |
| 精度指标 | 标定误差预算是否明确 | 标定误差 ≤ ±0.10 mm |
标定数据采集的位姿规划
为了求解 B→C,需要让机器人带着标定板运动到多个不同位姿,使相机能够从不同角度拍摄标定板。位姿规划需要满足两个条件:
- 运动激励充分:末端姿态变化要覆盖三个旋转轴,不能只做平移。建议绕 X、Y、Z 轴的旋转各不少于 ±20°。
- 标定板始终可见:所有位姿下标定板必须完整出现在相机视野内,且不出现严重遮挡或反光。
本案例规划采集 15 组位姿数据,其中平移范围覆盖工作区域 300 mm × 300 mm × 200 mm,旋转范围覆盖 ±25°。每组数据记录机器人关节角(用于计算 B→E)和相机拍摄的标定板图像(用于计算 C→T)。
数据采集完成后,每组数据提供一个方程:
B→E_i · E→T = B→C · C→T_i。其中 B→E_i 和 C→T_i 已知,E→T 和 B→C 未知。通过多组数据联立,可以消去 E→T,解出 B→C。