2. 机器人末端执行器选型与接口配置
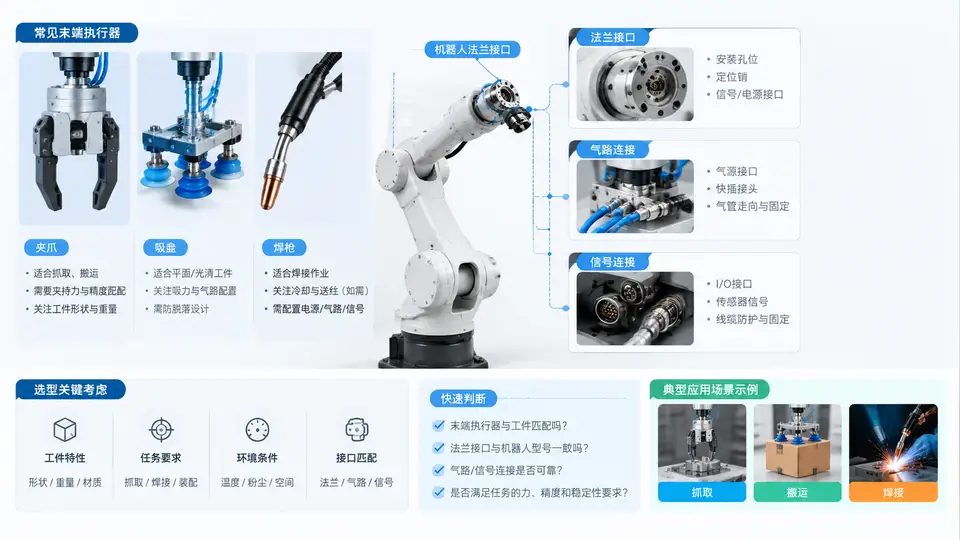
末端执行器选型的三条硬约束
末端执行器(EOAT)选型不是先挑型号再凑参数,而是从工件与任务反推三个硬约束:抓取/作业方式决定执行器类型,负载与力矩决定规格下限,接口与信号决定能否装上并受控。三者任一不满足,方案即不可用。
- 抓取类:规则刚性工件优先气动平行夹爪;薄片、纸箱、曲面件优先真空吸盘;易损件考虑柔性夹爪或带力控的电动夹爪。
- 焊接类:MIG/MAG 焊枪需匹配焊机接口、送丝机构与清枪站;点焊钳需考虑变压器重量与冷却水路。
- 装配类:需要力/位混合控制时选电动夹爪或带力传感器的执行器,并预留工具坐标系标定接口。
负载与力矩校核
机器人样本给出的额定负载是法兰中心处的允许值,执行器加工件后重心外移,必须按力矩折算。以某 6 kg 负载机器人为例,允许腕部力矩约 12 N·m(示例值,以实际样本为准):
| 项目 | 符号 | 示例值 |
|---|---|---|
| 执行器质量 | m₁ | 1.2 kg |
| 工件质量 | m₂ | 2.0 kg |
| 执行器重心距法兰 | L₁ | 0.06 m |
| 工件重心距法兰 | L₂ | 0.18 m |
合成负载 m = m₁ + m₂ = 3.2 kg ≤ 6 kg,满足。静态力矩 M = m₁·g·L₁ + m₂·g·L₂ = 1.2×9.8×0.06 + 2.0×9.8×0.18 ≈ 0.71 + 3.53 = 4.24 N·m ≤ 12 N·m,满足。若工件重心继续外移到 0.35 m,力矩升至约 7.6 N·m,仍可用但需降低加速度,避免动态力矩超限。
法兰接口与气路/信号连接
主流机器人法兰为 ISO 9409-1-50-4-M6(4×M6 螺孔,PCD 50 mm),定位销孔用于重复定位。气路通常从机器人本体 J3/J6 侧引出,经法兰转接板上的 G1/8 或 M5 快插接头供给夹爪。信号分两类:数字量(夹爪开/合、真空吸/破、工件检测)接机器人 I/O 或远程 I/O 模块;总线(电动夹爪、焊枪)走 DeviceNet/EtherCAT/Profinet,需在机器人端配置对应从站。
接线检查顺序:先确认法兰机械定位与螺钉扭矩,再通气检查有无泄漏,最后上电验证信号极性——夹爪“开”对应输出 ON,避免首次动作撞伤工件。
配置检查清单
| 检查项 | 合格判据 | 常见问题 |
|---|---|---|
| 法兰螺钉 | 4×M6 按样本扭矩拧紧,定位销到位 | 漏装定位销导致重复定位漂移 |
| 负载力矩 | m ≤ 额定负载,M ≤ 腕部允许力矩 | 只算质量忽略重心外移 |
| 气路 | 0.4–0.6 MPa 下无泄漏,动作到位 | 管径过小导致夹爪动作迟缓 |
| 信号极性 | 输出 ON 对应夹爪张开 | 首次上电夹爪闭合撞伤工件 |
| 总线配置 | 从站地址、波特率与机器人端一致 | 地址冲突导致通信失败 |
选型时优先确认法兰接口标准与机器人本体气路出口位置,再反推执行器安装尺寸,可避免“执行器选好了却装不上”的返工。