1. 工业机器人工作站选型与布局设计
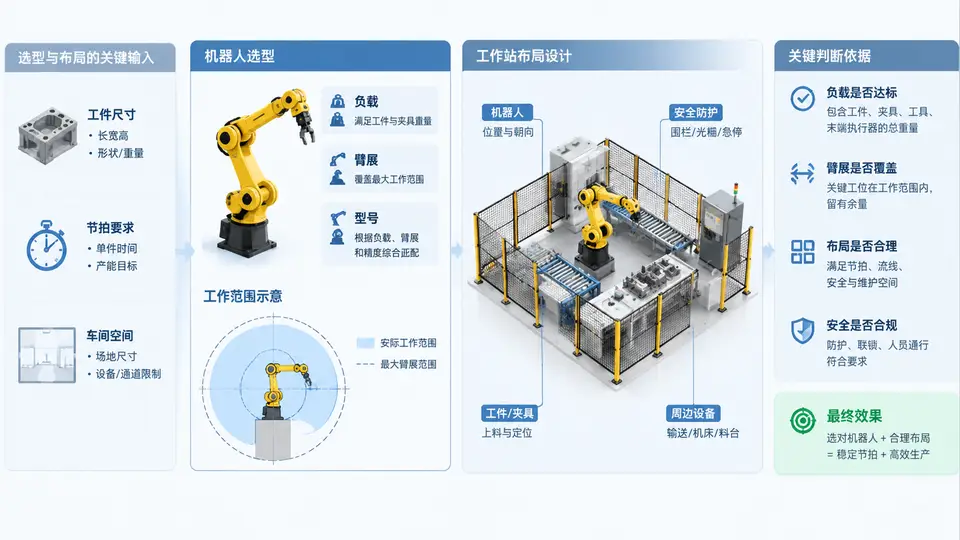
选型计算:从工件与节拍到机器人规格
工作站选型的第一步不是挑机器人品牌,而是把工件、节拍和空间三个约束翻译成机器人规格参数。以下用一个搬运码垛场景作为教学示例,所有数值均为假设的示例参数,用于演示计算过程。
| 约束项 | 示例值 | 来源 |
|---|---|---|
| 工件质量 | 25 kg | 工件图纸 |
| 末端执行器质量 | 12 kg(含法兰、气管) | 夹爪选型预估 |
| 工件外形 | 400×300×200 mm | 工件图纸 |
| 取件点→放件点距离 | 1400 mm | 工位布局 |
| 节拍要求 | ≤ 8 s/件 | 产能规划 |
| 车间可用区域 | 3000×2500 mm | 现场测量 |
负载与臂展校核
有效负载 = 工件质量 + 末端执行器质量 + 安全余量。安全余量通常取额定负载的 10%~20%,用于覆盖惯性力、偏心载荷和未来工件变更:
有效负载 = 25 + 12 = 37 kg
考虑 1.2 倍安全系数:37 × 1.2 ≈ 44.4 kg
→ 选择额定负载 ≥ 50 kg 的机器人臂展需覆盖最远取放点,并留出姿态调整余量。取件点与放件点间距 1400 mm,加上工件尺寸和末端执行器长度,实际所需工作半径约为:
所需臂展 ≈ 1400/2 + 400/2 + 200(姿态余量) ≈ 1100 mm
→ 选择最大臂展 ≥ 1400 mm 的机型(留 25% 余量)
负载和臂展必须同时满足。大臂展机型在最大伸展处的实际允许负载会下降,需查阅厂商的负载-臂展曲线,不能只看额定值。
节拍估算与布局约束
节拍由运动时间决定。以 50 kg 级六轴机器人为例,典型搬运循环包含:取件接近→抓取→提升→横移→放件→返回。假设各段运动时间如下(示例估算):
| 动作段 | 示例耗时 | 说明 |
|---|---|---|
| 取件接近+抓取 | 1.5 s | 含夹爪闭合 |
| 提升+横移 1400 mm | 3.0 s | 中速运行 |
| 放件+夹爪松开 | 1.5 s | 含定位 |
| 返回原位 | 1.5 s | 空载高速 |
| 合计 | 7.5 s | ≤ 8 s,满足 |
若节拍不满足,优先优化横移段轨迹(提高加速度、缩短路径),而非盲目换更大机器人——更大机型惯量大,反而可能更慢。
工作站布局设计
布局需同时满足:机器人工作范围覆盖所有取放点、安全围栏不侵入工作范围、人员操作与维护通道畅通。以下 SVG 展示一个 3000×2500 mm 区域的布局方案,包含机器人本体、工作范围、取放工位、围栏和安全门位置。
布局校核要点
- 工作范围覆盖:取件点与放件点均落在 R1400 mm 圆内,且距边界留 ≥100 mm 余量,避免极限姿态下精度下降。
- 围栏与工作范围:围栏应位于机器人最大工作范围之外至少 100 mm,防止机器人或工件越界碰撞。图中围栏尺寸 2800×2200 mm,小于车间区域,留出安装间隙。
- 安全门位置:设在操作人员最常进出的取件侧,门宽 1200 mm,配联锁开关,开门即触发机器人安全停止。
- 控制柜与维护通道:控制柜置于围栏外,维护通道宽度 ≥600 mm,满足日常检修和示教操作。
选型结论(示例):额定负载 ≥50 kg、最大臂展 ≥1400 mm 的六轴机器人;工作站布局采用取放工位对置、机器人居中方案;安全围栏 2800×2200 mm,安全门设于取件侧;节拍估算 7.5 s/件,满足 ≤8 s 要求。
方案输出检查清单
| 检查项 | 通过条件 | 本例结果 |
|---|---|---|
| 有效负载 | ≤ 机器人额定负载 × 0.8 | 37 kg ≤ 50×0.8=40 kg ✓ |
| 臂展覆盖 | 最远点距离 ≤ 最大臂展 × 0.8 | 1100 mm ≤ 1400×0.8=1120 mm ✓ |
| 节拍 | 循环时间 ≤ 要求节拍 | 7.5 s ≤ 8 s ✓ |
| 围栏间隙 | 围栏距工作范围 ≥100 mm | 围栏 2800×2200,工作范围 R1400,间隙充足 ✓ |
| 维护通道 | ≥600 mm | 800 mm ✓ |
以上计算均为教学示例,实际选型需以厂商最新负载-臂展曲线、现场精确测量和节拍仿真为准。