2. 显式与隐式求解器选择对比分析
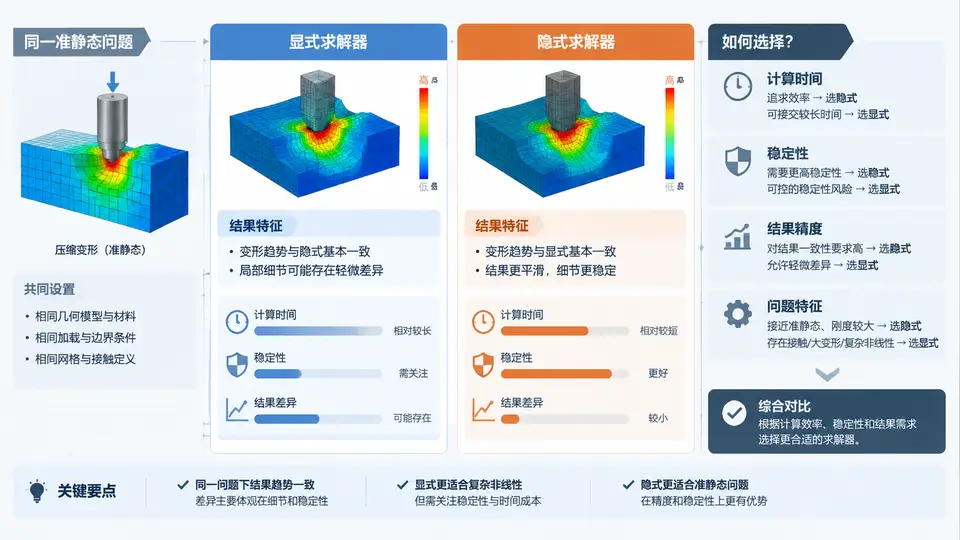
同一准静态问题的两种求解路径
本例取一根 100 mm × 10 mm × 10 mm 的弹塑性方杆,一端固定、另一端施加 0.5 mm 的轴向位移,加载时间 0.5 s,属于典型准静态问题。分别用 LS-DYNA 的显式求解器(默认)和隐式求解器(*CONTROL_IMPLICIT_GENERAL)求解,比较计算时间、稳定性与结果差异。
关键判断:准静态问题若用显式求解,加载时间必须远大于结构最低阶自振周期,否则惯性效应会污染结果;若用隐式求解,则需关注收敛性与每步迭代成本。
两种求解器的核心差异
| 对比项 | 显式求解器 | 隐式求解器 |
|---|---|---|
| 时间积分 | 中心差分,条件稳定 | Newmark/HHT,无条件稳定 |
| 时间步长 | 受最小单元尺寸与声速限制 | 可远大于显式稳定步长 |
| 每步成本 | 低(无需组装刚度矩阵) | 高(需迭代求解线性方程组) |
| 准静态适用性 | 需足够长加载时间或质量缩放 | 天然适合,但需收敛控制 |
| 典型失败模式 | 惯性效应、沙漏、能量异常 | 不收敛、迭代次数超限 |
显式求解设置要点
显式求解准静态问题时,加载时间需满足 t_load ≥ 10 × T_min,其中 T_min 为结构最低阶自振周期。本例方杆一阶轴向自振频率约 f ≈ c/(2L) = 5000/(2×0.1) = 25000 Hz,对应周期 T ≈ 4×10⁻⁵ s。加载时间 0.5 s 远大于 10T,惯性效应可忽略。
显式时间步长由最小单元尺寸控制:Δt = 0.9 × L_min / c。10 mm 单元对应 Δt ≈ 0.9 × 0.01 / 5000 = 1.8×10⁻⁶ s,总步数约 0.5 / 1.8×10⁻⁶ ≈ 2.8×10⁵ 步。
隐式求解设置要点
隐式求解使用 *CONTROL_IMPLICIT_GENERAL 激活,时间步长可设为 0.005 s,总步数仅 100 步。每步需迭代求解,收敛容差建议 0.001,最大迭代次数 15。若出现不收敛,可减小时间步长或启用自动时间步。
结果对比与判断依据
| 指标 | 显式(示例预期) | 隐式(示例预期) |
|---|---|---|
| 总步数 | 约 2.8×10⁵ | 约 100 |
| 单步耗时 | 极低 | 较高 |
| 总计算时间 | 较长(步数主导) | 较短(步数少) |
| 末端轴向应力 | 接近理论值 | 接近理论值 |
| 动能/内能比 | 需 < 5% | 可忽略 |
| 收敛问题 | 无 | 需监控 |
判断流程:先估算
t_load / T_min。若比值 > 10 且模型规模大、接触复杂,显式更高效;若比值接近或小于 10,或问题本质是准静态且模型规模适中,隐式更合适。显式结果必须检查动能与内能比值,若动能占比超过 5%,说明惯性效应不可忽略,应延长加载时间或改用隐式。
显式求解准静态问题时,不要用真实加载速率直接计算。若加载时间过短,应力波在杆中反复传播,末端应力会围绕理论值振荡,得到的“应力-应变曲线”并非准静态响应。隐式求解虽无此问题,但大变形、接触状态突变时可能不收敛,需配合线搜索或弧长法。