4. 液压缸位置控制系统的多领域仿真
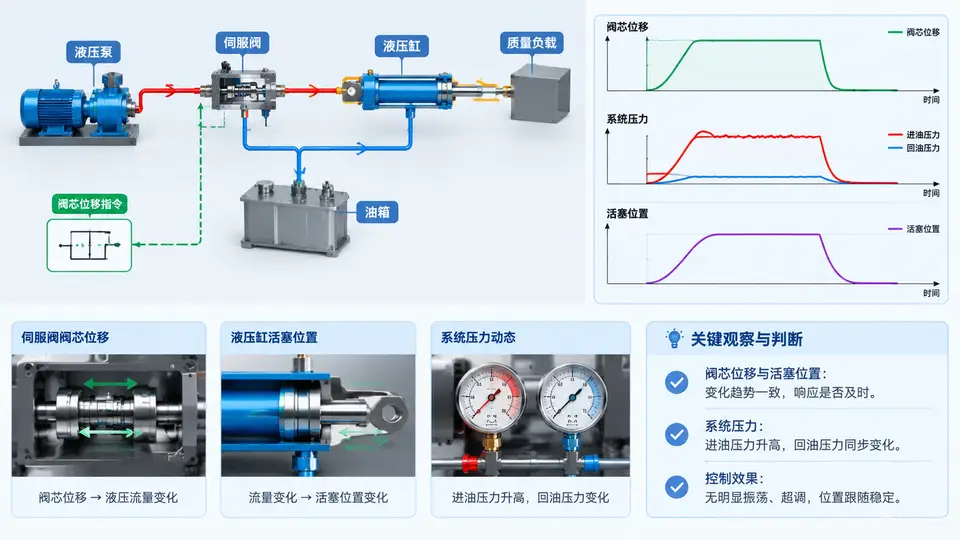
系统构成与信号流
液压缸位置控制系统由四个物理域耦合而成:液压泵提供压力油源,伺服阀根据阀芯位移分配流量,液压缸将流量转换为活塞运动,质量负载决定运动惯量。阀芯位移 x_v 是控制输入,活塞位置 x_p 是被控输出,两腔压力 p1、p2 是中间动态变量。
关键方程与参数设置
伺服阀流量采用零开口四通滑阀的线性化模型:Q_L = K_q·x_v - K_c·p_L,其中 K_q 为流量增益,K_c 为压力-流量系数。液压缸两腔压力动态由流量连续性方程描述:
dp1/dt = (β/V1) · (Q1 - A1·v_p)
dp2/dt = (β/V2) · (A2·v_p - Q2)活塞运动由牛顿第二定律给出:m·dv_p/dt = A1·p1 - A2·p2 - F_load - b·v_p,其中 b 为粘性阻尼系数。体积弹性模量 β 取 700 MPa,初始两腔容积 V1=V2=1×10⁻⁴ m³。
仿真实现与结果观察
在 Simulink 中搭建多领域模型时,液压部分使用 Simscape Fluids 库,机械部分使用 Simscape Multibody 或基础机械库。阀芯位移输入采用阶跃信号:0~0.1 s 保持 0,0.1 s 后跳变至 0.5 mm 并保持。仿真步长设为 1×10⁻⁴ s,求解器选用 ode23t(适用于刚性系统)。
运行仿真后重点观察三条曲线:
- 活塞位置 x_p:应呈现先加速后减速的 S 形上升,最终稳定在约 0.12 m 附近(由阀口流量积分决定)。
- 无杆腔压力 p1:阶跃瞬间因流量突增出现压力冲击,随后随活塞加速而下降,稳态时
p1 ≈ F_load/A1 + p2·A2/A1。 - 有杆腔压力 p2:与 p1 呈反向变化,活塞加速时 p2 因有杆腔排油受阻而短暂升高。
若仿真出现代数环错误,检查伺服阀流量方程中是否直接使用了压力微分项;可在阀与缸之间插入压力传感器模块或使用 Simscape 的局部求解器配置。
参数影响速查
| 参数 | 增大后的主要影响 | 观察位置 |
|---|---|---|
| 阀芯位移 x_v | 活塞速度增大,稳态位置前移 | x_p 曲线斜率 |
| 质量 m | 加速变慢,压力冲击减弱 | p1 初始峰值 |
| 体积弹性模量 β | 压力动态更快,振荡频率升高 | p1/p2 纹波 |
| 负载力 F_load | 稳态压力整体抬高,位置略降 | p1 稳态值 |