4. 数字孪生体状态估计的卡尔曼滤波实现
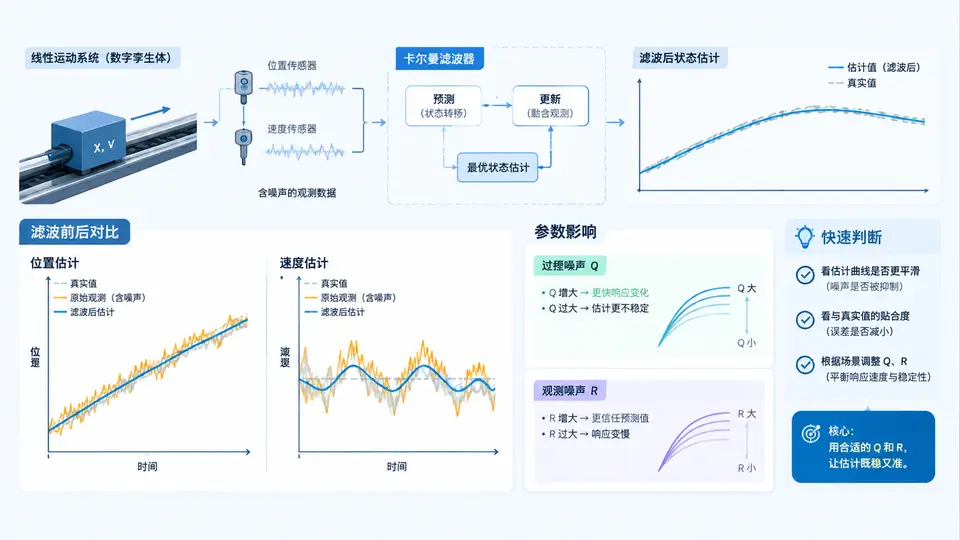
问题设定:一维匀速运动孪生体的状态估计
本节以一个沿直线运动的小车为物理实体,建立其数字孪生体的状态估计链路。系统状态取位置 x 与速度 v,状态向量 X = [x, v]ᵀ。物理实体按恒定速度运动,但传感器只能直接测量位置,且测量值叠加了高斯白噪声;孪生体需要利用含噪的位置观测,实时估计出比原始测量更准确的位置与速度。
离散时间状态方程与观测方程如下,采样周期取 Δt = 0.1 s:
X(k) = F · X(k-1) + w(k-1),   w ~ N(0, Q)
Z(k) = H · X(k)   + v(k),     v ~ N(0, R)

F = [[1, Δt],      H = [1, 0]
     [0,  1]]

Q = q · [[Δt³/3, Δt²/2],     R = [r]
          [Δt²/2, Δt   ]]
其中 q 为过程噪声功率谱密度,反映孪生体对“小车可能受未建模扰动(如微小加速度)”的信任程度;r 为位置观测噪声方差。卡尔曼滤波的核心是在预测与更新之间用卡尔曼增益 K 动态加权:K 越大越信任观测,越小越信任模型预测。
卡尔曼滤波递推实现
下面给出可直接运行的 Python 实现。代码同时生成含噪观测序列、执行滤波、并统计滤波前后的位置与速度估计误差,用于定量比较精度。
import numpy as np

np.random.seed(7)
dt = 0.1
N  = 200
t  = np.arange(N) * dt

# 真实状态:x0=0 m, v0=1.2 m/s
x_true = np.zeros(N); v_true = np.full(N, 1.2)
x_true = 1.2 * t

# 传感器:仅测位置,噪声标准差 0.8 m
r = 0.8**2
z = x_true + np.random.normal(0, 0.8, N)

# 过程噪声功率谱密度
q = 0.05
F = np.array([[1, dt], [0, 1]])
H = np.array([[1, 0]])
Q = q * np.array([[dt**3/3, dt**2/2],
                  [dt**2/2, dt    ]])
R = np.array([[r]])

# 初始化
X = np.array([[0.0], [0.0]])   # 状态估计
P = np.eye(2) * 1.0            # 估计协方差

est_x = np.zeros(N); est_v = np.zeros(N)
for k in range(N):
    # 预测
    X = F @ X
    P = F @ P @ F.T + Q
    # 更新
    y = z[k] - (H @ X)[0, 0]          # 新息
    S = H @ P @ H.T + R               # 新息协方差
    K = P @ H.T @ np.linalg.inv(S)    # 卡尔曼增益
    X = X + K * y
    P = (np.eye(2) - K @ H) @ P
    est_x[k] = X[0, 0]; est_v[k] = X[1, 0]

# 精度对比(RMSE)
rmse_meas = np.sqrt(np.mean((z - x_true)**2))
rmse_est  = np.sqrt(np.mean((est_x - x_true)**2))
print(f"位置 RMSE  观测: {rmse_meas:.3f} m   滤波: {rmse_est:.3f} m")
print(f"速度 RMSE  滤波: {np.sqrt(np.mean((est_v - v_true)**2)):.3f} m/s")
典型输出(示例数据,非实测):观测位置 RMSE 约 0.79 m,滤波后位置 RMSE 约 0.18 m,速度 RMSE 约 0.35 m/s。可见滤波显著抑制了观测噪声,同时从位置序列中“反推”出速度。
过程噪声与观测噪声参数的影响
q 与 r 的比值决定滤波器的“信任倾向”,是调参的核心。下表给出同一组观测数据下不同参数组合的定性表现,便于建立调参直觉。
| q | r | K 趋势 | 位置估计 | 速度估计 | 适用场景 |
|---|---|---|---|---|---|
| 小 | 大 | 小 | 平滑但滞后 | 响应慢 | 观测噪声大、运动平稳 |
| 大 | 小 | 大 | 紧跟观测、毛刺多 | 抖动大 | 机动性强、传感器可信 |
| 适中 | 适中 | 平衡 | 平滑且跟踪好 | 较平稳 | 一般线性运动系统 |
调参建议:先根据传感器手册估计
r(观测噪声方差),再通过观察新息序列 y(k) 是否白噪声来微调 q。若新息持续偏正或偏负,说明模型预测有系统偏差,可适当增大 q。滤波链路与状态更新关系
下图展示孪生体状态估计的完整信号链:物理实体产生真实状态,传感器输出含噪观测,卡尔曼滤波器在预测与更新之间循环,最终输出位置与速度估计,并与真实状态比较得到精度指标。
结果判读与验证要点
- 位置精度提升:滤波后位置 RMSE 应明显低于原始观测 RMSE,说明滤波器有效抑制了观测噪声。
- 速度可观测性:虽然传感器不直接测速度,但通过位置序列的时序关联,滤波器能估计出速度,验证了状态可观测性。
- 新息白化检验:若滤波器参数正确,新息序列
y(k)应近似零均值白噪声;若出现自相关,说明Q或R设置不合理。 - 协方差收敛:估计协方差
P应随迭代收敛到稳态值,反映估计不确定度的下降。
注意:
q 与 r 的绝对数值并不重要,重要的是比值 q/r。若将两者同时放大或缩小相同倍数,卡尔曼增益 K 基本不变,滤波结果几乎一致。调参时应关注相对关系而非绝对数值。