1. 单轴旋转机械数字孪生体最小闭环搭建
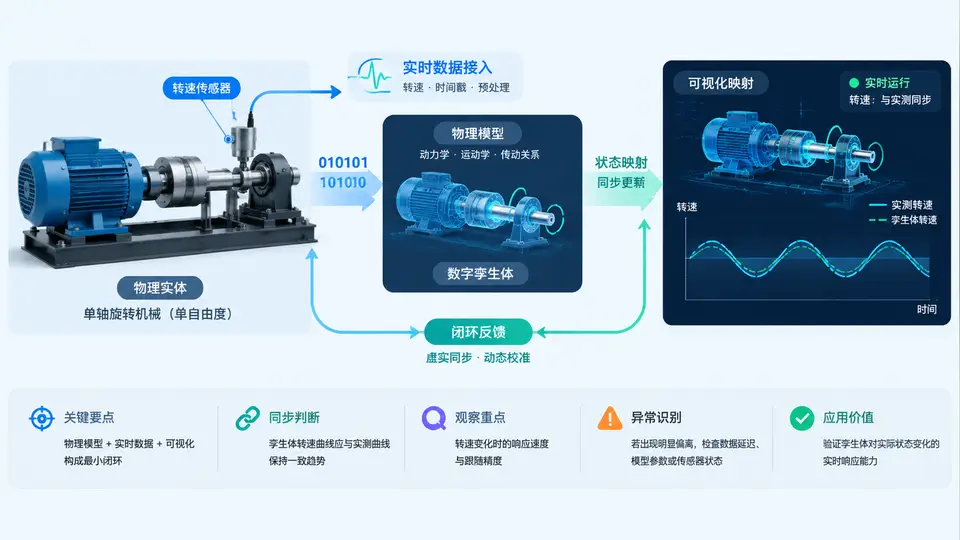
最小闭环的四个环节
单轴旋转机械数字孪生体的最小闭环,核心是让虚拟转子“跟着”实测转速同步转动。它由四个环节构成:物理转子(真实对象)、转速采集(传感器+编码器)、孪生模型(转动惯量+阻尼的一阶机械方程)、可视化映射(角度积分与仪表盘)。
物理侧只需一个可调速的单轴转子(如带编码器的直流电机或手摇轮),编码器输出脉冲信号,经采集卡或单片机换算为转速 n(t)(r/min)。孪生侧用一阶机械方程描述转速响应:
J·(dω/dt) = T_drive − B·ω
ω = 2π·n / 60   (rad/s)
θ(t) = ∫ ω dt   (转子角度,用于可视化)
其中 J 为转动惯量(kg·m²),B 为粘性阻尼系数(N·m·s/rad),T_drive 为驱动力矩。最小闭环不要求模型精确预测,只要求孪生体角度 θ_twin 与实测角度 θ_real 在稳态下同步、在调速时跟随。
最小闭环数据流:物理转子 → 编码器脉冲 → 转速换算 n(t) → 孪生模型 ω=2πn/60 → 角度积分 θ_twin → 可视化转子旋转。实测角度 θ_real 由编码器累计脉冲直接得到,用于与 θ_twin 对比。
搭建与验证步骤
- 物理侧接线:编码器 A/B 相接入单片机定时器编码器模式,或接入采集卡计数器。确认 PPR(每转脉冲数),本例取 1000。
- 转速换算:每 10ms 读取一次脉冲增量 ΔP,转速
n = 60·ΔP / (PPR·Δt),Δt=0.01s。对 n 做 5 点滑动平均抑制量化噪声。 - 孪生模型初始化:设定 J=0.001 kg·m²、B=0.0002 N·m·s/rad,初始 θ_twin=0。每个采样周期执行
ω = 2πn/60,θ_twin += ω·Δt。 - 实测角度基准:编码器累计脉冲
θ_real = 2π·P_total / PPR,与 θ_twin 同周期记录。 - 可视化映射:用 θ_twin 驱动转子图形旋转,同时显示 n(t) 曲线和 θ_real−θ_twin 误差曲线。
验证通过条件:稳态运行时 |θ_real − θ_twin| < 2°;手动调速后,θ_twin 在 1s 内跟随 θ_real 变化,误差不持续发散。若误差持续增大,检查 PPR 设置、采样周期是否与积分步长一致。
常见问题:① 编码器方向接反导致 θ_twin 反向累积——交换 A/B 相或取负号;② 采样周期抖动导致积分误差——使用定时器中断而非软件延时;③ 转速量化噪声大——提高 PPR 或增加滑动平均窗口。
最小闭环检查表
| 检查项 | 预期值/状态 | 判断方法 |
|---|---|---|
| 编码器脉冲计数 | 随转速线性变化 | 手动转一圈,ΔP≈PPR |
| 转速换算 n(t) | 与手持转速表偏差 < 1% | 对比显示值与转速表 |
| θ_twin 积分 | 稳态下与 θ_real 同步 | 误差曲线不持续增大 |
| 调速跟随 | 1s 内误差收敛 | 阶跃调速后观察误差曲线 |
| 可视化刷新 | 转子转动平滑无跳变 | 目视检查 |