4. 信号属性与数据类型配置
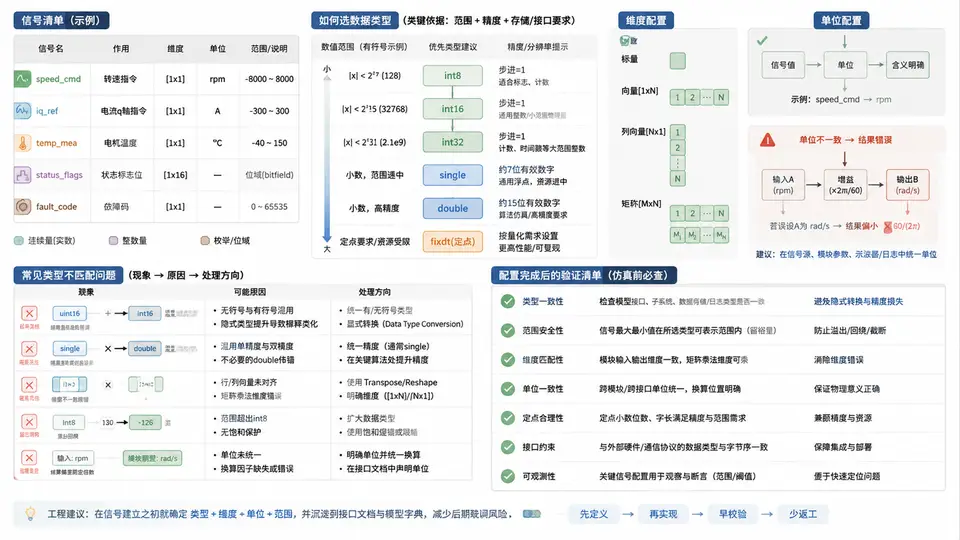
为什么信号属性配置是仿真报错的高发区
Simulink 默认把未指定属性的信号当作 double 类型、标量维度、无单位、无取值范围约束。当模型中出现整数计数器、布尔使能、定点传感器量或总线信号时,这种"默认宽容"会在编译期或运行期以类型不匹配、维度不一致、单位混淆的形式暴露出来。本节以一个电机控制模型的信号链为例,完成关键信号的属性配置。
案例对象与信号清单
被配置的模型包含一条从指令到执行器的信号链:cmd_rpm(目标转速指令)→ speed_err(转速误差)→ pwm_duty(PWM 占空比)→ motor_en(使能标志)。此外还有 phase_current(三相电流,维度 3)和 gear_ratio(传动比常量)。
| 信号名 | 数据类型 | 维度 | 单位 | 取值范围 | 采样时间 |
|---|---|---|---|---|---|
| cmd_rpm | int16 | 1 | rpm | [-3000, 3000] | 0.01 s |
| speed_err | int16 | 1 | rpm | [-6000, 6000] | 0.01 s |
| pwm_duty | uint16 | 1 | % | [0, 1000] | 0.001 s |
| motor_en | boolean | 1 | — | {0, 1} | 0.01 s |
| phase_current | single | 3 | A | [-20, 20] | 0.0001 s |
| gear_ratio | double | 1 | — | [0.1, 10] | 常量 |
配置操作要点
- 数据类型:在信号线上右键 → Properties → Signal Attributes,将
cmd_rpm的 Output data type 设为int16。若上游模块输出double,需插入 Data Type Conversion 模块显式转换,而不是依赖隐式转换。 - 维度:
phase_current的 Port dimensions 设为3,并在上游 Mux 模块中确认三路输入顺序为 A/B/C 相。 - 单位:在 Unit 字段填写
rpm、A、%。Simulink 不会自动换算单位,但单位标注能在 Simulink Check 中检出量纲不一致的连接。 - 取值范围:勾选 Minimum/Maximum 并填入表中数值。仿真时若信号越界,Simulink 会报 "Signal exceeds specified minimum/maximum" 并定位到具体信号线。
- 采样时间:
pwm_duty与phase_current的采样时间不同,需在各自源模块中设置,避免速率转换模块缺失导致的代数环。
常见错误:把
pwm_duty 设为 uint16 后,若上游 PI 控制器输出为负值,Data Type Conversion 会饱和到 0 而非报错。应在转换前加 Saturation 模块并设置下限为 0,使饱和行为显式可见。验证与排错
配置完成后,执行 Update Diagram(Ctrl+D)。若出现类型不匹配,Simulink 会在诊断查看器中给出信号名与冲突类型。常见三类报错的定位方法:
- 类型不匹配:检查信号线两端的 Output data type 是否一致,必要时插入 Data Type Conversion 并指定目标类型。
- 维度不匹配:检查 Mux/Demux 端口数与 Port dimensions 是否对应,总线信号需用 Bus Creator 而非 Mux。
- 越界报错:检查 Minimum/Maximum 是否设置过紧,或上游控制器输出是否超出预期范围。
建议在模型配置参数中开启 "Signal range checking" 为 error 级别,使越界在仿真早期暴露,而不是等到结果异常后再回溯。