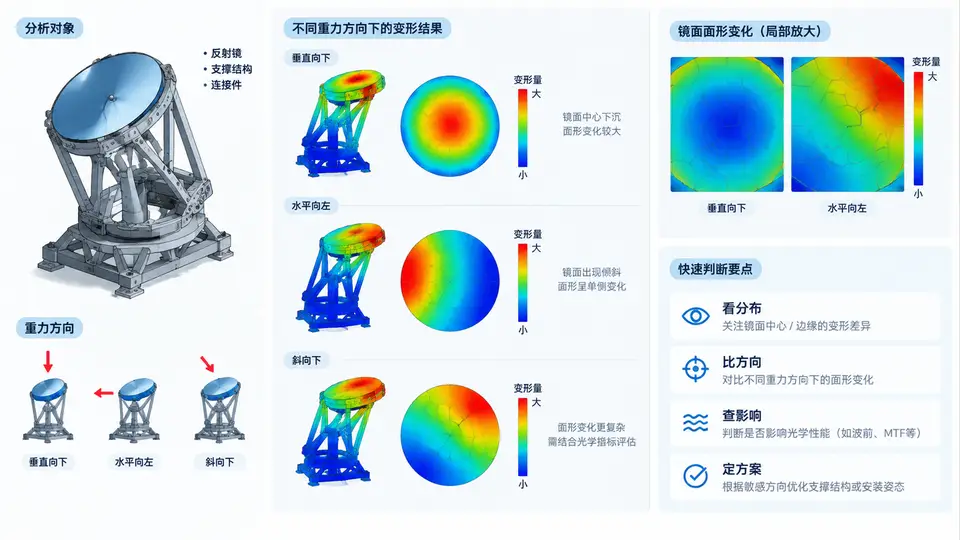
4. 光机结构自重变形分析
网格划分这事儿,说白了就是给我们的光机结构“切块”。切得好不好,直接决定了仿真准不准、算得快不快。我见过不少同行,模型建得挺漂亮,结果网格一塌糊涂,算出来的应力云图自己都不敢信。
今天咱们就聊聊单元类型怎么选,网格密度怎么控。这些经验,很多是我在项目里一点点“踩坑”踩出来的。
4.1 单元类型:四面体 vs 六面体 vs 壳单元
先看一张总览图,帮你快速建立知识框架:
4.2 四面体单元(TET)—— 万金油,但有代价
四面体单元,尤其是二阶四面体(TET10),是光机结构分析里最常用的单元。为什么?因为它能自动适应任何复杂几何。你想想看,连接件上那些圆角、台阶、螺纹孔,用四面体一把梭,省心。
但省心的代价是什么?计算量大,精度一般。一阶四面体(TET4)我基本不用,太硬了,算弯曲问题误差能到 30% 以上。二阶四面体好一些,但节点数多,算起来慢。
4.3 六面体单元(HEX)—— 精度之王,但难伺候
六面体单元,尤其是二阶六面体(HEX20),是精度最高的选择。我在做高精度光机结构分析时,比如镜室连接件的应力集中分析,一定会用六面体。
为什么?因为六面体在弯曲、扭转工况下,单元变形模式更真实。同样数量的节点,六面体比四面体精度高一个量级。
但问题来了——划分六面体网格太费劲了。你得把模型切成可映射的块,这个过程有时候比建模还花时间。
4.4 壳单元(SHELL)—— 薄壁结构的利器
壳单元,说白了就是把三维问题降维成二维。当连接件的厚度远小于其他尺寸(比如厚度 < 长度的 1/10)时,壳单元是首选。
我做过一个光机框架的连接件分析,壁厚只有 2mm,但整体尺寸 300mm。用实体单元算,网格量 50 万;换成壳单元,5 万就搞定了,结果误差不到 5%。
壳单元的关键是中面提取和厚度定义。很多新手直接拿实体模型画壳网格,结果厚度方向搞反了,应力结果完全不对。
| 特性 | 四面体 (TET10) | 六面体 (HEX20) | 壳单元 (SHELL181) |
|---|---|---|---|
| 几何适应性 | ★★★★★ | ★★☆☆☆ | ★★★☆☆ |
| 计算精度 | ★★★☆☆ | ★★★★★ | ★★★★☆ |
| 网格生成时间 | 快(自动) | 慢(手动) | 中等 |
| 适用厚度范围 | 任意 | 任意 | 薄壁(t/L < 0.1) |
| 典型应用 | 复杂连接件、初步分析 | 关键受力件、最终验证 | 薄壁连接件、框架 |
4.5 网格密度控制策略
网格密度怎么控?我总结了一个原则:该密的地方密,该疏的地方疏。听起来像废话?但很多人就是做不到。
4.5.1 哪里需要加密?
- 应力集中区域:圆角根部、螺纹根部、尖角、孔边。这些地方应力梯度大,网格不够密,峰值应力根本算不准。
- 接触区域:连接件之间的接触面、螺栓预紧区域。网格太粗,接触压力分布会失真。
- 几何突变处:台阶、凹槽、加强筋根部。
4.5.2 哪里可以稀疏?
- 远离受力点的区域:连接件远离螺栓孔的大块实体区域。
- 均匀应力区:没有应力集中的平直段。
- 非关键特征:倒角(非应力集中处)、工艺孔(非受力孔)。
4.5.3 网格密度控制的具体方法
我常用的方法有这几种:
- 局部尺寸控制:在关键区域设置更小的单元尺寸。比如圆角根部设 0.5mm,其他区域设 2mm。
- 曲率控制:让软件根据几何曲率自动调整网格密度。曲率大的地方自动加密。
- 网格过渡:使用渐变网格,从密到疏平滑过渡。
- 自适应网格:先算一遍,根据应力梯度自动加密。这个功能很强大,但计算量大。
4.5.4 网格质量检查
网格画完了,别急着算。先检查质量。我一般看这几个指标:
| 指标 | 合格标准 | 说明 |
|---|---|---|
| 长宽比 (Aspect Ratio) | < 5 | 单元最长边与最短边之比 |
| 扭曲度 (Skewness) | < 0.85 | 越接近 0 越好 |
| 正交质量 (Orthogonal Quality) | > 0.15 | 越接近 1 越好 |
| 雅可比 (Jacobian Ratio) | > 0.7 | 二阶单元尤其要注意 |
4.6 实战建议:怎么选?
最后,给你一个我自己的决策流程:
- 初步分析:用二阶四面体(TET10),快速出结果,看趋势。
- 关键区域细化:在应力集中区局部加密,或者切出子模型用六面体。
- 最终验证:如果几何规则,用六面体;如果几何复杂,用高质量二阶四面体。
- 薄壁结构:直接上壳单元,省时省力。
记住一句话:没有最好的单元,只有最合适的单元。网格划分不是一锤子买卖,多试几次,找到精度和效率的平衡点,这才是高手。