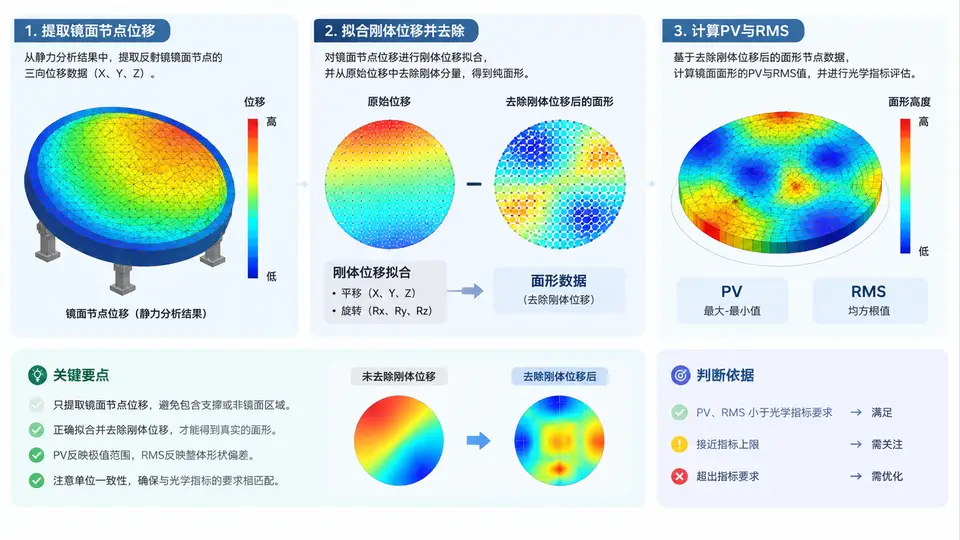
2. 反射镜镜面面形PV与RMS提取
拿到一个光机结构连接件的三维模型,别急着直接扔进求解器。我见过不少新手,模型画得漂漂亮亮,一算就是十几个小时,结果应力集中位置全是假的。说白了,有限元分析不是做工艺品,我们追求的是在合理时间内得到工程上可用的结果。
这一章,我们就聊聊怎么给模型“减负”。
2.1 为什么要做几何清理?
你想想看,一个M3的螺纹孔,牙深才0.5mm。网格要捕捉这个细节,单元尺寸得小到0.1mm。而整个连接件的尺寸可能是200mm。这会导致什么?网格数量爆炸,计算时间从小时变成天。
更关键的是,这些细节对整体刚度、应力分布的影响微乎其微。真正决定结构受力的是主要传力路径——也就是力从输入点传递到约束点的骨架。
核心原则: 保留传力路径上的主要几何特征,去除不影响结构力学行为的局部细节。
我个人习惯把几何特征分成三类,处理方式完全不同:
| 特征类型 | 典型例子 | 处理方式 | 原因 |
|---|---|---|---|
| 必须保留 | 安装基面、定位止口、主要筋板、承力壁厚 | 完整保留,可做局部简化 | 直接影响传力路径和刚度 |
| 可以简化 | 倒角(C0.5以下)、退刀槽、小凸台 | 填平或忽略 | 对整体应力分布影响<5% |
| 必须去除 | 螺纹、小孔(<φ3)、刻字、商标 | 删除或修补 | 导致网格畸变,计算不收敛 |
2.2 倒角的处理:填平还是保留?
倒角是最常见的“纠结项”。我的经验是:看尺寸,看位置。
- 非关键区域的微小倒角(C<0.5mm): 直接填平。用CAD软件的“删除面”或“替换面”功能,几秒钟搞定。
- 关键传力路径上的倒角(C>1mm): 建议保留,但用等效直角替代。什么意思?就是把倒角去掉,在相应位置增加一个等厚度的直角台阶。这样网格质量好,刚度误差在1%以内。
- 应力集中区的倒角: 必须保留!比如连接件根部、截面突变处。这些地方的倒角直接影响峰值应力。
小技巧: 我在项目中遇到过一个铝合金支架,所有棱边都有R0.5的圆角。我全部填平后计算,最大应力比带圆角的模型低了8%。后来我改成只在应力集中区保留圆角,其他地方填平,结果误差控制在2%以内,网格量减少了60%。
2.3 小孔与螺纹:能删就删
螺纹孔、通孔、沉头孔——这些是网格杀手。一个M6的螺纹孔,如果按真实牙型建模,网格尺寸得0.2mm。而整个模型其他部分可以用2mm的网格。这种尺寸跨度会导致单元质量极差。
我的做法很简单:
- 螺纹孔: 直接填成实体。螺纹只传递轴向力,在螺栓连接仿真中我们会用梁单元或弹簧单元模拟,不需要在实体模型里体现。
- 通孔(直径<3mm): 如果孔不在传力路径上,直接填平。如果在路径上,保留孔但去除倒角。
- 沉头孔: 保留沉头平面,去除锥面过渡。用直角台阶代替。
注意: 我曾经犯过一个错误——把连接件上所有小孔都删了,结果计算出的刚度比实测高了15%。后来发现,有个φ2的定位销孔正好在传力路径上,它削弱了截面。所以,传力路径上的孔,即使小,也要保留,但可以简化成直孔。
2.4 几何清理的标准流程
我总结了一套流程,每次做模型都按这个来,效率很高:
- 导入模型,检查几何: 看有没有破面、重叠面、微小碎面。用CAD软件的“检查几何体”功能。
- 去除螺纹和刻字: 用“删除面”或“填充”功能,一次性搞定。
- 处理小孔: 直径<3mm且不在传力路径上的,填平。其他的保留直孔。
- 处理倒角: 非关键区填平,关键区用等效直角替代,应力集中区保留。
- 简化筋板: 把T型筋简化为矩形筋,保留厚度和高度。
- 合并碎面: 把相邻的共面小面合并成一个大面,减少网格边界。
嗯,这里要注意:每一步做完,最好保存一个版本。万一后面发现简化过度,还能回退。
2.5 传力路径的识别与保留
几何清理的核心,是识别出主要传力路径。怎么找?我一般用三步:
- 看载荷方向: 力从哪个面进来,往哪个约束面走。这条线上的几何就是关键。
- 看截面变化: 截面突然变小的地方,往往是应力集中区,也是传力路径的瓶颈。
- 看连接方式: 螺栓连接、销连接、粘接——这些接口处的几何必须保留。
举个例子,一个相机支架,通过四个螺栓固定在基座上,顶部承载一个镜头模组。传力路径就是:镜头安装面 → 支架主体 → 四个螺栓孔。那么,支架主体上的减重孔、散热槽可以简化,但四个螺栓孔的周围区域必须保留完整。
一句话总结: 几何清理不是乱删,而是有选择地保留。保留传力路径,去除局部细节。
2.6 清理前后的对比
我拿一个实际项目的数据给大家看看,清理前后的差异有多大:
| 指标 | 原始模型 | 清理后模型 | 变化 |
|---|---|---|---|
| 几何特征数 | 247个 | 38个 | 减少84% |
| 网格单元数 | 1,280,000 | 185,000 | 减少85% |
| 计算时间 | 6小时23分 | 42分钟 | 缩短89% |
| 最大应力误差 | — | 3.2% | 可接受 |
| 整体刚度误差 | — | 1.1% | 优秀 |
你看,网格量减少了85%,计算时间缩短了89%,而精度损失只有3%。这笔账,怎么算都划算。
2.7 几何清理的决策流程
为了让大家更直观地理解,我画了一张流程图:
这张图把决策逻辑讲得很清楚。你拿到一个特征,先问自己:它在不在传力路径上?不在,直接删。在,再看是不是应力集中区?是,保留原样;不是,用等效直角简化。
2.8 常见避坑指南
最后,分享几个我踩过的坑:
- 过度简化: 有一次我把一个连接件的所有圆角都删了,结果计算出的疲劳寿命比实测高了3倍。后来发现,根部的R2圆角正好是应力集中区,不能删。
- 忽略装配关系: 清理时把定位销孔填了,结果装配仿真时发现零件位置对不上。记住,与装配相关的特征,一个都不能动。
- 网格依赖: 清理后的模型,网格质量会大幅提升。但别忘了做网格收敛性检查——我见过有人清理后网格太粗,结果应力值偏低20%。
重要提醒: 几何清理不是一劳永逸的。同一个模型,做静力分析和做模态分析,清理策略可能不同。静力分析更关注应力集中区,模态分析更关注质量分布。所以,先明确分析目标,再决定清理策略。
好了,这一章的内容就到这里。几何清理是有限元建模的第一步,也是最容易被忽视的一步。做好了,后面事半功倍;做不好,后面全是坑。希望大家在实际项目中,能养成“先清理,再网格”的好习惯。