3. 编写Python节点实现关节空间规划
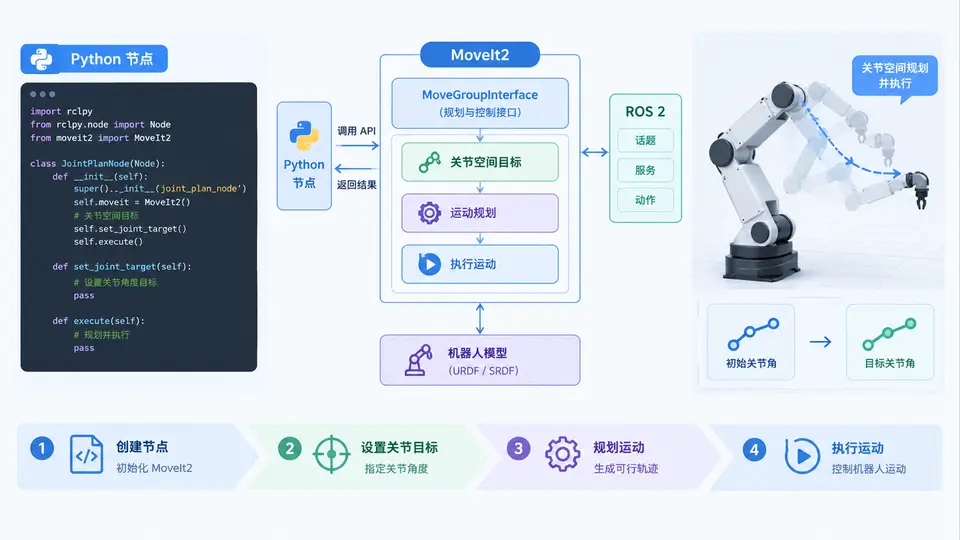
任务目标
编写一个ROS2 Python节点,通过MoveIt2 Python API将机器人规划到指定的关节空间目标位置,并执行该运动。节点应能够连接到MoveGroup接口,设置关节目标,规划并执行,最终输出执行结果。
环境依赖
- ROS2(Humble或更高版本)
- MoveIt2(包含
moveit_py或moveit_commander) - 已配置的机器人(如panda机械臂)及其MoveIt2配置包
关键完整代码
创建文件 joint_space_planner.py:
#!/usr/bin/env python3
import rclpy
from rclpy.node import Node
from moveit_commander import MoveGroupCommander, PlanningSceneInterface, RobotCommander
from moveit_msgs.msg import RobotState
from sensor_msgs.msg import JointState
import sys

class JointSpacePlanner(Node):
    def __init__(self):
        super().__init__('joint_space_planner')
        self.declare_parameter('joint_goal', [0.0, -0.785, 0.0, -2.356, 0.0, 1.571, 0.785])
        self.declare_parameter('planning_group', 'panda_arm')

        group_name = self.get_parameter('planning_group').value
        self.move_group = MoveGroupCommander(group_name, node=self)
        self.robot = RobotCommander(node=self)
        self.scene = PlanningSceneInterface(node=self)

        # 设置规划时间与容差
        self.move_group.set_planning_time(5.0)
        self.move_group.set_goal_joint_tolerance(0.01)
        self.move_group.set_num_planning_attempts(10)

    def plan_and_execute(self):
        joint_goal = self.get_parameter('joint_goal').value
        if len(joint_goal) != 7:
            self.get_logger().error(f"关节目标数量应为7,当前为{len(joint_goal)}")
            return False

        self.get_logger().info(f"设置关节目标: {joint_goal}")
        self.move_group.set_joint_value_target(joint_goal)

        # 规划
        success, plan, planning_time, error_code = self.move_group.plan()
        if not success:
            self.get_logger().error(f"规划失败,错误码: {error_code}")
            return False

        self.get_logger().info(f"规划成功,耗时 {planning_time:.2f} 秒")

        # 执行
        result = self.move_group.execute(plan, wait=True)
        if result:
            self.get_logger().info("运动执行成功")
            return True
        else:
            self.get_logger().error("运动执行失败")
            return False

def main(args=None):
    rclpy.init(args=args)
    node = JointSpacePlanner()

    try:
        success = node.plan_and_execute()
        if success:
            node.get_logger().info("关节空间规划任务完成")
        else:
            node.get_logger().error("任务失败")
    except Exception as e:
        node.get_logger().error(f"发生异常: {e}")
    finally:
        node.destroy_node()
        rclpy.shutdown()

if __name__ == '__main__':
    main()
运行方式
- 启动机器人仿真环境(以Panda为例):
ros2 launch panda_moveit_config demo.launch.py
- 在另一个终端运行节点:
ros2 run your_package joint_space_planner
可通过参数指定关节目标:
ros2 run your_package joint_space_planner --ros-args -p joint_goal:="[0.5,-0.5,0.0,-2.0,0.0,1.5,0.5]"
验证方法
- 终端输出:节点打印“规划成功”和“运动执行成功”即表示任务完成。
- 可视化观察:在RViz中观察机器人从初始位姿平滑运动到目标关节位置,且无碰撞。
- 状态确认:执行完成后,可通过以下命令查看当前关节角度是否与目标一致:
ros2 topic echo /joint_states --once
对比输出的关节位置与设定的joint_goal,误差应在0.01弧度以内。
常见问题
- 规划失败:检查目标关节值是否在关节限位内,或增大
set_num_planning_attempts。 - 找不到MoveGroup:确认机器人描述和MoveIt2配置已正确加载,且
planning_group名称与SRDF中定义一致。 - 执行中断:确保没有其他节点抢占控制权,且机器人处于非奇异位姿。