1. 课程导入
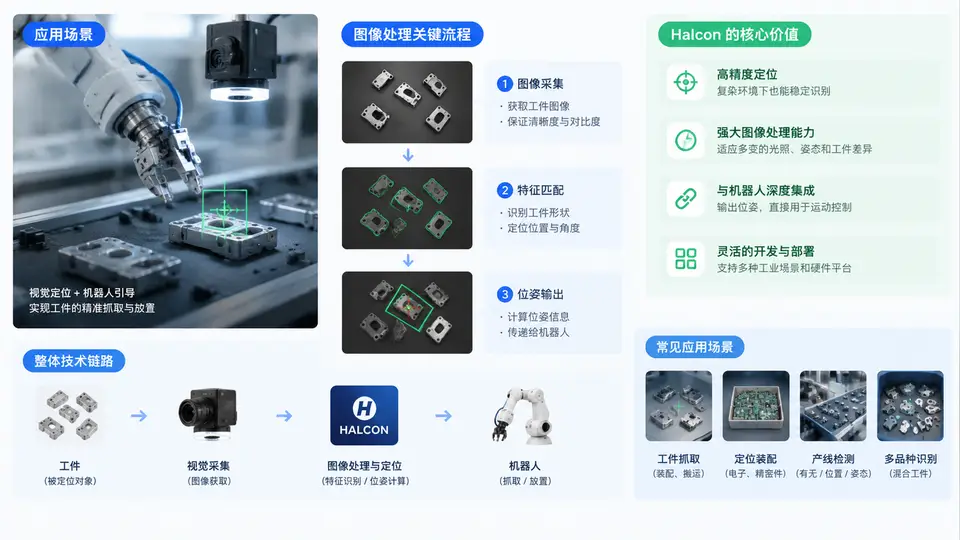
欢迎进入《Halcon视觉引导机器人定位项目资料》课程。本章作为整个课程体系的起点,将帮助你建立对视觉引导机器人定位项目的全局认知。我们不会直接进入代码或算子细节,而是先回答三个根本性问题:为什么要用视觉引导机器人?Halcon在其中扮演什么角色?以及你将通过这门课程获得哪些可迁移的能力?理解这些问题,将决定你在后续29个章节中吸收知识的深度与效率。
1.1 学习目标:从“会调用算子”到“能交付项目”
本课程不是简单的Halcon算子手册,而是一套面向工业落地的方法论。完成全部章节学习后,你将具备以下核心能力:
- 需求分析与方案选型能力:能够根据机器人应用场景(上下料、装配、分拣、码垛等)确定视觉系统的硬件选型(相机分辨率、镜头焦距、光源类型)与软件架构。
- 标定与坐标变换能力:熟练掌握手眼标定(Eye-in-Hand / Eye-to-Hand)的数学原理与Halcon实现,能够将像素坐标精确映射到机器人基坐标系,并理解标定误差的来源与抑制方法。
- 定位算法工程化能力:能够针对不同工件特征(轮廓、孔位、二维码、表面纹理)选择合适的定位策略,包括基于形状匹配、基于Blob分析、基于点云或基于混合特征的方法,并完成参数调优。
- 异常处理与鲁棒性设计能力:能够处理光照变化、遮挡、反光、多目标重叠等工业现场常见干扰,设计出具备容错机制的视觉引导程序。
- 项目交付与调试能力:掌握Halcon与机器人通信(TCP/IP、Socket、Profinet等)的接口开发,能够独立完成从相机触发到机器人抓取的全流程联调。
课程结构说明:本课程共30章,按“基础-核心-进阶-实战”四个阶段递进。第1-5章为视觉引导基础(成像原理、标定基础);第6-15章为Halcon核心定位技术(Blob、匹配、测量);第16-22章为机器人通信与坐标变换;第23-28章为典型场景实战(3D引导、移动抓取、高速分拣);第29-30章为系统集成与项目复盘。每章均包含原理讲解、代码示例、常见误区与课后练习。
1.2 Halcon在机器人视觉引导中的核心价值
在工业机器人领域,视觉引导并非新鲜概念,但Halcon之所以成为事实上的行业标准,源于其在精度、速度、稳定性三个维度上的突出表现。我们可以通过一个对比表格来理解其核心价值:
| 对比维度 | 传统示教/固定夹具 | 开源视觉库(如OpenCV) | Halcon视觉引导 |
|---|---|---|---|
| 定位精度 | 依赖机械重复精度,通常±0.5mm以上 | 亚像素级,但需自行实现大量算法 | 亚像素级(可达±0.02mm),内置高精度边缘提取与匹配算法 |
| 开发效率 | 无需视觉开发,但换型困难 | 需从底层实现特征提取、匹配、标定,周期长 | 提供超过3500个算子,图形化开发环境HDevelop,快速原型验证 |
| 复杂场景适应性 | 无法应对工件位置随机变化 | 对遮挡、光照变化、噪声敏感,需大量调参 | 内置多种鲁棒匹配算法(形状、相关性、描述子),支持3D定位 |
| 工业部署稳定性 | 稳定但柔性差 | 跨平台性一般,缺乏工业级错误处理机制 | 支持Windows/Linux,提供运行时License,支持多线程与GPU加速 |
从上述对比可以看出,Halcon的核心价值在于将复杂的机器视觉算法封装为可直接调用的工业级算子,同时保留了底层参数调整的灵活性。对于机器人引导场景,Halcon提供了专门针对手眼标定的算子集(如calibrate_hand_eye)、针对工件定位的find_shape_model系列,以及针对3D引导的read_object_model_3d等,这些工具链能够显著降低项目风险。
1.3 典型应用场景与项目流程
视觉引导机器人定位的应用场景极为广泛,但我们可以将其归纳为三大类典型模式:
- 抓取引导(Pick & Place):机器人从传送带、料盘或料箱中抓取工件,放置到指定位置。核心需求是快速、准确地获取工件在机器人坐标系下的位姿(X, Y, Z, Rx, Ry, Rz)。
- 装配引导(Assembly Guidance):机器人将零件插入或对准另一部件,如发动机活塞装配、PCB插件。核心需求是极高的重复定位精度(通常要求±0.05mm以内),且需要实时反馈修正。
- 轨迹引导(Path Guidance):机器人沿工件轮廓进行涂胶、焊接、切割等作业。核心需求是连续获取工件边缘或焊缝的三维坐标,并实时生成机器人运动轨迹。
无论哪种场景,其项目开发流程都遵循一个标准化的六阶段方法论。下图展示了视觉引导机器人定位项目的完整数据流与开发流程:
上图清晰地展示了视觉引导系统的两条核心数据流:标定数据流(下方左侧)和实时定位数据流(下方右侧)。标定数据流在项目初始化阶段执行一次,产生相机内参与手眼矩阵;实时定位数据流则在每个机器人工作循环中执行,最终输出机器人可直接使用的位姿数据。两条数据流在系统集成阶段汇合,形成完整的视觉引导闭环。
1.4 典型案例:3C装配中的视觉引导螺丝锁付
为了让你更直观地理解上述概念,我们来看一个典型的3C行业案例——手机中框螺丝锁付机器人。该工位要求机器人在3秒内完成4颗M1.6螺丝的锁付,位置精度要求±0.05mm,且来料位置存在±2mm的随机偏差。
项目采用Eye-in-Hand构型(相机安装在机器人法兰盘上),Halcon视觉系统的工作流程如下:
* HDevelop伪代码示意(第1章仅作概念展示,后续章节详解)
* 1. 初始化:读取标定结果
read_cam_par (CameraParam, 'camera_param.dat')
read_pose (HandEyePose, 'hand_eye_pose.dat')

* 2. 机器人移动到拍照位,触发相机采集
grab_image (Image, AcqHandle)

* 3. 定位螺丝孔(使用形状匹配)
create_shape_model (ModelID, ...)
find_shape_model (Image, ModelID, AngleStart, AngleExtent, MinScore, NumMatches, Row, Column, Angle, Score)

* 4. 坐标变换:像素坐标 -> 机器人基坐标
vector_to_pose (Row, Column, Angle, CameraParam, HandEyePose, RobotPose)

* 5. 通过Socket发送位姿给机器人控制器
open_socket_connect (SocketHandle, '192.168.1.10', 5000, 'protocol', 'TCP')
send_pose (SocketHandle, RobotPose)在这个案例中,Halcon的价值体现在:形状匹配算法能够在±2mm的随机偏移和轻微光照变化下稳定找到4个螺丝孔;手眼标定确保了像素坐标到机器人坐标的精确转换;Socket通信实现了与机器人控制器的无缝对接。整个视觉处理耗时约80ms,完全满足3秒节拍要求。
学习建议:在开始第2章之前,建议你先在自己的电脑上安装好Halcon开发环境(至少19.11版本),并准备一个USB相机或使用Halcon自带的示例图像。本课程所有案例均基于Halcon 20.11版本测试通过,但大部分代码在19.11及以上版本均可运行。
1.5 常见误区与项目复盘
根据我们多年项目交付经验,初学者在视觉引导机器人项目中容易陷入以下几个误区,需要在一开始就建立正确的认知:
误区一:忽视标定精度的重要性。很多初学者急于编写定位算法,却忽略了手眼标定环节。实际上,在视觉引导系统中,标定误差是系统误差的主要来源。一个典型的手眼标定流程需要采集15-20组不同姿态的标定板图像,且标定板的姿态变化应覆盖机器人的实际工作空间。如果标定板姿态过于单一,会导致标定矩阵病态,即使视觉定位再准,最终机器人抓取位置也会偏移。
误区二:将Halcon当作万能工具,忽略光学环境。Halcon算法再强大,也无法从一张过曝或严重反光的图像中提取有效信息。在项目启动阶段,务必投入时间进行光源选型和打光测试。对于金属反光工件,建议使用低角度环形光或同轴光;对于透明或半透明工件,则需考虑背光照明。记住一个原则:好的图像是成功的一半。
误区三:坐标变换理解混乱。视觉引导涉及像素坐标系、相机坐标系、机器人工具坐标系、机器人基坐标系等多个坐标系。初学者经常混淆pose_to_hom_mat3d、affine_trans_point_3d等算子的使用场景。建议在学习第6章之前,先复习一下机器人学中的齐次变换矩阵知识,并画清楚坐标系关系图。
最后,我们复盘一个真实项目中的教训:某汽车零部件生产线,视觉引导机器人抓取涡轮增压器壳体,项目在实验室调试时精度达标,但上线后频繁出现抓偏。排查后发现,原因是生产现场的环境光(来自天窗的自然光)导致图像对比度波动。最终解决方案是增加遮光罩并改用偏振光源,同时将Halcon的匹配参数MinScore从0.7降低到0.5,并启用了Greediness参数的多级搜索策略。这个案例告诉我们,视觉引导系统的鲁棒性设计必须从硬件和软件两个维度同时入手。