4. 多尺度检测概念
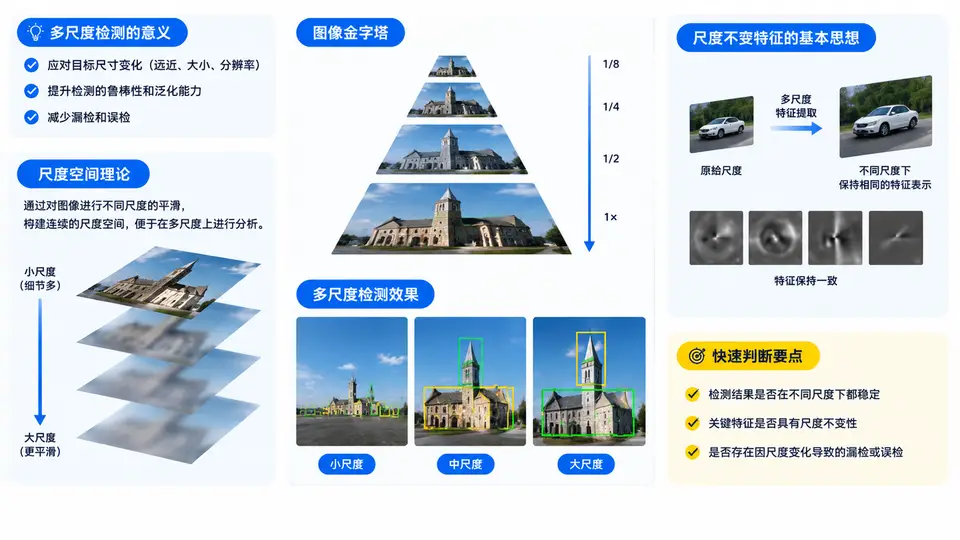
在机器视觉与图像处理的实际工程中,一个被反复验证的朴素事实是:物体在图像中的表现与其成像尺度强相关。同一枚芯片引脚,在 500 万像素相机下占据 200 个像素宽度,在 30 万像素相机下可能仅占 20 个像素;同一道印刷电路板划痕,在 10 倍镜头下呈现为粗大沟壑,在 2 倍镜头下则可能退化为一条细线。Halcon 开发者若仅针对单一分辨率设计检测逻辑,往往会在产线切换相机、调整工作距离或更换镜头后遭遇批量误判。这正是多尺度检测概念存在的根本原因——它试图让算法对“尺度”这一变量具备鲁棒性。
4.1 多尺度检测的意义:从“单点适配”到“连续覆盖”
多尺度检测的核心意义可以概括为三个层面:特征的可观测性、检测的稳定性以及计算资源的可控性。
首先,图像中的真实物理特征(如边缘、角点、纹理周期)只有在特定尺度范围内才具有稳定的视觉表现。一个直径为 0.1mm 的微小凹坑,在 1:1 像素映射下可能仅表现为 2×2 像素的灰度扰动,此时任何边缘检测算子都会将其视为噪声;而将其放大到 10×10 像素后,凹坑的环形边缘结构才变得可辨识。多尺度检测通过构建连续的尺度空间,确保无论目标实际尺寸如何,总存在一个尺度层级使特征“显形”。
其次,工业现场存在大量尺度不确定场景:工件因来料公差导致尺寸波动 ±5%,传送带震动引起物距变化,或者同一视觉系统需要兼容多种型号产品。若检测算法固定在某一个尺度,则上述波动会直接转化为特征响应的衰减。多尺度检测通过在不同尺度上并行或级联搜索,将尺度变化从“误差源”转化为“搜索维度”,从而显著提升检测的重复性与鲁棒性。
最后,多尺度检测并非简单地将图像放大或缩小多次后重复处理。它提供了一种由粗到精(Coarse-to-Fine)的搜索策略:先在低分辨率层快速定位候选区域,再在高分辨率层精确验证。这种策略在 Halcon 的 find_scaled_shape_model 等算子中体现为“金字塔层数”参数——层数越多,初始搜索的像素访问量越小,但需要权衡定位精度与匹配耗时。
4.2 尺度空间理论:高斯卷积与金字塔的数学基础
尺度空间理论由 Witkin 与 Koenderink 在 1980 年代奠定,其核心思想是:将原始图像嵌入一个以尺度参数为连续变量的函数族中。对于二维图像 I(x, y),其线性尺度空间表示为:
L(x, y, σ) = G(x, y, σ) * I(x, y)

其中 G(x, y, σ) = (1 / (2πσ²)) · exp(-(x² + y²) / (2σ²))
这里 σ 称为尺度参数,G 为高斯核。随着 σ 增大,图像中的高频细节(小尺度结构)被逐步平滑,而大尺度轮廓得以保留。该过程满足三个关键性质:
- 线性与平移不变性:对图像先平移后卷积,等价于先卷积后平移,保证特征位置不因尺度变化而漂移。
- 半群结构:对尺度
σ1的高斯核再施加尺度σ2的高斯核,等价于直接使用尺度√(σ1² + σ2²)的高斯核,这使得尺度空间可以递推构建。 - 非增局部极值:在尺度增加过程中,不会产生新的局部极值点,这保证了特征点(如 blob、角点)的“生命跨度”可被追踪。
在实际工程中,直接对每个像素计算连续尺度空间是不现实的。Halcon 与主流视觉库均采用图像金字塔作为尺度空间的离散近似。金字塔的每一层通过对上一层图像进行高斯低通滤波并隔行隔列降采样获得,形成分辨率逐层减半的层级结构。Halcon 中 gen_gauss_pyramid 算子允许生成任意层数的金字塔,其默认采用 5×5 高斯核,降采样因子为 2。
需要特别指出的是,高斯金字塔与拉普拉斯金字塔(DoG)的差异。高斯金字塔仅保留平滑后的图像,而拉普拉斯金字塔存储相邻层之间的差分信息,后者常用于特征点检测(如 SIFT 中的 DoG 近似)。在 Halcon 的模板匹配中,create_shape_model 内部自动构建多分辨率模板,其金字塔层数由 NumLevels 参数控制,每一层模板的轮廓点数量随分辨率降低而减少,但轮廓的几何拓扑关系保持不变。
4.3 尺度不变特征的基本思想:检测、描述与匹配的尺度协同
尺度不变特征(Scale-Invariant Feature)的基本思想可以拆解为三个紧密耦合的环节:尺度空间极值检测、特征点主方向分配以及尺度自适应描述。以经典的 SIFT 算法为例,其流程如下:
- 尺度空间极值检测:构建高斯差分金字塔(DoG),在三维空间(x, y, σ)中寻找局部极值点。每个候选点需与其同尺度的 8 邻域以及上下相邻尺度的 18 个邻域共 26 个点比较,确保该点在尺度维度上也是极值。
- 关键点精确定位:对候选点进行三维二次函数拟合,剔除低对比度点与边缘响应点(通过 Hessian 矩阵主曲率比值判断)。
- 方向分配:以特征点为中心,在对应尺度的高斯图像上统计邻域像素梯度方向直方图,峰值方向作为该特征点的主方向。这使得描述子具有旋转不变性。
- 尺度自适应描述:将邻域旋转至主方向,并按照特征点所在尺度
σ确定描述子采样窗口大小。例如,SIFT 描述子采用 4×4 网格,每个网格内统计 8 方向梯度直方图,形成 128 维向量。
在 Halcon 的工程语境中,上述思想被封装为更易用的算子族。例如 points_foerstner 用于提取角点,descriptor_match 系列算子则实现了基于灰度互相关或描述子的匹配。但无论底层算法如何变化,其核心逻辑始终遵循“尺度选择—方向归一—描述生成”的范式。Halcon 的 find_scaled_shape_model 更进一步,允许模板在匹配时进行连续尺度缩放(而非仅依赖金字塔离散层),通过最小二乘迭代优化缩放因子,从而获得亚像素级尺度估计精度。
工程提示:在 Halcon 中启用多尺度匹配时,NumLevels 参数并非越大越好。层数过多会导致顶层模板过于模糊,丢失关键轮廓信息;层数过少则无法发挥粗定位加速优势。建议根据模板最小尺寸设定:若模板最小边为 40 像素,则金字塔层数不宜超过 4 层(40 → 20 → 10 → 5)。
4.4 方法流程:Halcon 中实现多尺度检测的典型步骤
在 Halcon 中实施多尺度检测,通常遵循以下流程。以基于形状的模板匹配为例,其核心步骤可归纳为:
| 阶段 | 关键算子 | 参数要点 | 输出 |
|---|---|---|---|
| 模板图像预处理 | reduce_domain, crop_domain |
确保 ROI 包含完整特征,背景尽量干净 | 模板 ROI 图像 |
| 金字塔模板创建 | create_shape_model |
NumLevels=4, AngleStart=-30, AngleExtent=60, MinContrast=10 |
模板句柄 ModelID |
| 尺度范围设定 | create_scaled_shape_model |
ScaleMin=0.8, ScaleMax=1.2, ScaleStep=0.01 |
可缩放模板句柄 |
| 搜索图像金字塔构建 | gen_gauss_pyramid |
Mode='constant', 层数与模板一致 | 金字塔图像序列 |
| 多尺度匹配 | find_scaled_shape_model |
MinScore=0.5, Greediness=0.7, MaxOverlap=0.5 |
匹配位置、角度、缩放因子、得分 |
| 结果验证与输出 | get_shape_model_contours, vector_angle_to_rigid |
将匹配位姿映射到原图坐标系 | 检测框、位姿数据 |
一个典型的调用片段如下:
* 创建可缩放形状模板
create_scaled_shape_model (ModelImage, 'auto', -30, 60, 'auto', 0.8, 1.2, 'auto', 'none', 'ignore_local_polarity', 10, ModelID)

* 在搜索图像中查找目标,允许尺度变化
find_scaled_shape_model (SearchImage, ModelID, -30, 60, 0.6, 1.4, 0.5, 1, 0.5, 'least_squares', 0, 0.8, Row, Column, Angle, Scale, Score)

* 将模板轮廓变换到匹配位姿
get_shape_model_contours (ModelContours, ModelID, 1)
hom_mat2d_identity (HomMat2DIdentity)
hom_mat2d_translate (HomMat2DIdentity, Row, Column, HomMat2DTranslate)
hom_mat2d_rotate (HomMat2DTranslate, Angle, Row, Column, HomMat2DRotate)
hom_mat2d_scale (HomMat2DRotate, Scale, Scale, Row, Column, HomMat2DScale)
affine_trans_contour_xld (ModelContours, TransContours, HomMat2DScale)上述流程中,ScaleMin 与 ScaleMax 定义了允许的尺度搜索范围,ScaleStep 控制搜索粒度。Halcon 内部会在金字塔顶层进行粗尺度搜索,然后逐层向下细化,最终在原始分辨率层进行亚像素精确定位。
4.5 案例场景:PCB 焊盘缺陷检测中的尺度适配
考虑一个典型的 PCB 裸板检测场景:相机分辨率为 1200 万像素,视野覆盖 50mm×40mm,像素当量约为 12μm/pixel。待检测的焊盘最小宽度为 0.3mm(对应 25 像素),而最大焊盘宽度为 2.5mm(对应 208 像素)。若使用固定尺度模板,则小焊盘在模板匹配时得分偏低,大焊盘则可能因轮廓点过于密集而引入冗余计算。
采用多尺度方案后,我们创建 ScaleMin=0.6、ScaleMax=1.8 的可缩放模板。在金字塔第 3 层(分辨率降为 1/8),小焊盘仅占约 3 像素,但大焊盘占约 26 像素,两者均能被粗定位捕获。随后在原始分辨率层,算法对每个候选位置进行精确的尺度迭代优化,最终输出每个焊盘的实际缩放因子。该缩放因子可直接换算为焊盘的实际物理宽度,从而同时完成定位与尺寸测量双重任务。
该案例中,多尺度检测不仅解决了尺度差异问题,还通过尺度因子提供了额外的物理量信息,这是单尺度方法无法实现的。
4.6 误区与复盘:多尺度检测的常见陷阱
误区一:金字塔层数越多,检测越准
事实:金字塔层数过多会导致顶层图像严重模糊,模板轮廓点数量急剧减少,可能丢失关键几何约束。例如,一个 20×20 像素的模板,在 4 层金字塔顶层仅剩约 2×2 像素,此时模板已无法表达有效形状。建议层数不超过 log2(模板最小边/5)。
误区二:尺度范围设置过大
事实:ScaleMin=0.5 到 ScaleMax=2.0 看似覆盖了 4 倍尺度变化,但过大的范围会迫使算法在金字塔顶层搜索时产生大量误匹配候选点,导致 Greediness 参数必须调低,反而增加计算时间。建议根据实际物理公差设定范围,例如 ±10% 的尺寸波动对应 ScaleMin=0.9、ScaleMax=1.1。
误区三:忽略尺度与旋转的耦合
事实:当目标同时存在旋转与缩放时,Halcon 的 find_scaled_shape_model 在角度与尺度两个维度上进行联合搜索。若角度范围过大(如 ±180°),则尺度搜索步长会被迫增大以保证实时性,可能导致尺度估计精度下降。建议将角度范围限制在合理区间,或使用 find_aniso_shape_model 处理各向异性缩放。
复盘建议:在项目调试阶段,应首先固定尺度范围(ScaleMin=ScaleMax=1.0)验证模板质量,再逐步放宽尺度范围。每次放宽后,观察 Score 分布直方图——若大量匹配点得分低于 0.6,说明尺度范围已超出模板的有效表达区间,应回退参数。
多尺度检测并非银弹,它是对“尺度不确定性”的系统性工程回应。理解其数学基础与 Halcon 实现细节,有助于开发者在面对真实产线波动时,做出有理有据的参数决策,而非盲目堆叠金字塔层数或扩大搜索范围。