4. 精密ADC基准电压噪声对有效位数的影响验证
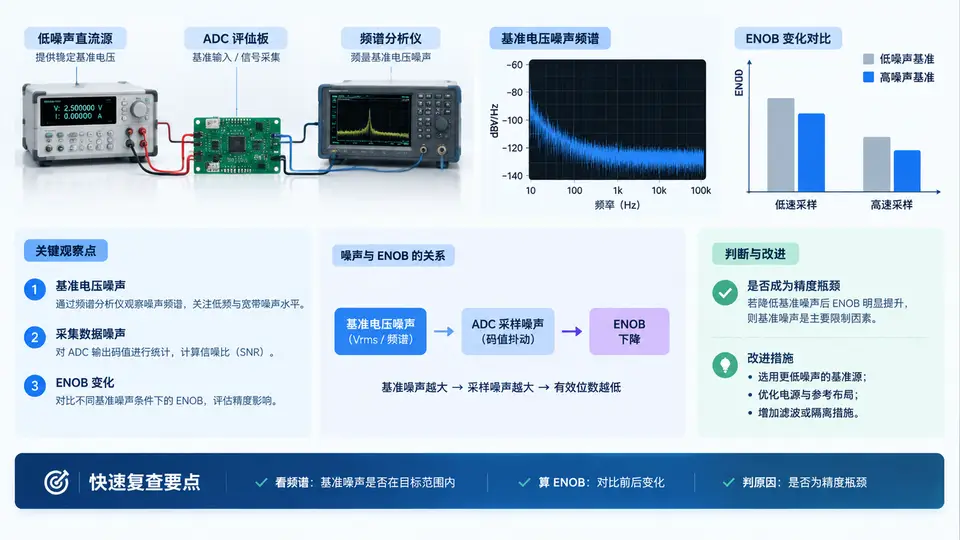
基准噪声如何吃掉有效位数
ADC 的量化输出本质上是把输入电压与基准电压做比值:Code ≈ Vin / VREF × 2^N。当 VREF 自身带有噪声时,这个比值会随基准抖动而波动,等效于在输入上叠加了一个与基准噪声成正比的误差项。基准噪声对输出的贡献可近似写成:
Vout_noise ≈ (Vin / VREF) × VREF_noise
也就是说,基准噪声被"按比例放大"到输出端,比例系数就是当前输入相对满量程的位置。满量程附近时,基准噪声几乎 1:1 传递到输出。ENOB 与总噪声的关系为:
ENOB = (SNR_dB − 1.76) / 6.02
因此只要测出基准噪声引起的输出噪声增量,就能反推 ENOB 的下降量,判断基准是否已成为精度瓶颈。
测量与验证步骤
- 基准噪声直接测量:将频谱分析仪置于低噪声模式,输入耦合设为 AC,测量 VREF 引脚在 0.1 Hz–10 Hz 及 10 Hz–100 kHz 两个带宽内的 RMS 噪声。记录 e_n 值。
- ADC 输出噪声采集:输入端接低噪声直流源(如 2.500 V),以固定数据速率采集至少 4096 个样本。分别记录使用"理想基准"(外部超低噪声基准)和"待测基准"两组数据。
- 计算输出 RMS 噪声:对每组数据去均值后计算标准差 σ。输出噪声增量 Δσ = σ_待测 − σ_理想。
- 反推 ENOB 变化:由 SNR = 20·log10(Vin / σ) 计算两种条件下的 SNR,再代入 ENOB 公式得到 ΔENOB。
- 判断瓶颈:若 ΔENOB ≥ 0.5 bit,说明基准噪声已显著影响精度,需改进;若 ΔENOB < 0.2 bit,则基准不是当前瓶颈。
示例计算:Vin = 2.500 V,理想基准下 σ₁ = 3.2 µVrms,待测基准下 σ₂ = 8.5 µVrms。
SNR₁ = 20·log10(2.5 / 3.2e-6) ≈ 117.8 dB → ENOB₁ ≈ 19.3 bit
SNR₂ = 20·log10(2.5 / 8.5e-6) ≈ 109.3 dB → ENOB₂ ≈ 17.9 bit
ΔENOB ≈ 1.4 bit,基准噪声已成为精度瓶颈。
SNR₁ = 20·log10(2.5 / 3.2e-6) ≈ 117.8 dB → ENOB₁ ≈ 19.3 bit
SNR₂ = 20·log10(2.5 / 8.5e-6) ≈ 109.3 dB → ENOB₂ ≈ 17.9 bit
ΔENOB ≈ 1.4 bit,基准噪声已成为精度瓶颈。
改进措施
- 更换低噪声基准:选择 0.1–10 Hz 噪声低于 1 µVpp 的基准芯片,如 ADR4525、LTZ1000 等。
- 基准输出滤波:在 VREF 引脚就近加 RC 低通(如 10 Ω + 10 µF),截止频率约 1.6 kHz,抑制高频噪声。
- 基准缓冲:若 ADC 基准输入电流较大,加低噪声运放缓冲,避免基准源负载调制引入噪声。
- 布局优化:基准走线远离数字信号和开关电源,采用星形接地,减少耦合噪声。
验证改进效果时,重复上述测量步骤,对比改进前后的 ΔENOB。若 ΔENOB 降至 0.2 bit 以下,说明基准噪声已不再是主要瓶颈,可转向排查其他噪声源(如 ADC 自身噪声、驱动电路噪声等)。