4. 原动机调速器模型接入与负荷阶跃频率响应仿真
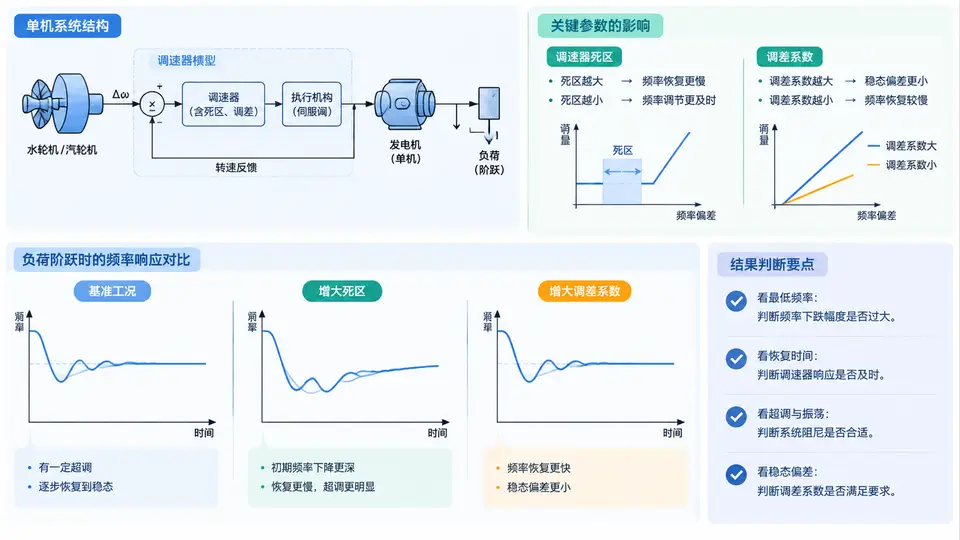
调速器接入单机系统的仿真结构
本例在单机系统中接入原动机调速器模型,通过负荷阶跃扰动观察频率动态。调速器由转速测量、死区、调差(下垂)环节、伺服执行与限幅组成,其输出机械功率 Pm 送入发电机转子运动方程,与电磁功率 Pe 之差决定转速变化。频率偏差 Δf 经调差系数 R 反馈到调速器,形成闭环。
调速器模型与参数设置
水轮机调速器采用经典传递函数结构:转速偏差经死区后,通过暂态下垂补偿环节 (1 + sT_R)/(1 + sT_G) 和伺服时间常数 T_s 输出导叶开度,再经水锤效应 (1 − sT_w)/(1 + 0.5sT_w) 得到机械功率。汽轮机调速器则用再热器时间常数 T_RH 和高压缸功率比 F_HP 描述。本例以水轮机为例,参数如下:
| 参数 | 符号 | 取值 | 说明 |
|---|---|---|---|
| 调差系数 | R | 0.05 | 5% 下垂,频率偏差 5% 对应功率满调 |
| 死区 | ε | ±0.03 Hz | 小于死区的频率偏差不动作 |
| 伺服时间常数 | T_s | 0.2 s | 导叶执行机构响应速度 |
| 水锤时间常数 | T_w | 1.0 s | 引水管道水流惯性 |
| 惯性时间常数 | H | 5.0 s | 发电机转子惯性 |
| 阻尼系数 | D | 2.0 | 系统等效阻尼 |
负荷阶跃仿真与频率响应
在 t = 1.0 s 时施加 ΔP_L = 0.1 p.u. 的负荷阶跃(即电磁功率增加 0.1 p.u.)。初始机械功率 Pm0 = 0.8 p.u.,初始频率 f0 = 50 Hz。仿真步长 0.001 s,总时长 20 s。核心仿真循环如下:
import numpy as np

# 参数
R = 0.05; eps = 0.03; Ts = 0.2; Tw = 1.0
H = 5.0; D = 2.0; f0 = 50.0
Pm0 = 0.8; dPL = 0.1; t_step = 1.0

dt = 0.001; T_end = 20.0
N = int(T_end / dt)
t = np.arange(N) * dt

# 状态变量
omega = 1.0          # 标幺转速
Pm = Pm0             # 机械功率
y = 0.0              # 伺服输出(导叶开度)
Pm_hist = np.zeros(N)
f_hist = np.zeros(N)

for k in range(N):
    # 频率偏差
    df = (omega - 1.0) * f0
    # 死区
    if abs(df) < eps:
        df_eff = 0.0
    else:
        df_eff = df - np.sign(df) * eps
    # 调差 + 伺服
    u = -df_eff / (R * f0)          # 调差环节输出
    y = y + dt / Ts * (u - y)       # 伺服一阶惯性
    # 水锤效应(简化)
    Pm = Pm0 + y * (1 - 0.5 * Tw / (Tw + dt))
    # 负荷阶跃
    Pe = Pm0 + (dPL if t[k] >= t_step else 0.0)
    # 转子运动
    domega = (Pm - Pe - D * (omega - 1.0)) / (2 * H)
    omega += domega * dt
    Pm_hist[k] = Pm
    f_hist[k] = omega * f0

# 稳态频率偏差
f_ss = f_hist[-1]
print(f"稳态频率: {f_ss:.4f} Hz, 偏差: {f_ss - f0:.4f} Hz")预期结果(示例计算):负荷增加 0.1 p.u. 后,频率先下降,调速器动作后回升。由于调差系数 R = 0.05,稳态频率偏差约为 Δf_ss ≈ −R × ΔP_L × f0 = −0.05 × 0.1 × 50 = −0.25 Hz,即稳态频率约 49.75 Hz。死区 ε = ±0.03 Hz 会使初始阶段调速器不动作,频率最低点略低于无死区情况。
死区与调差系数的影响分析
为对比参数影响,分别设置三组参数进行仿真:
- 组A(基准):R = 0.05,ε = 0.03 Hz
- 组B(小调差):R = 0.02,ε = 0.03 Hz,稳态频率偏差更小,但调节过程更剧烈
- 组C(大死区):R = 0.05,ε = 0.10 Hz,死区增大导致调速器延迟动作,频率最低点更低
观察频率曲线可得到以下判读依据:
| 对比项 | 组A | 组B | 组C |
|---|---|---|---|
| 稳态频率偏差 | −0.25 Hz | −0.10 Hz | −0.25 Hz |
| 频率最低点 | 约 49.62 Hz | 约 49.70 Hz | 约 49.55 Hz |
| 恢复时间(±0.05 Hz) | 约 6 s | 约 4 s | 约 8 s |
判读要点:调差系数 R 决定稳态频率偏差,R 越小稳态偏差越小,但过小会导致调速器增益过大、系统阻尼不足甚至振荡。死区 ε 影响调速器动作门槛,死区越大,频率最低点越低、恢复越慢,但可避免频繁调节。实际整定需在频率质量和调节平稳性之间折中。
仿真验证与结果检查
运行上述代码后,检查以下关键点:
- 频率初始值应为 50 Hz,负荷阶跃前保持稳定。
- 负荷阶跃后频率下降,调速器动作后频率回升并趋于稳态。
- 稳态频率偏差应接近
−R × ΔP_L × f0,验证调差系数作用。 - 若死区设为 0,频率最低点应略高于有死区情况,恢复更快。
- 若 R 设为 0(无调差),稳态频率应恢复至 50 Hz,但实际系统不允许 R = 0,否则多机并联无法分配功率。
通过对比不同 R 和 ε 下的频率曲线,可直观理解调速器参数对频率恢复过程的影响,为实际机组调速器整定提供依据。