1. UWB定位系统需求分析与场景建模
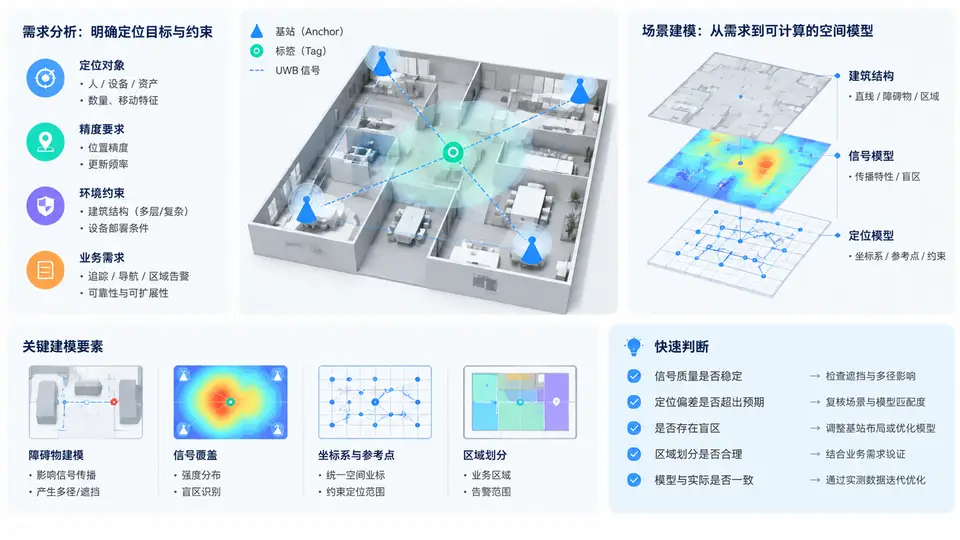
从业务需求到可计算模型:UWB定位场景建模四要素
UWB定位系统的精度、成本和部署难度,在项目启动前就已被场景参数锁定。需求分析的核心不是罗列功能,而是把业务语言翻译成可计算的工程约束。本节以“汽车总装车间物料车定位”为教学示例,完成从需求到场景模型的映射。
场景建模的四个输入维度
任何UWB定位场景都可以用四个维度描述:空间维度(覆盖范围、层高、遮挡物)、目标维度(标签数量、运动速度、安装方式)、精度维度(定位误差、刷新率、可用性)、环境维度(金属反射、多径强度、电磁干扰)。这四个维度共同决定后续的信道模型选择、基站布点和发射功率配置。
教学示例:汽车总装车间场景参数表
以下参数表可直接作为项目启动时的需求确认清单。表中数值为教学示例,实际项目需根据现场勘测调整。
| 维度 | 参数项 | 示例值 | 对系统的影响 |
|---|---|---|---|
| 空间 | 覆盖面积 | 80 m × 40 m | 决定基站数量与布点拓扑 |
| 层高 | 8 m | 影响基站安装高度与俯仰角 | |
| 遮挡物 | 金属货架、行车轨道 | 引入NLOS误差,需多径抑制 | |
| 目标 | 标签数量 | 30 台物料车 | 决定多址方式与信道容量 |
| 运动速度 | ≤ 1.5 m/s | 影响刷新率与滤波算法选择 | |
| 安装方式 | 车体顶部,离地 1.2 m | 影响天线极化与高度补偿 | |
| 精度 | 定位误差 | ≤ 30 cm (95%) | 决定测距精度与基站几何布局 |
| 刷新率 | ≥ 10 Hz | 影响测距周期与标签功耗 | |
| 可用性 | ≥ 99% | 要求基站冗余与故障切换 | |
| 环境 | 多径强度 | 强(金属反射) | 选择CM3或CM4信道模型 |
| 电磁干扰 | 变频器、WiFi | 需频谱规划与滤波 |
从需求到参数的推导逻辑
以“定位误差 ≤ 30 cm”为例,推导过程如下:
- 误差分配:总误差预算 30 cm,其中测距误差占 10 cm,几何精度因子(GDOP)放大系数取 2.0,则单次测距标准差需 ≤ 5 cm。
- 测距精度反推:UWB测距标准差与信噪比和带宽相关。在CM3信道下,500 MHz带宽、前导码128符号时,典型测距标准差约 3–5 cm,满足要求。
- 基站间距约束:为保证GDOP ≤ 2.0,基站间距不宜超过覆盖高度的 3 倍。层高 8 m,则间距 ≤ 24 m,取 25 m 为上限。
- 刷新率验证:30个标签、10 Hz刷新率,若采用TWR,每秒需 300 次测距。每次测距约 2 ms,总占用 0.6 s,信道利用率 60%,可行但需优化调度。
场景建模检查清单:在进入信道仿真前,确认以下五项已明确——①覆盖区域三维尺寸;②标签数量与运动特性;③精度指标及置信区间;④现场主要反射面材质与位置;⑤可用频段与干扰源。缺少任一项,后续仿真结果将无法与真实场景对齐。
常见需求陷阱
- 精度指标未注明置信区间:“30 cm”是95%还是99%?两者对应的测距精度要求相差近一倍。
- 忽略标签安装高度:标签离地1.2 m与2.5 m,多径环境差异显著,直接影响信道模型选择。
- 刷新率与标签数量独立提要求:两者共同决定信道容量,必须联合验证。
- 未定义可用性口径:99%是按时间统计还是按定位次数统计?故障恢复时间是否计入?