1. ToF模组原理图设计入门
任务说明
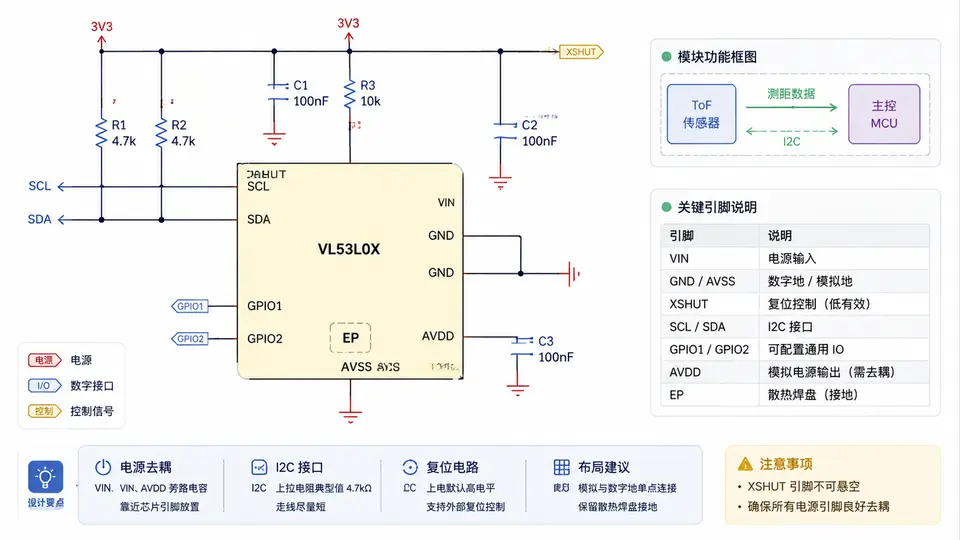
设计一个基于VL53L0X的ToF测距模组原理图,包含电源电路、I2C接口和复位电路。模组通过I2C总线与主控通信,供电电压为3.3V,VL53L0X的I2C地址可通过XSHUT引脚控制。
原理图设计
VL53L0X是ST公司生产的飞行时间(ToF)激光测距传感器,采用SPAD阵列,测量范围30~2000mm。模组原理图包含以下功能模块:
- 电源电路:3.3V输入,经去耦电容滤波后为VL53L0X的AVDD、IOVDD供电,VL53L0X内部集成LDO,无需外部稳压器。
- I2C接口:SDA、SCL引脚通过上拉电阻连接至3.3V,支持100kHz/400kHz通信速率。
- 复位电路:XSHUT引脚作为硬件复位/使能引脚,低电平复位,高电平正常工作,同时可用于I2C地址配置。
电路连接
VL53L0X采用QFN-12封装(2.4mm×2.4mm),引脚定义与连接如下表所示:
| 引脚号 | 引脚名 | 连接目标 | 说明 |
|---|---|---|---|
| 1 | AVDD | 3.3V | 模拟电源,需1μF+100nF去耦 |
| 2 | GND | GND | 地 |
| 3 | SDA | I2C数据线 | 需4.7kΩ上拉至3.3V |
| 4 | SCL | I2C时钟线 | 需4.7kΩ上拉至3.3V |
| 5 | XSHUT | GPIO控制 | 低电平复位,高电平工作 |
| 6 | GPIO1 | 中断输出 | 可配置为测距完成中断 |
| 7 | IOVDD | 3.3V | I/O电源,与AVDD同源 |
| 8 | GND | GND | 地(散热焊盘) |
关键设计要点
- 去耦电容应尽量靠近VL53L0X电源引脚放置,AVDD与IOVDD各放置1μF+100nF电容。
- I2C上拉电阻选择4.7kΩ(标准模式)或2.2kΩ(快速模式),根据总线电容调整。
- XSHUT引脚内部无上拉,需外部上拉至3.3V或由MCU推挽驱动,确保上电时默认高电平使能。
- GPIO1为开漏输出,需外接10kΩ上拉电阻,用于测距完成中断信号。
- VL53L0X默认I2C地址为0x52(7位地址0x29),通过XSHUT时序可修改地址。
原理图连接关系
PCB布局建议
- VL53L0X的光学窗口区域(激光发射与接收)在PCB上需开窗,禁止覆铜或走线遮挡。
- 传感器应远离发热元件(如LDO、功率电阻),避免温度漂移影响测距精度。
- I2C走线应保持等长、短距离,减少总线电容。
- 去耦电容地端应直接连接过孔至GND平面,减小回路电感。
// 当前案例缺失代码:VL53L0X ToF模组原理图设计相关代码(原理图网表/连接定义)
// 补充:电源、I2C、复位电路连接定义(Verilog/SystemVerilog风格,用于原理图网表生成)

module tof_module_schematic (
    // 电源
    input  wire VDD_3V3,      // 主电源 3.3V
    input  wire VDD_IO_1V8,   // I/O电源 1.8V(可选,若与主电源同源可短接)
    input  wire GND,          // 地

    // I2C接口
    inout  wire SDA,          // I2C数据线(需上拉至VDD_IO)
    inout  wire SCL,          // I2C时钟线(需上拉至VDD_IO)

    // 复位
    input  wire XSHUT_n,      // 硬件复位(低有效,默认上拉)

    // VL53L0X 引脚连接(内部)
    // 实际原理图中:VL53L0X的AVDD→VDD_3V3, DVDD→VDD_3V3, IOVDD→VDD_IO_1V8
    // GPIO1(中断)可选,此处未用
);

    // 上拉电阻(原理图中为分立电阻,此处用参数表示阻值)
    // R1: SDA上拉 4.7kΩ 至 VDD_IO_1V8
    // R2: SCL上拉 4.7kΩ 至 VDD_IO_1V8
    // R3: XSHUT_n上拉 10kΩ 至 VDD_3V3
    // 去耦电容:C1 100nF (AVDD-GND), C2 100nF (DVDD-GND), C3 1uF (VDD_3V3-GND)

    // 电源连接(原理图网络标签)
    // VL53L0X.AVDD  → VDD_3V3
    // VL53L0X.DVDD  → VDD_3V3
    // VL53L0X.IOVDD → VDD_IO_1V8
    // VL53L0X.GND   → GND

    // I2C连接
    // VL53L0X.SDA   → SDA (经R1上拉)
    // VL53L0X.SCL   → SCL (经R2上拉)

    // 复位连接
    // VL53L0X.XSHUT → XSHUT_n (经R3上拉,MCU GPIO控制)

    // 注意:若VDD_IO_1V8与VDD_3V3同源,则IOVDD直接接VDD_3V3,省略1V8电源

endmodule
验证方法
原理图设计完成后,按以下步骤验证:
- 电气规则检查(ERC):确认无未连接引脚、电源短路、输出冲突等错误。
- 电源检查:用万用表测量AVDD与IOVDD对地阻抗,应大于10kΩ(电容充电后无穷大)。
- I2C通信测试:将模组连接至MCU开发板,使用I2C扫描程序,应能检测到地址0x29(7位地址)。
- 复位功能测试:拉低XSHUT引脚超过100μs后释放,传感器应重新初始化,I2C地址恢复默认。
- 测距功能验证:读取VL53L0X的距离寄存器,在10cm~100cm范围内放置目标物,读数应随距离单调变化。
判定标准:I2C扫描能发现0x29地址,且XSHUT复位后传感器能重新响应I2C命令,即原理图设计正确。