1. 线控转向系统架构解析与部件识别
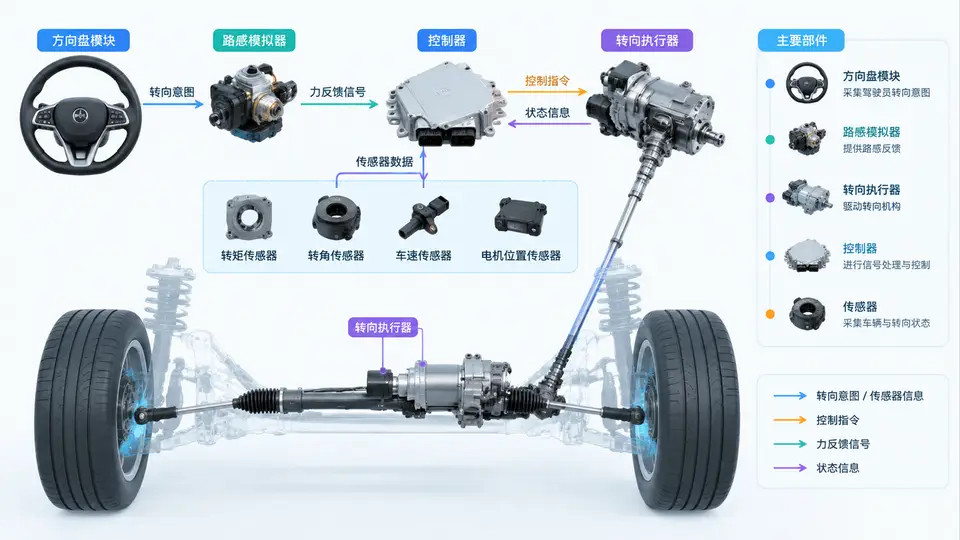
任务说明
本案例要求识别线控转向(Steer-by-Wire, SbW)系统的主要物理部件,并明确各部件之间的信号与能量传递关系。完成本案例后,应能独立指出方向盘模块、路感模拟器、转向执行器、控制器及传感器在实车系统中的位置与功能边界,并绘制出符合SAE J3016分层逻辑的系统架构图。
1. 线控转向系统部件清单与功能定义
线控转向系统取消了传统转向柱的机械连接,转向指令与路感反馈完全通过电信号传递。按物理位置与功能划分,系统包含以下五大类部件:
| 部件类别 | 具体部件 | 功能定义 |
|---|---|---|
| 方向盘模块 | 方向盘、转向角传感器、扭矩传感器 | 采集驾驶员转向意图(角度与扭矩),提供人机交互界面 |
| 路感模拟器 | 伺服电机、减速机构、弹簧阻尼单元 | 根据车速与转向角生成反馈力矩,模拟传统转向手感 |
| 转向执行器 | 前轮转向电机、滚珠丝杠/齿轮齿条机构、车轮转角传感器 | 接收控制器指令,驱动前轮完成实际转向动作 |
| 控制器 | 主控制器(VCU/SbW-ECU)、电机驱动器、冗余管理单元 | 处理传感器信号,计算目标转角与反馈力矩,执行容错策略 |
| 传感器 | 车速传感器、横摆角速度传感器、电机位置/电流传感器 | 提供车辆状态与执行器闭环反馈信号 |
2. 系统架构分层与信号流向
线控转向架构可划分为三个物理层与两个信号域。三个物理层为:人机交互层(方向盘模块与路感模拟器)、决策控制层(控制器)、执行层(转向执行器)。两个信号域为:指令域(方向盘→控制器→执行器)与反馈域(执行器/车辆状态→控制器→路感模拟器)。
关键设计约束:指令域与反馈域必须物理隔离或采用冗余总线(如CAN FD双通道),以保证单点故障时系统仍能维持基本转向功能。控制器内部包含路感控制算法与转向跟踪算法,两者独立计算但共享车辆状态输入。
3. 系统架构图(SVG)
import matplotlib.pyplot as plt
import matplotlib.patches as patches

fig, ax = plt.subplots(figsize=(12, 8))
ax.set_xlim(0, 12)
ax.set_ylim(0, 8)
ax.axis('off')

# 定义模块位置和大小
modules = {
    '方向盘模块': (0.5, 5.5, 2.5, 1.5),
    '路感模拟器': (0.5, 3.0, 2.5, 1.5),
    '转向执行器': (9.0, 5.5, 2.5, 1.5),
    '前轮转向机构': (9.0, 3.0, 2.5, 1.5),
    '主控制器(ECU)': (4.5, 4.0, 3.0, 2.0),
    '传感器组': (4.5, 1.0, 3.0, 1.5)
}

colors = {
    '方向盘模块': '#FF9999',
    '路感模拟器': '#FFCC99',
    '转向执行器': '#99CCFF',
    '前轮转向机构': '#99FF99',
    '主控制器(ECU)': '#FFD700',
    '传感器组': '#CC99FF'
}

for name, (x, y, w, h) in modules.items():
    rect = patches.FancyBboxPatch((x, y), w, h,
                                  boxstyle="round,pad=0.1",
                                  facecolor=colors[name],
                                  edgecolor='black',
                                  linewidth=2)
    ax.add_patch(rect)
    ax.text(x + w/2, y + h/2, name,
            ha='center', va='center',
            fontsize=11, fontweight='bold')

# 连接线(双向箭头)
connections = [
    ('方向盘模块', '路感模拟器', '转角/扭矩信号'),
    ('方向盘模块', '主控制器(ECU)', '驾驶员输入'),
    ('路感模拟器', '主控制器(ECU)', '反馈控制'),
    ('主控制器(ECU)', '转向执行器', '控制指令'),
    ('转向执行器', '前轮转向机构', '机械连接'),
    ('传感器组', '主控制器(ECU)', '状态反馈'),
    ('传感器组', '转向执行器', '监测'),
    ('传感器组', '方向盘模块', '监测')
]

for src, dst, label in connections:
    x1, y1 = modules[src][0] + modules[src][2]/2, modules[src][1] + modules[src][3]/2
    x2, y2 = modules[dst][0] + modules[dst][2]/2, modules[dst][1] + modules[dst][3]/2
    ax.annotate('', xy=(x2, y2), xytext=(x1, y1),
                arrowprops=dict(arrowstyle='<->', color='gray', lw=1.5))
    mx, my = (x1+x2)/2, (y1+y2)/2
    ax.text(mx, my+0.15, label, ha='center', va='bottom', fontsize=8, color='darkblue')

# 信号流方向标注(单向箭头补充)
# 主控制器 -> 路感模拟器(虚线表示控制)
x1, y1 = modules['主控制器(ECU)'][0] + modules['主控制器(ECU)'][2]/2, modules['主控制器(ECU)'][1] + modules['主控制器(ECU)'][3]/2
x2, y2 = modules['路感模拟器'][0] + modules['路感模拟器'][2]/2, modules['路感模拟器'][1] + modules['路感模拟器'][3]/2
ax.annotate('', xy=(x2, y2), xytext=(x1, y1),
            arrowprops=dict(arrowstyle='->', color='red', lw=1.5, linestyle='--'))
ax.text((x1+x2)/2, (y1+y2)/2 - 0.2, '力矩指令', ha='center', va='top', fontsize=8, color='red')

plt.title('线控转向系统架构图 (Steer-by-Wire)', fontsize=14, fontweight='bold')
plt.tight_layout()
plt.show()
4. 部件识别要点与验证方法
识别要点:在实车或台架中定位部件时,首先寻找方向盘下方的转向角/扭矩传感器集成模块(通常为双冗余设计);路感模拟器电机位于转向管柱下端或仪表板横梁上,通过挠性联轴器与方向盘轴连接;转向执行器电机安装于前舱副车架,通过滚珠丝杠驱动齿条;SbW-ECU通常集成于驾驶舱内或前舱防水盒中,带有双路CAN收发器。
验证方法:完成架构图绘制后,按以下步骤自检:
- 检查指令域路径是否完整:方向盘传感器 → ECU → 执行器电机,中间无机械连接;
- 检查反馈域路径是否完整:车辆状态/执行器状态 → ECU → 路感模拟器;
- 确认每个部件至少有一条输入与一条输出信号线,且信号方向与箭头一致;
- 对照实车线束,逐一确认上述部件均有对应的物理连接器与CAN节点地址。
判定标准:若能在系统上电后通过诊断仪读取到方向盘转角信号、路感电机电流反馈、执行器电机位置信号,且三者数据随方向盘转动同步变化,则部件识别与架构绘制正确。