1. 理解FlexRay同步框架
任务说明
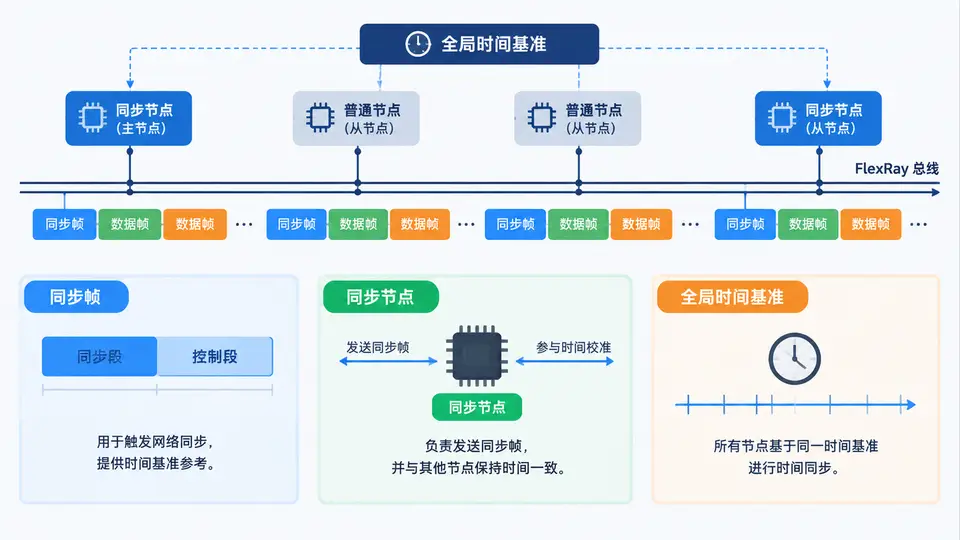
本案例面向FlexRay总线初学者,目标是通过一个可运行的Python仿真模型,直观理解FlexRay同步机制的三个核心概念:同步帧(Sync Frame)、同步节点(Sync Node)和全局时间基准(Global Time Base)。你将看到:哪些节点被允许发送同步帧、同步帧如何被其他节点观测,以及各节点本地时钟如何基于同步帧校正到同一个全局时间上。
FlexRay同步机制核心概念
FlexRay采用集中式时钟同步。每个通信周期(Communication Cycle)由静态段(Static Segment)起始,同步节点在静态段的固定时隙(Slot)中发送同步帧。所有节点(包括非同步节点)在收到足够数量的同步帧后,通过容错中值算法(Fault-Tolerant Midpoint Algorithm)计算相位和频率修正值,调整本地时钟,从而在宏观上形成统一的全局时间基准。同步帧是携带同步信息的特殊帧;同步节点是经配置被授权在指定时隙发送同步帧的节点;全局时间基准则是所有节点共同维护的、用于调度通信和应用任务的统一时间轴。
仿真模型实现
下面给出一个最小可运行的Python仿真。模型包含4个节点(A、B、C为同步节点,D为普通节点),每个节点维护自己的本地时钟(以微秒计)。每个通信周期中,同步节点在各自时隙发送同步帧,帧内携带发送节点的当前本地时间。所有节点在周期结束时收集本周期收到的同步帧时间戳,计算与自身时钟的偏差,取中值作为修正量,从而模拟全局时间收敛过程。
import statistics

class FlexRayNode:
    """FlexRay节点模型"""
    def __init__(self, node_id, is_sync, slot_id=None, clock_drift=0.0):
        self.node_id = node_id
        self.is_sync = is_sync          # 是否为同步节点
        self.slot_id = slot_id          # 同步节点占用的时隙编号
        self.clock_drift = clock_drift  # 本地时钟漂移率(每周期额外偏移us)
        self.local_time = 0             # 本地时钟(us)
        self.correction = 0             # 最近一次修正量

    def advance_cycle(self, cycle_length_us):
        """推进一个通信周期,本地时钟自然走时并叠加漂移"""
        self.local_time += cycle_length_us + self.clock_drift

    def send_sync_frame(self):
        """同步节点发送同步帧,返回携带的本地时间"""
        return self.local_time

    def apply_correction(self, correction_us):
        """应用时钟修正"""
        self.correction = correction_us
        self.local_time += correction_us

def run_sync_simulation(cycles=10, cycle_length_us=5000):
    """运行FlexRay同步仿真"""
    # 创建节点:A/B/C为同步节点,D为普通节点
    nodes = [
        FlexRayNode("A", is_sync=True, slot_id=1, clock_drift=12),
        FlexRayNode("B", is_sync=True, slot_id=3, clock_drift=-8),
        FlexRayNode("C", is_sync=True, slot_id=5, clock_drift=5),
        FlexRayNode("D", is_sync=False, clock_drift=20),
    ]
    sync_nodes = [n for n in nodes if n.is_sync]

    print(f"{'周期':<4} {'节点':<3} {'本地时间(us)':<14} {'修正量(us)':<12} {'同步帧时间':<12}")
    print("-" * 55)

    for cycle in range(1, cycles + 1):
        # 各节点本地时钟推进
        for n in nodes:
            n.advance_cycle(cycle_length_us)

        # 收集本周期所有同步帧(携带发送节点的本地时间)
        sync_frame_times = {}
        for sn in sync_nodes:
            sync_frame_times[sn.node_id] = sn.send_sync_frame()

        # 每个节点根据收到的同步帧计算修正量(容错中值)
        for n in nodes:
            # 计算本节点与各同步帧发送节点的时间偏差
            deviations = []
            for sn in sync_nodes:
                if sn.node_id != n.node_id:  # 不与自己比较
                    dev = sync_frame_times[sn.node_id] - n.local_time
                    deviations.append(dev)

            # 取中值作为修正量(容错中值算法简化版)
            if deviations:
                correction = statistics.median(deviations)
                n.apply_correction(correction)

            # 打印关键信息
            sync_info = sync_frame_times.get(n.node_id, "-")
            print(f"{cycle:<4} {n.node_id:<3} {n.local_time:<14} {n.correction:<12.1f} {sync_info:<12}")

        # 每周期后检查收敛情况
        times = [n.local_time for n in nodes]
        spread = max(times) - min(times)
        if cycle == 1 or cycle == cycles:
            print(f"  -- 周期{cycle}结束,节点间最大时间差: {spread:.1f} us")
        print()

    # 最终收敛判定
    final_times = [n.local_time for n in nodes]
    final_spread = max(final_times) - min(final_times)
    print(f"仿真完成。最终节点间最大时间差: {final_spread:.1f} us")
    if final_spread < 50:
        print("判定:全局时间基准已收敛(时间差 < 50 us)")
    else:
        print("判定:全局时间基准未完全收敛")

if __name__ == "__main__":
    run_sync_simulation(cycles=8)
运行与验证
运行方式:将上述代码保存为 flexray_sync_sim.py,在装有Python 3.6+(无需额外依赖)的环境中执行:
python flexray_sync_sim.py预期输出特征:程序会打印8个周期的仿真过程。第1周期结束时,由于各节点存在不同的时钟漂移(A:+12us、B:-8us、C:+5us、D:+20us),节点间时间差较大(约30~40us)。随着周期推进,同步节点A、B、C通过交换同步帧并应用中值修正,其本地时间逐渐靠拢;普通节点D虽然不发送同步帧,但通过监听同步帧同样参与修正。到第8周期结束时,节点间最大时间差应小于50us,输出“全局时间基准已收敛”。
判定标准:观察输出中每周期结束时的“节点间最大时间差”数值是否呈递减趋势,且最终小于50us。若满足,则说明同步机制有效工作——同步帧提供了时间参考,同步节点主导了修正过程,所有节点最终共享一个可用的全局时间基准。