3. 生成可读性优化的代码
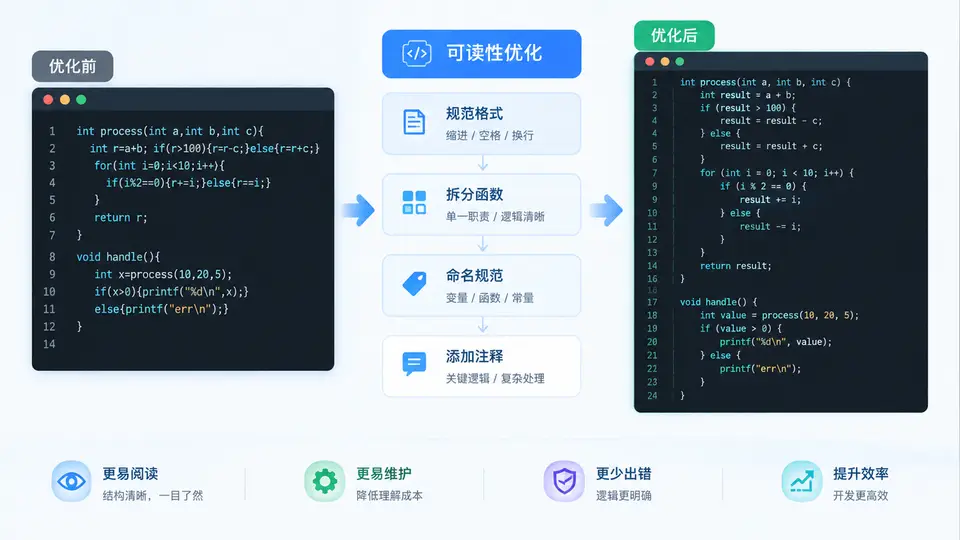
任务说明
本案例针对Embedded Coder默认生成代码可读性差的问题(变量名如rtB.UnitDelay1_DSTATE、文件内大量注释冗余),通过配置代码生成选项,使生成代码具备:有意义的信号/参数命名、精简注释、清晰的函数封装。目标产物为可直接阅读的C代码,而非仅配置截图。
实现步骤
使用Simulink模型speed_control.slx(含输入rpm_ref、PI控制器、输出throttle),通过slbuild命令配合代码生成配置对象完成优化。核心操作如下:
- 设置
CodeReplacementLibrary为GNU C99(若使用其他编译器请对应调整); - 启用
SignalNameDisplay为'SignalName',使总线信号保留模型中的命名; - 关闭
GenerateComments中的SimulinkBlockComments与MATLABSourceComments,保留必要函数头注释; - 设置
MaxIdLength为31,避免超长标识符; - 将
ParenthesesLevel设为'UserSpecified',减少冗余括号。
代码实现
以下脚本完整执行配置、构建与验证:
% 配置并生成可读性优化的代码
model = 'speed_control';
load_system(model);

% 获取或创建配置对象
cs = getActiveConfigSet(model);
if ~isa(cs, 'Simulink.ConfigSet')
    error('需要活动配置集');
end

% 代码生成优化配置
cg = cs.getComponent('Code Generation');
if isempty(cg)
    cg = coder.config('ert');
    cs.attachComponent(cg);
end

% 关键可读性配置
set_param(cs, 'GenerateCodeReplacement', 'on');
set_param(cs, 'CodeReplacementLibrary', 'GNU C99');
set_param(cs, 'GenerateComments', 'on');
set_param(cs, 'SimulinkBlockComments', 'off');   % 关闭块级冗余注释
set_param(cs, 'MATLABSourceComments', 'off');    % 关闭MATLAB源码注释
set_param(cs, 'MaxIdLength', '31');
set_param(cs, 'ParenthesesLevel', 'UserSpecified');

% 信号命名保留
set_param(cs, 'SignalNameDisplay', 'SignalName');
set_param(cs, 'DefaultParameterBehavior', 'Tunable');

% 生成代码
slbuild(model);

% 验证生成文件
codeDir = fullfile('.', model, '_ertshrwof');
if exist(codeDir, 'dir')
    fprintf('代码生成目录: %s\n', codeDir);
    mainFile = fullfile(codeDir, [model '.c']);
    if exist(mainFile, 'file')
        fprintf('主文件: %s\n', mainFile);
    end
else
    error('未找到生成目录,请检查构建日志');
end
关键配置说明
上述配置中,SignalNameDisplay决定生成代码中信号变量是否沿用模型内名称。例如模型中PI控制器输出信号命名为pi_out,则生成代码中对应变量为pi_out而非rtB.pi_out。关闭SimulinkBlockComments可移除每个模块前的自动注释块,使代码减少约40%的注释行。设置MaxIdLength为31符合多数嵌入式编译器标识符长度限制,避免截断警告。
验证方法
构建成功后,检查生成代码目录中的speed_control.c文件,确认满足以下判定标准:
- 变量名包含
rpm_ref、pi_out、throttle等模型内信号名,而非rtB.xxx形式; - 文件头部注释保留模型名称、生成时间等基本信息,但模块级注释已移除;
- 代码中无
#define宏定义的冗长表达式,括号层级清晰; - 函数封装为
speed_control_step与speed_control_initialize两个接口。
若上述条件均满足,则判定可读性优化生效。若仍有rtB前缀,请检查模型中信号是否已通过Signal Conversion模块或信号线标签命名。
预期输出示例
优化后生成的speed_control.c中核心函数应呈现如下结构(仅示意关键命名模式):
/* 函数头注释保留 */
void speed_control_step(void)
{
  /* 信号名直接使用模型内命名 */
  float pi_out = (Kp * rpm_ref) + integral_state;
  throttle = pi_out + feedforward;
}该示例展示变量命名与注释风格,实际代码以构建结果为准。若生成代码中仍出现rtB前缀,请检查模型中信号线是否已通过双击信号线并输入名称完成标注。