3. 打印机配置文件基础结构解析
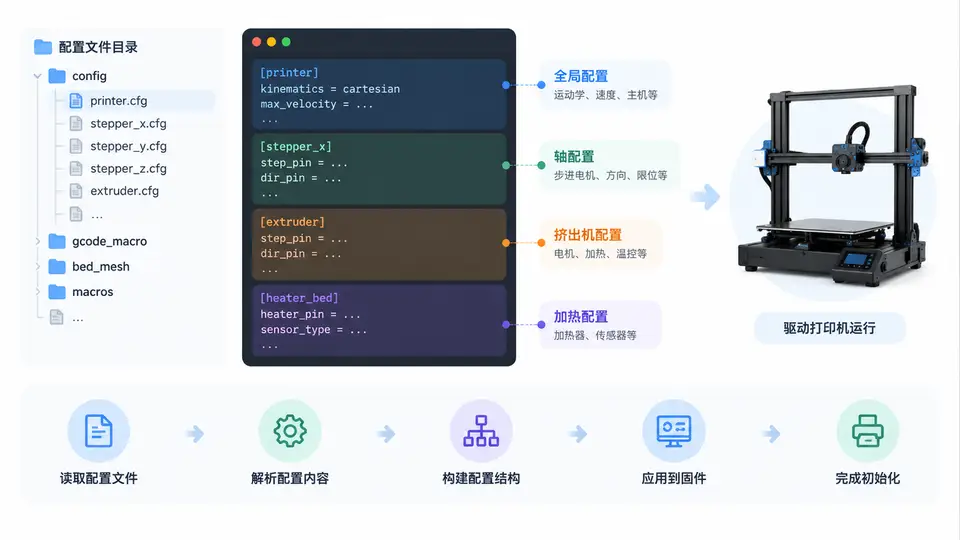
任务说明
本案例面向Klipper固件开发初学者,目标是解析Klipper打印机配置文件(printer.cfg)的基础结构。你将通过一个最小但完整的配置示例,理解Klipper配置文件的区块(Section)组织方式、参数语法、包含文件机制,以及如何通过Klipper提供的命令验证配置正确性。
Klipper配置文件核心结构
Klipper配置文件采用基于行的INI风格语法,由多个区块组成。每个区块以[section_name]开头,后续行是该区块的参数,格式为key: value。注释以#开头。配置文件通过[include]指令支持模块化拆分,主文件可引用其他配置文件片段。
一个可启动的Klipper配置必须包含以下核心区块:
[mcu]:定义主控制板通信串口;[printer]:声明打印机运动学类型(如cartesian、corexy);[stepper_x]/[stepper_y]/[stepper_z]/[extruder]:定义各轴步进电机引脚与运动参数;[heater_bed](可选但常见):热床控制;[fan]:模型冷却风扇;[thermistor]或内置温度传感器类型:用于温度采集。
最小自洽配置实现
以下配置对应一台简单的单喷头Cartesian运动学打印机,使用常见RAMPS类板卡引脚映射。该配置足以让Klipper完成固件编译与启动检查,但不包含调平、限位逻辑等外围功能——本案例仅聚焦结构解析,不扩展为完整可打印配置。
# printer.cfg — Klipper最小基础结构示例
# 适用硬件:RAMPS 1.4 + AVR ATMega2560

[include]
# 通过include可拆分配置,此处预留语法示例
# 实际使用: [include other.cfg]

[mcu]
serial: /dev/ttyUSB0
baud: 250000

[printer]
kinematics: cartesian
max_velocity: 300
max_accel: 3000
max_z_velocity: 5
max_z_accel: 100

[stepper_x]
step_pin: PF0
dir_pin: PF1
enable_pin: !PD7
microsteps: 16
rotation_distance: 40
endstop_pin: ^PE5
position_endstop: 0
position_min: -5
position_max: 200
homing_speed: 50

[stepper_y]
step_pin: PF6
dir_pin: PF7
enable_pin: !PD7
microsteps: 16
rotation_distance: 40
endstop_pin: ^PJ1
position_endstop: 0
position_min: -5
position_max: 200
homing_speed: 50

[stepper_z]
step_pin: PL0
dir_pin: PL1
enable_pin: !PD7
microsteps: 16
rotation_distance: 8
endstop_pin: ^PJ2
position_endstop: 0.5
position_min: -2
position_max: 200

[extruder]
step_pin: PL2
dir_pin: PL3
enable_pin: !PD7
microsteps: 16
rotation_distance: 34.406
nozzle_diameter: 0.400
filament_diameter: 1.750
heater_pin: PH3
sensor_type: ATC Semitec 104GT-2
sensor_pin: PK5
control: pid
pid_Kp: 22.2
pid_Ki: 1.08
pid_Kd: 114
min_temp: 0
max_temp: 250

[heater_bed]
heater_pin: PH6
sensor_type: ATC Semitec 104GT-2
sensor_pin: PK6
control: pid
pid_Kp: 70.0
pid_Ki: 2.5
pid_Kd: 400
min_temp: 0
max_temp: 130

[fan]
pin: PH4
关键参数说明
step_pin/dir_pin/enable_pin:步进驱动控制引脚,!前缀表示低电平有效;rotation_distance:电机转动一周对应运动轴移动的距离(mm),用于速度与位置换算;endstop_pin:限位开关引脚,^前缀启用上拉电阻;position_endstop:触发限位时认为的当前坐标;sensor_type:温度传感器型号,Klipper内置多种常用热敏电阻曲线;control: pid:加热控制模式,需配合pid_Kp/Ki/Kd参数。
配置验证与运行
将上述内容保存为printer.cfg,放置于Klipper配置目录(如~/printer_data/config/)。通过SSH连接上位机,执行以下命令检查配置语法:
cd ~/klipper
python3 -c "import configparser; configparser.ConfigParser().read('~/printer_data/config/printer.cfg'); print('语法OK')"
更权威的验证方式是启动Klipper服务并观察日志。使用systemd管理时执行:
sudo systemctl restart klipper
sudo systemctl status klipper
若配置正确,klipper.log中应出现类似Starting Klippy...且无Error或Invalid config字样。随后可通过~/klipper/scripts/flash-sdcard.sh烧录固件(需先运行make menuconfig选择对应MCU),但本案例不展开烧录细节。
判定标准
- 配置文件能被Python的
configparser无异常读取,说明区块语法正确; - Klipper服务启动后日志无致命错误,说明所有引用的引脚、传感器类型、运动学参数均被识别;
- 通过
ls /dev/ttyUSB*确认串口设备存在,且[mcu]中serial路径与实际设备匹配。