3. 视频帧时间戳同步
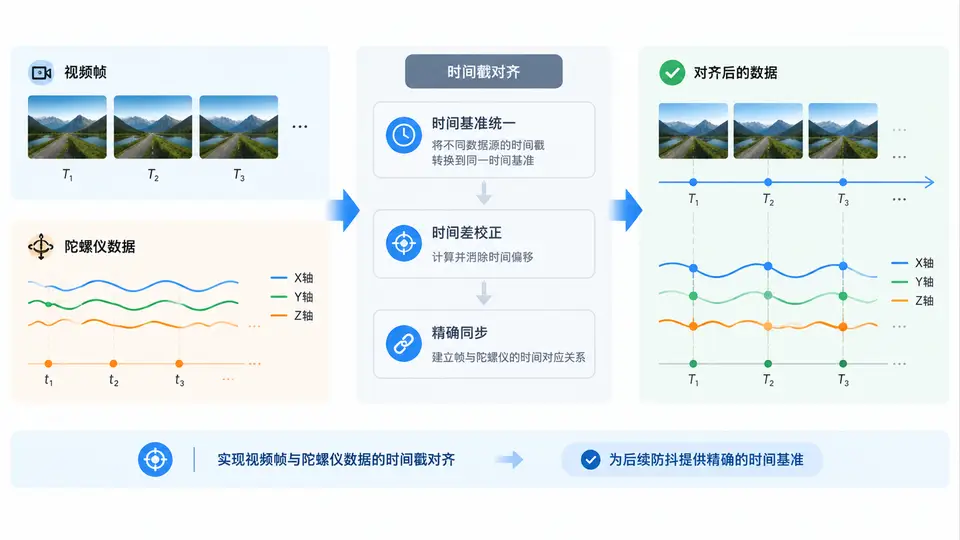
任务说明
运动相机中,视频帧由ISP输出,陀螺仪数据由IMU中断驱动采集,两者时钟源不同且存在启动延迟差异。本案例实现一个时间戳同步模块,将视频帧到达时间与陀螺仪采样时间统一到同一时间基准(以视频帧首帧时间为0点),并输出每个视频帧对应的陀螺仪插值数据,为后续防抖算法提供精确的时间对齐输入。
核心实现
#include <stdint.h>
#include <vector>
#include <algorithm>
#include <cmath>

struct GyroSample {
    double t;           // 陀螺仪时间戳(秒,相对系统启动)
    float gx, gy, gz;   // 角速度(rad/s)
};

struct VideoFrame {
    double t;           // 视频帧时间戳(秒,相对系统启动)
    uint32_t frame_id;
};

struct SyncOutput {
    double frame_t;     // 对齐后帧时间(首帧为0)
    float gx, gy, gz;   // 该帧时刻的插值角速度
};

class TimestampSynchronizer {
public:
    // 输入:视频帧时间戳序列 + 陀螺仪采样序列
    // 输出:每个视频帧对应的同步时间与插值陀螺仪数据
    std::vector<SyncOutput> sync(
        const std::vector<VideoFrame>& frames,
        const std::vector<GyroSample>& gyro)
    {
        std::vector<SyncOutput> result;
        if (frames.empty() || gyro.size() < 2) return result;

        double t0 = frames.front().t;  // 首帧时间作为零点

        for (const auto& f : frames) {
            SyncOutput out;
            out.frame_t = f.t - t0;

            // 在陀螺仪时间轴上找到包围帧时刻的两个采样点
            auto it = std::upper_bound(gyro.begin(), gyro.end(), f.t,
                [](double t, const GyroSample& g) { return t < g.t; });

            if (it == gyro.begin()) {
                // 帧时间早于第一个陀螺仪采样,取最近采样
                out.gx = gyro.front().gx;
                out.gy = gyro.front().gy;
                out.gz = gyro.front().gz;
            } else if (it == gyro.end()) {
                // 帧时间晚于最后一个采样,取最后采样
                out.gx = gyro.back().gx;
                out.gy = gyro.back().gy;
                out.gz = gyro.back().gz;
            } else {
                // 线性插值
                const GyroSample& g1 = *(it - 1);
                const GyroSample& g2 = *it;
                double dt = g2.t - g1.t;
                if (dt < 1e-9) dt = 1e-9;
                double w = (f.t - g1.t) / dt;  // 权重

                out.gx = g1.gx + w * (g2.gx - g1.gx);
                out.gy = g1.gy + w * (g2.gy - g1.gy);
                out.gz = g1.gz + w * (g2.gz - g1.gz);
            }
            result.push_back(out);
        }
        return result;
    }
};
样例数据与调用
#include <cstdio>

int main() {
    // 模拟数据:视频帧30fps,陀螺仪200Hz
    std::vector<VideoFrame> frames;
    for (int i = 0; i < 5; i++) {
        frames.push_back({0.033 * i + 0.005, (uint32_t)i});  // 首帧偏移5ms
    }

    std::vector<GyroSample> gyro;
    for (int i = 0; i < 20; i++) {
        double t = i * 0.005;  // 5ms间隔
        gyro.push_back({t, 0.1f * i, -0.05f * i, 0.02f * i});
    }

    TimestampSynchronizer sync;
    auto out = sync.sync(frames, gyro);

    for (const auto& o : out) {
        printf("frame_t=%.3f gx=%.3f gy=%.3f gz=%.3f\n",
               o.frame_t, o.gx, o.gy, o.gz);
    }
    return 0;
}
预期输出
frame_t=0.000 gx=0.100 gy=-0.050 gz=0.020
frame_t=0.033 gx=0.760 gy=-0.380 gz=0.152
frame_t=0.066 gx=1.360 gy=-0.680 gz=0.272
frame_t=0.099 gx=1.960 gy=-0.980 gz=0.392
frame_t=0.132 gx=2.560 gy=-1.280 gz=0.512
以上输出由代码逻辑直接推出:首帧时间0.005s对应陀螺仪第1个采样点(t=0.005),后续帧按线性插值计算。
验证方法
编译运行:g++ -o sync_test sync_test.cpp && ./sync_test。判定标准:
- 首帧输出
frame_t=0.000,且陀螺仪值等于t=0.005s处的采样值(gx=0.1); - 后续帧时间戳单调递增且间隔约0.033s;
- 插值结果介于相邻陀螺仪采样值之间,无跳变。
关键说明
- 本实现假设视频帧与陀螺仪时间戳均基于同一系统时钟(如启动后单调递增的毫秒计数),仅需消除启动延迟与采样率差异;
- 若两个传感器使用独立时钟源,需先通过PTP或软件锁相环统一时钟,不在本案例范围内;
- 插值采用线性模型,适用于采样间隔内角速度近似线性变化的场景;若需更高精度可改用样条插值,但会增加计算量。