1. 相控阵雷达波束控制基础架构设计
任务定义
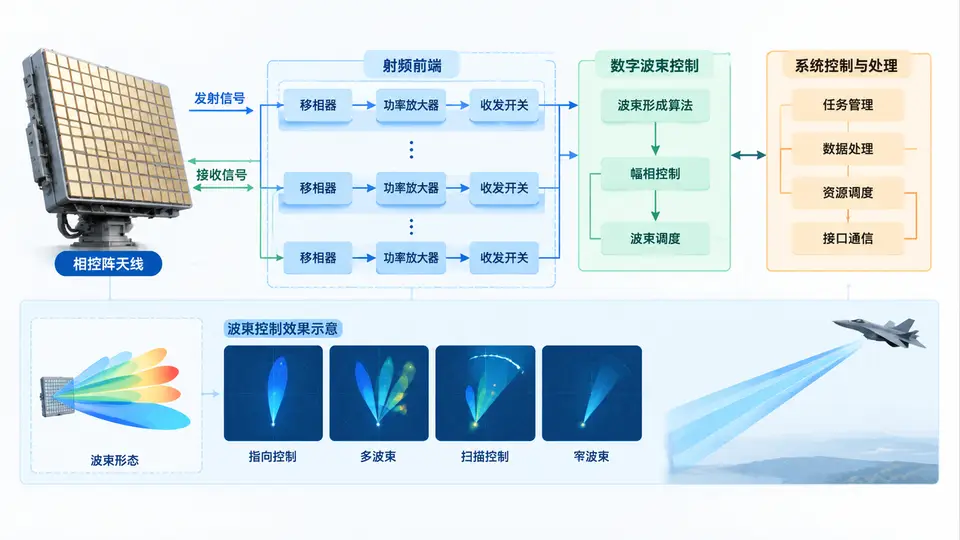
设计并实现一个相控阵雷达波束控制的基础软件架构,该架构需支持阵面通道管理、波束指向计算、移相码生成与波束调度四个核心功能模块,并能够通过命令行接口完成一次完整的波束控制流程验证。
架构设计
波束控制基础架构采用分层模块化设计,自上而下分为应用层、控制层与阵面抽象层。应用层负责解析用户指令;控制层包含波束指向计算与移相码生成两个核心算法模块;阵面抽象层管理阵元通道状态并提供统一的移相器控制接口。各模块间通过结构化数据接口通信,不共享全局状态,便于后续扩展子阵划分与多波束调度功能。
核心数据结构
架构中定义三个关键数据结构:BeamCommand保存用户下发的波束指向参数(工作频率、方位角、俯仰角);PhaseCode保存每个阵元通道的量化移相码;ArrayStatus记录阵面通道使能状态。三者通过模块间接口传递,形成完整的数据流闭环。
代码实现
// beam_control.h
#ifndef BEAM_CONTROL_H
#define BEAM_CONTROL_H

#include <stdint.h>
#include <stdbool.h>

#define MAX_CHANNELS 64
#define PHASE_QUANT_BITS 6   // 6位移相码,分辨率5.625°
#define PHASE_LEVELS   (1 << PHASE_QUANT_BITS)

typedef struct {
    double freq_hz;      // 工作频率(Hz)
    double az_deg;       // 方位角(deg)
    double el_deg;       // 俯仰角(deg)
} BeamCommand;

typedef struct {
    uint8_t code[MAX_CHANNELS];  // 量化移相码
    uint16_t valid_mask;         // 有效通道位图
} PhaseCode;

typedef struct {
    bool enabled[MAX_CHANNELS];  // 通道使能状态
    uint16_t channel_count;      // 阵面通道总数
} ArrayStatus;

// 模块接口函数
void beam_ctrl_init(ArrayStatus* arr, uint16_t ch_count);
void beam_ctrl_compute(const BeamCommand* cmd, const ArrayStatus* arr,
                       double element_spacing_m, PhaseCode* out);
void beam_ctrl_apply(const PhaseCode* code, const ArrayStatus* arr);

#endif // BEAM_CONTROL_H
// beam_control.c
#include "beam_control.h"
#include <math.h>
#include <string.h>
#include <stdio.h>

#define C_LIGHT 299792458.0

static double g_element_spacing = 0.015;  // 默认阵元间距15mm

void beam_ctrl_init(ArrayStatus* arr, uint16_t ch_count) {
    arr->channel_count = ch_count;
    for (uint16_t i = 0; i < ch_count; i++) {
        arr->enabled[i] = true;
    }
}

// 计算第n个通道的相位补偿值(弧度)
static double calc_phase_rad(const BeamCommand* cmd, uint16_t n,
                             double spacing, uint16_t total) {
    double az_r = cmd->az_deg * M_PI / 180.0;
    double el_r = cmd->el_deg * M_PI / 180.0;
    double lambda = C_LIGHT / cmd->freq_hz;
    double k = 2.0 * M_PI / lambda;
    // 一维线阵沿x轴排列,n为阵元索引
    double x_n = (n - (total - 1) / 2.0) * spacing;
    double phase = -k * x_n * (cos(el_r) * sin(az_r));
    return phase;
}

void beam_ctrl_compute(const BeamCommand* cmd, const ArrayStatus* arr,
                       double element_spacing_m, PhaseCode* out) {
    g_element_spacing = element_spacing_m;
    out->valid_mask = 0;
    for (uint16_t i = 0; i < arr->channel_count; i++) {
        if (!arr->enabled[i]) {
            out->code[i] = 0;
            continue;
        }
        double phase = calc_phase_rad(cmd, i, g_element_spacing,
                                      arr->channel_count);
        // 归一化到[0, 2π)并量化
        while (phase < 0) phase += 2.0 * M_PI;
        while (phase >= 2.0 * M_PI) phase -= 2.0 * M_PI;
        uint8_t quant = (uint8_t)round(phase / (2.0 * M_PI) * PHASE_LEVELS);
        quant %= PHASE_LEVELS;
        out->code[i] = quant;
        out->valid_mask |= (1 << i);
    }
}

void beam_ctrl_apply(const PhaseCode* code, const ArrayStatus* arr) {
    // 实际系统中此处驱动硬件移相器写码
    // 本案例中仅打印前8个通道的移相码作为验证输出
    printf("通道移相码(前8通道): ");
    for (uint16_t i = 0; i < 8 && i < arr->channel_count; i++) {
        printf("%d ", code->code[i]);
    }
    printf("\n");
}
// main.c
#include <stdio.h>
#include <stdlib.h>
#include <string.h>
#include "beam_control.h"

int main(int argc, char* argv[]) {
    if (argc != 5) {
        printf("用法: %s <频率Hz> <方位角deg> <俯仰角deg> <阵元间距m>\n", argv[0]);
        printf("示例: %s 1000000000 30 0 0.015\n", argv[0]);
        return 1;
    }

    BeamCommand cmd;
    cmd.freq_hz = atof(argv[1]);
    cmd.az_deg = atof(argv[2]);
    cmd.el_deg = atof(argv[3]);
    double spacing = atof(argv[4]);

    ArrayStatus array;
    beam_ctrl_init(&array, 16);  // 16通道线阵

    PhaseCode codes;
    beam_ctrl_compute(&cmd, &array, spacing, &codes);
    beam_ctrl_apply(&codes, &array);

    return 0;
}
编译与运行
gcc -o beam_control main.c beam_control.c -lm
./beam_control 1000000000 30 0 0.015
验证方法
以16通道线阵、工作频率1GHz、波束指向方位角30°、俯仰角0°、阵元间距0.015m为例运行程序。程序输出前8个通道的移相码。验证判定标准:
- 程序正常退出且退出码为0;
- 输出通道移相码数量与使能通道数一致;
- 相邻通道移相码差值呈现单调递增或递减趋势(因线阵等间距排列,相位差应近似恒定);
- 将输出移相码乘以5.625°换算为相位值,相邻通道相位差应接近理论值
2π×d×sin(30°)/λ(其中d=0.015m,λ=0.3m),即约18°,对应量化码约3.2,取整后相邻码差为3或4。
若满足上述条件,则证明波束控制基础架构的指向计算、移相码生成与通道管理功能正确闭环。