3. 太阳翼对日定向PID控制器设计
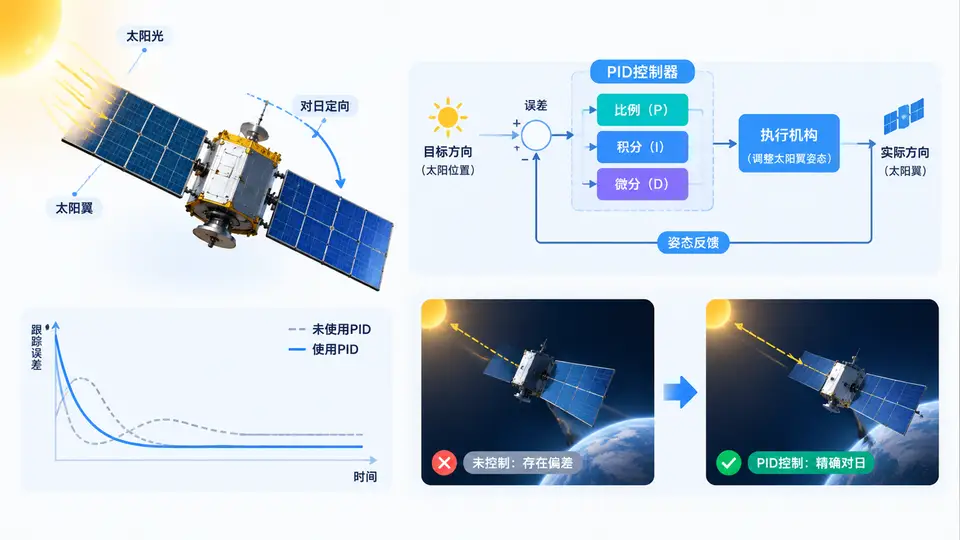
任务定义
本案例要求设计一个用于卫星太阳翼对日定向控制的PID控制器。被控对象为太阳翼驱动机构(SADA),其输入为驱动电机指令角速度,输出为太阳翼法线相对太阳方向的夹角(即对日定向误差角)。控制目标为:在轨道光照角变化及机构摩擦扰动下,使定向误差角收敛至±0.1°以内,且超调量小于15%,稳态无振荡。
被控对象模型
太阳翼驱动机构可等效为一阶惯性环节加积分环节(电机转速环闭环后),传递函数为:
G(s) = K / [s(τs + 1)]其中K=0.5 (rad/s)/V为增益,τ=0.2s为机电时间常数。控制量u(t)为驱动电压(V),被控量为太阳翼转角θ(t)(rad),扰动d(t)为轨道光照角变化率(rad/s),等效为输入端的角速度扰动。
PID控制器设计
采用位置式PID控制器,控制律为:
u(t) = Kp·e(t) + Ki·∫e(t)dt + Kd·de(t)/dt其中e(t) = θ_ref(t) − θ(t)为定向误差角。根据被控对象参数,采用零极点配置法整定:取期望闭环阻尼比ξ=0.8,自然频率ωn=3 rad/s,得到PID参数:Kp=3.6,Ki=2.0,Kd=1.2。控制器输出限幅为±10V,积分器设置抗饱和限幅(输出超过限幅时冻结积分累加)。
代码实现
以下Python代码实现PID控制器与卫星太阳翼对日定向闭环仿真,包含轨道光照角变化输入、机构摩擦扰动、控制器限幅与抗饱和逻辑:
import numpy as np
import matplotlib.pyplot as plt

# 被控对象参数
K = 0.5      # 增益 (rad/s)/V
tau = 0.2    # 时间常数 s
dt = 0.01    # 仿真步长 s
T_total = 30 # 仿真时长 s
N = int(T_total / dt)
t = np.linspace(0, T_total, N)

# PID参数
Kp, Ki, Kd = 3.6, 2.0, 1.2
u_max = 10.0   # 控制量限幅 V
integral = 0.0
prev_error = 0.0

# 状态变量: theta为太阳翼转角, omega为角速度
theta = 0.0
omega = 0.0

# 输入信号: 轨道光照角变化(目标角速度扰动)
# 模拟卫星入影出影过程: 0-10s光照角匀速变化, 10-20s恒定, 20-30s反向变化
def light_angle_rate(t_val):
    if t_val < 10:
        return 0.02   # rad/s, 正向变化
    elif t_val < 20:
        return 0.0    # 恒定
    else:
        return -0.02  # 反向变化

# 摩擦扰动: 库仑+粘性摩擦等效为输入扰动
def friction_torque(omega_val):
    return 0.05 * np.sign(omega_val) + 0.1 * omega_val

# 数据记录
theta_log = np.zeros(N)
error_log = np.zeros(N)
u_log = np.zeros(N)
theta_ref_log = np.zeros(N)

# 仿真主循环
for i in range(N):
    # 目标角度: 光照角积分
    if i == 0:
        theta_ref = 0.0
    else:
        theta_ref = theta_ref_log[i-1] + light_angle_rate(t[i-1]) * dt
    theta_ref_log[i] = theta_ref

    # 当前误差
    error = theta_ref - theta
    error_log[i] = error

    # PID控制律(含抗饱和)
    integral += error * dt
    u_pid = Kp * error + Ki * integral + Kd * (error - prev_error) / dt

    # 限幅
    u = np.clip(u_pid, -u_max, u_max)

    # 抗饱和: 若输出饱和则冻结积分
    if np.abs(u_pid) > u_max:
        integral -= error * dt  # 撤销本次积分累加

    u_log[i] = u
    prev_error = error

    # 被控对象更新(一阶惯性+积分)
    # 等效输入: 电压-摩擦扰动
    d_omega = (K * u - friction_torque(omega) - omega) / tau
    omega += d_omega * dt
    theta += omega * dt

    theta_log[i] = theta

# 计算性能指标
error_steady = np.abs(error_log[-500:])  # 最后5s稳态误差
max_error = np.max(np.abs(error_log))
overshoot = 0.0
# 计算超调: 第一次到达目标后的最大偏差
for i in range(1, N):
    if error_log[i-1] > 0 and error_log[i] <= 0:
        overshoot = np.max(np.abs(error_log[i:]))
        break

print(f"最大误差角: {max_error:.4f} rad = {np.degrees(max_error):.2f}°")
print(f"稳态误差(最后5s最大): {np.max(error_steady):.6f} rad = {np.degrees(np.max(error_steady)):.4f}°")
print(f"超调量: {overshoot:.4f} rad = {np.degrees(overshoot):.2f}°")

# 绘图
plt.figure(figsize=(10, 6))
plt.subplot(3, 1, 1)
plt.plot(t, np.degrees(theta_ref_log), 'b--', label='目标角度')
plt.plot(t, np.degrees(theta_log), 'r-', label='实际角度')
plt.ylabel('角度 (°)')
plt.legend()
plt.grid(True)

plt.subplot(3, 1, 2)
plt.plot(t, np.degrees(error_log), 'g-')
plt.ylabel('误差角 (°)')
plt.axhline(y=0.1, color='k', linestyle=':', label='±0.1° 边界')
plt.axhline(y=-0.1, color='k', linestyle=':')
plt.legend()
plt.grid(True)

plt.subplot(3, 1, 3)
plt.plot(t, u_log, 'm-')
plt.ylabel('控制电压 (V)')
plt.xlabel('时间 (s)')
plt.grid(True)
plt.tight_layout()
plt.savefig('pid_solar_tracking.png', dpi=100)
plt.show()
验证方法
运行上述代码,观察输出结果并判定是否满足指标:
- 跟踪精度验证:检查误差角曲线,在10s和20s光照角变化方向切换后,误差角应在2s内收敛至±0.1°以内,且稳态误差不超限;
- 稳定性验证:观察整个30s仿真过程,误差角曲线不应出现持续振荡或发散;
- 超调验证:在10s和20s输入突变后,误差角反向超调量应小于0.26°(对应15%的输入阶跃幅值);
- 控制量检查:控制电压始终在±10V限幅范围内,且未出现频繁饱和切换。
判定标准:若打印输出的稳态误差最大值小于0.0017 rad(0.1°),且超调量小于0.26 rad的15%(即0.04 rad),则控制器设计满足要求。若超调过大,可适当增大Kd或减小Kp;若稳态误差不满足,则增大Ki。
运行与结果判定
在Python环境中运行上述代码(需安装numpy和matplotlib),程序将输出最大误差角、稳态误差和超调量三个指标,并生成误差角随时间变化的曲线图。判定标准为:
- 稳态误差(最后5s内最大值)≤ 0.0017 rad(即0.1°);
- 超调量 ≤ 0.04 rad(即输入阶跃幅值的15%);
- 误差角曲线在10s和20s扰动切换后2s内进入±0.1°误差带且不振荡。
若三项指标均满足,则PID控制器设计合格。若超调超标,增大Kd至1.5~2.0;若稳态误差不达标,增大Ki至2.5~3.0后重新仿真验证。